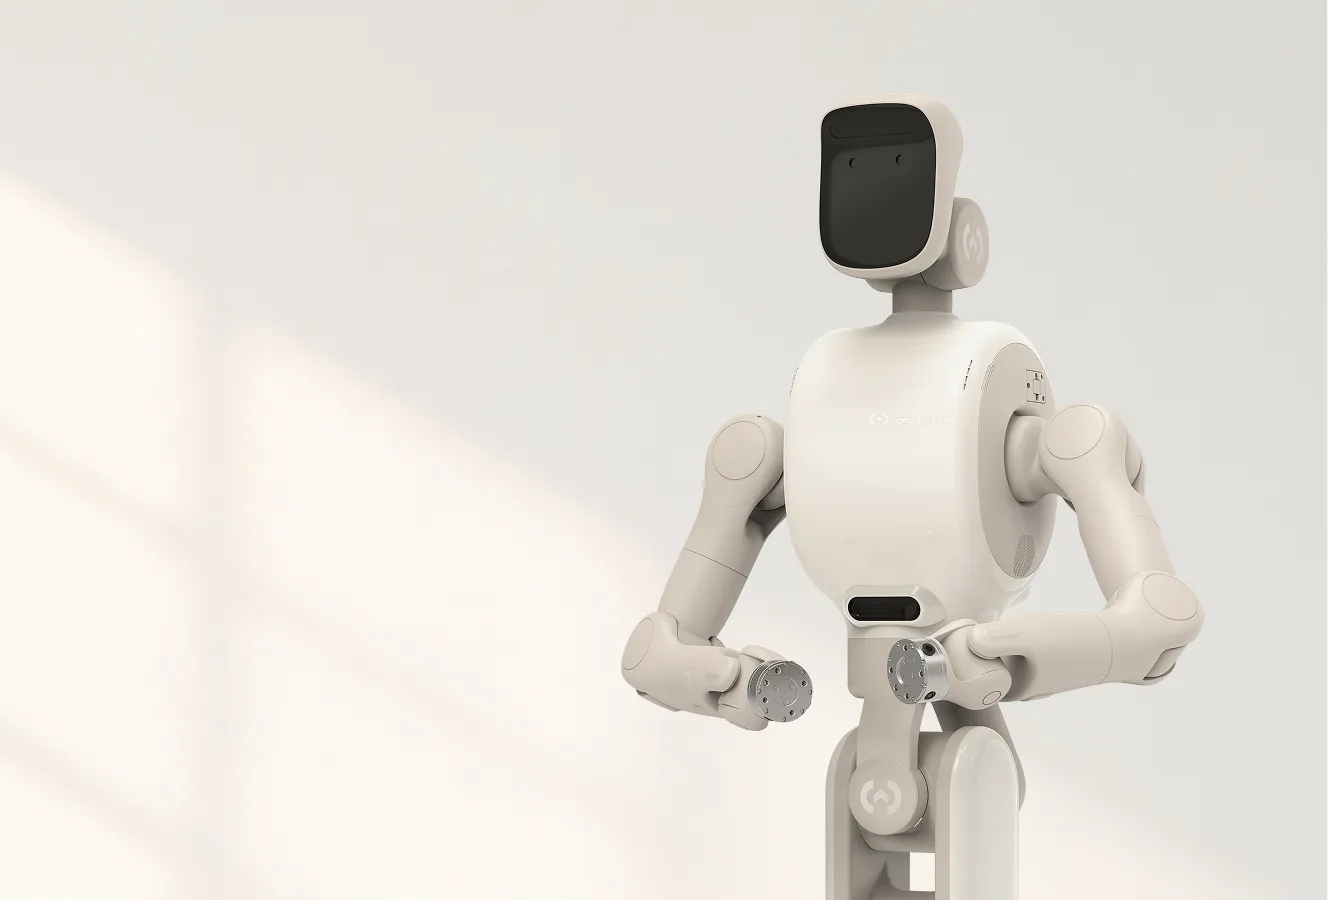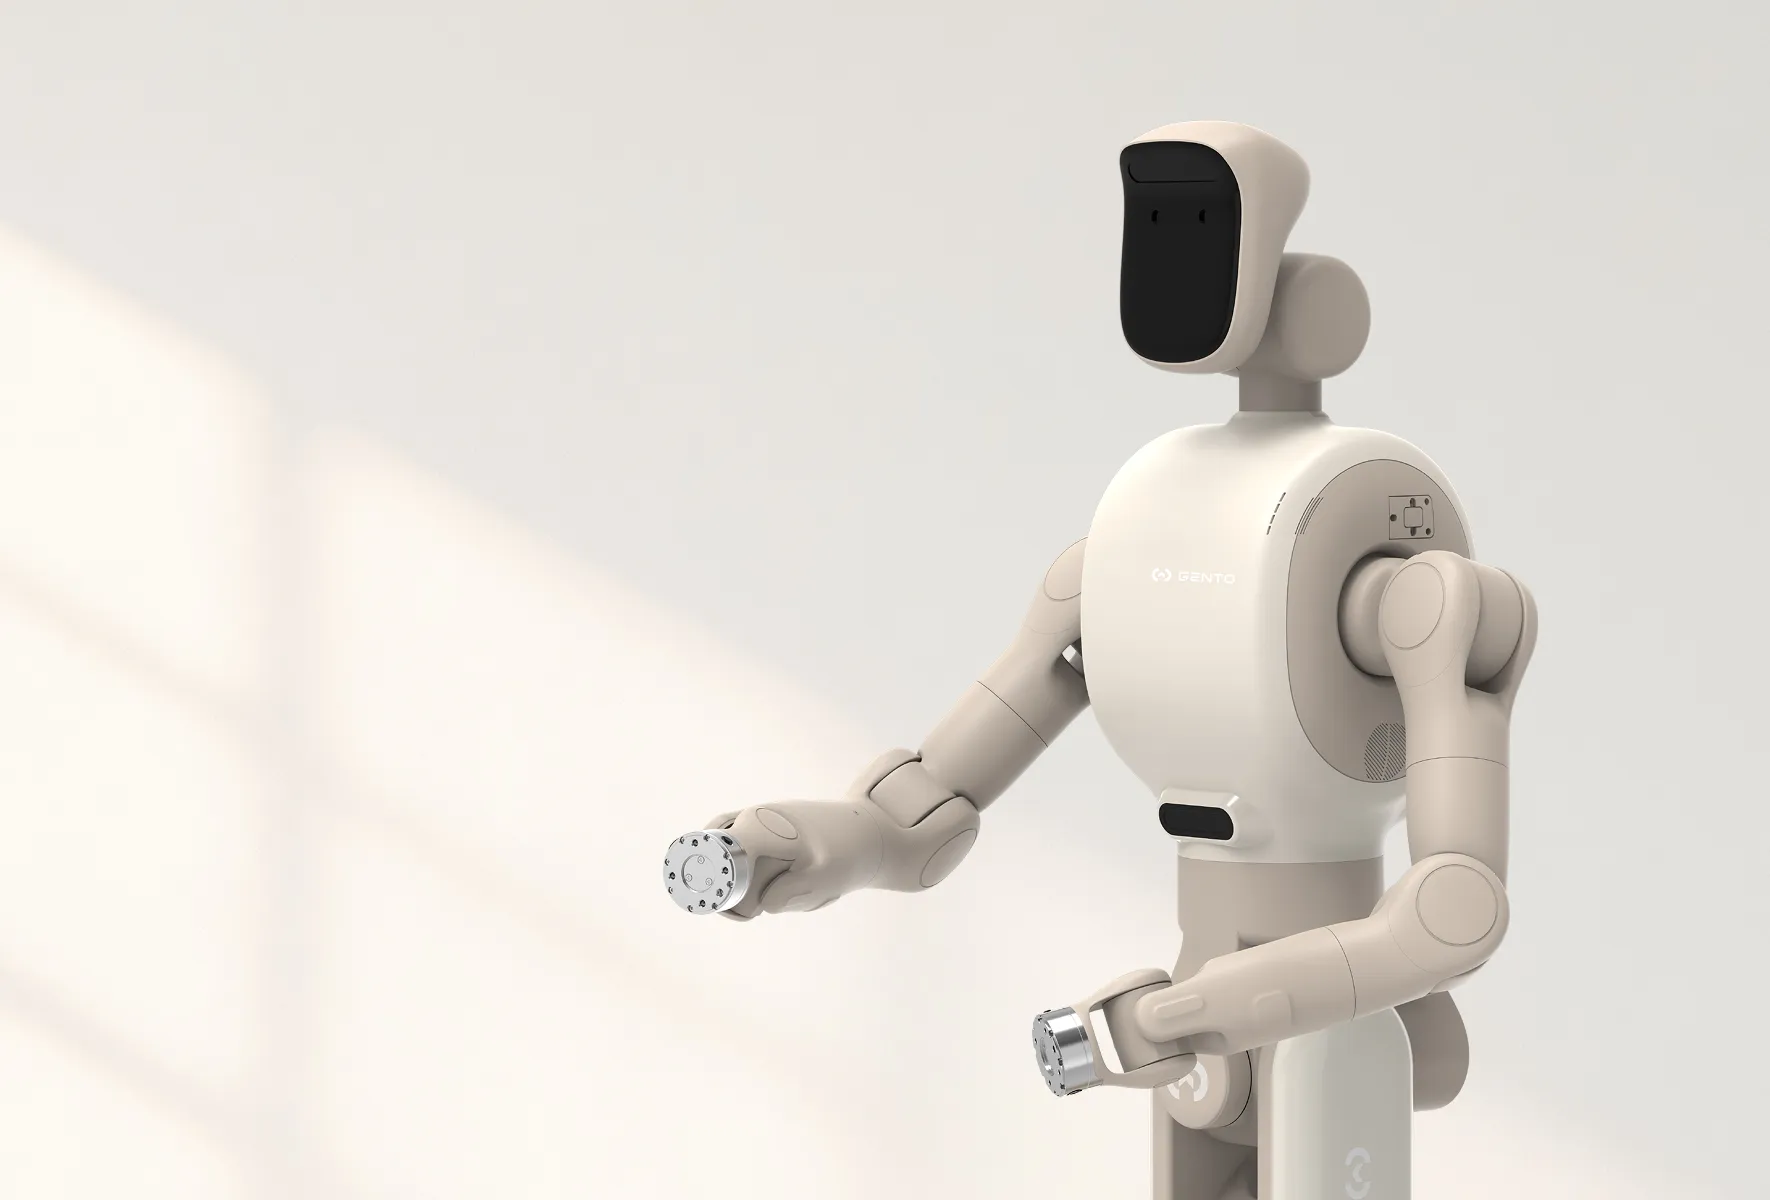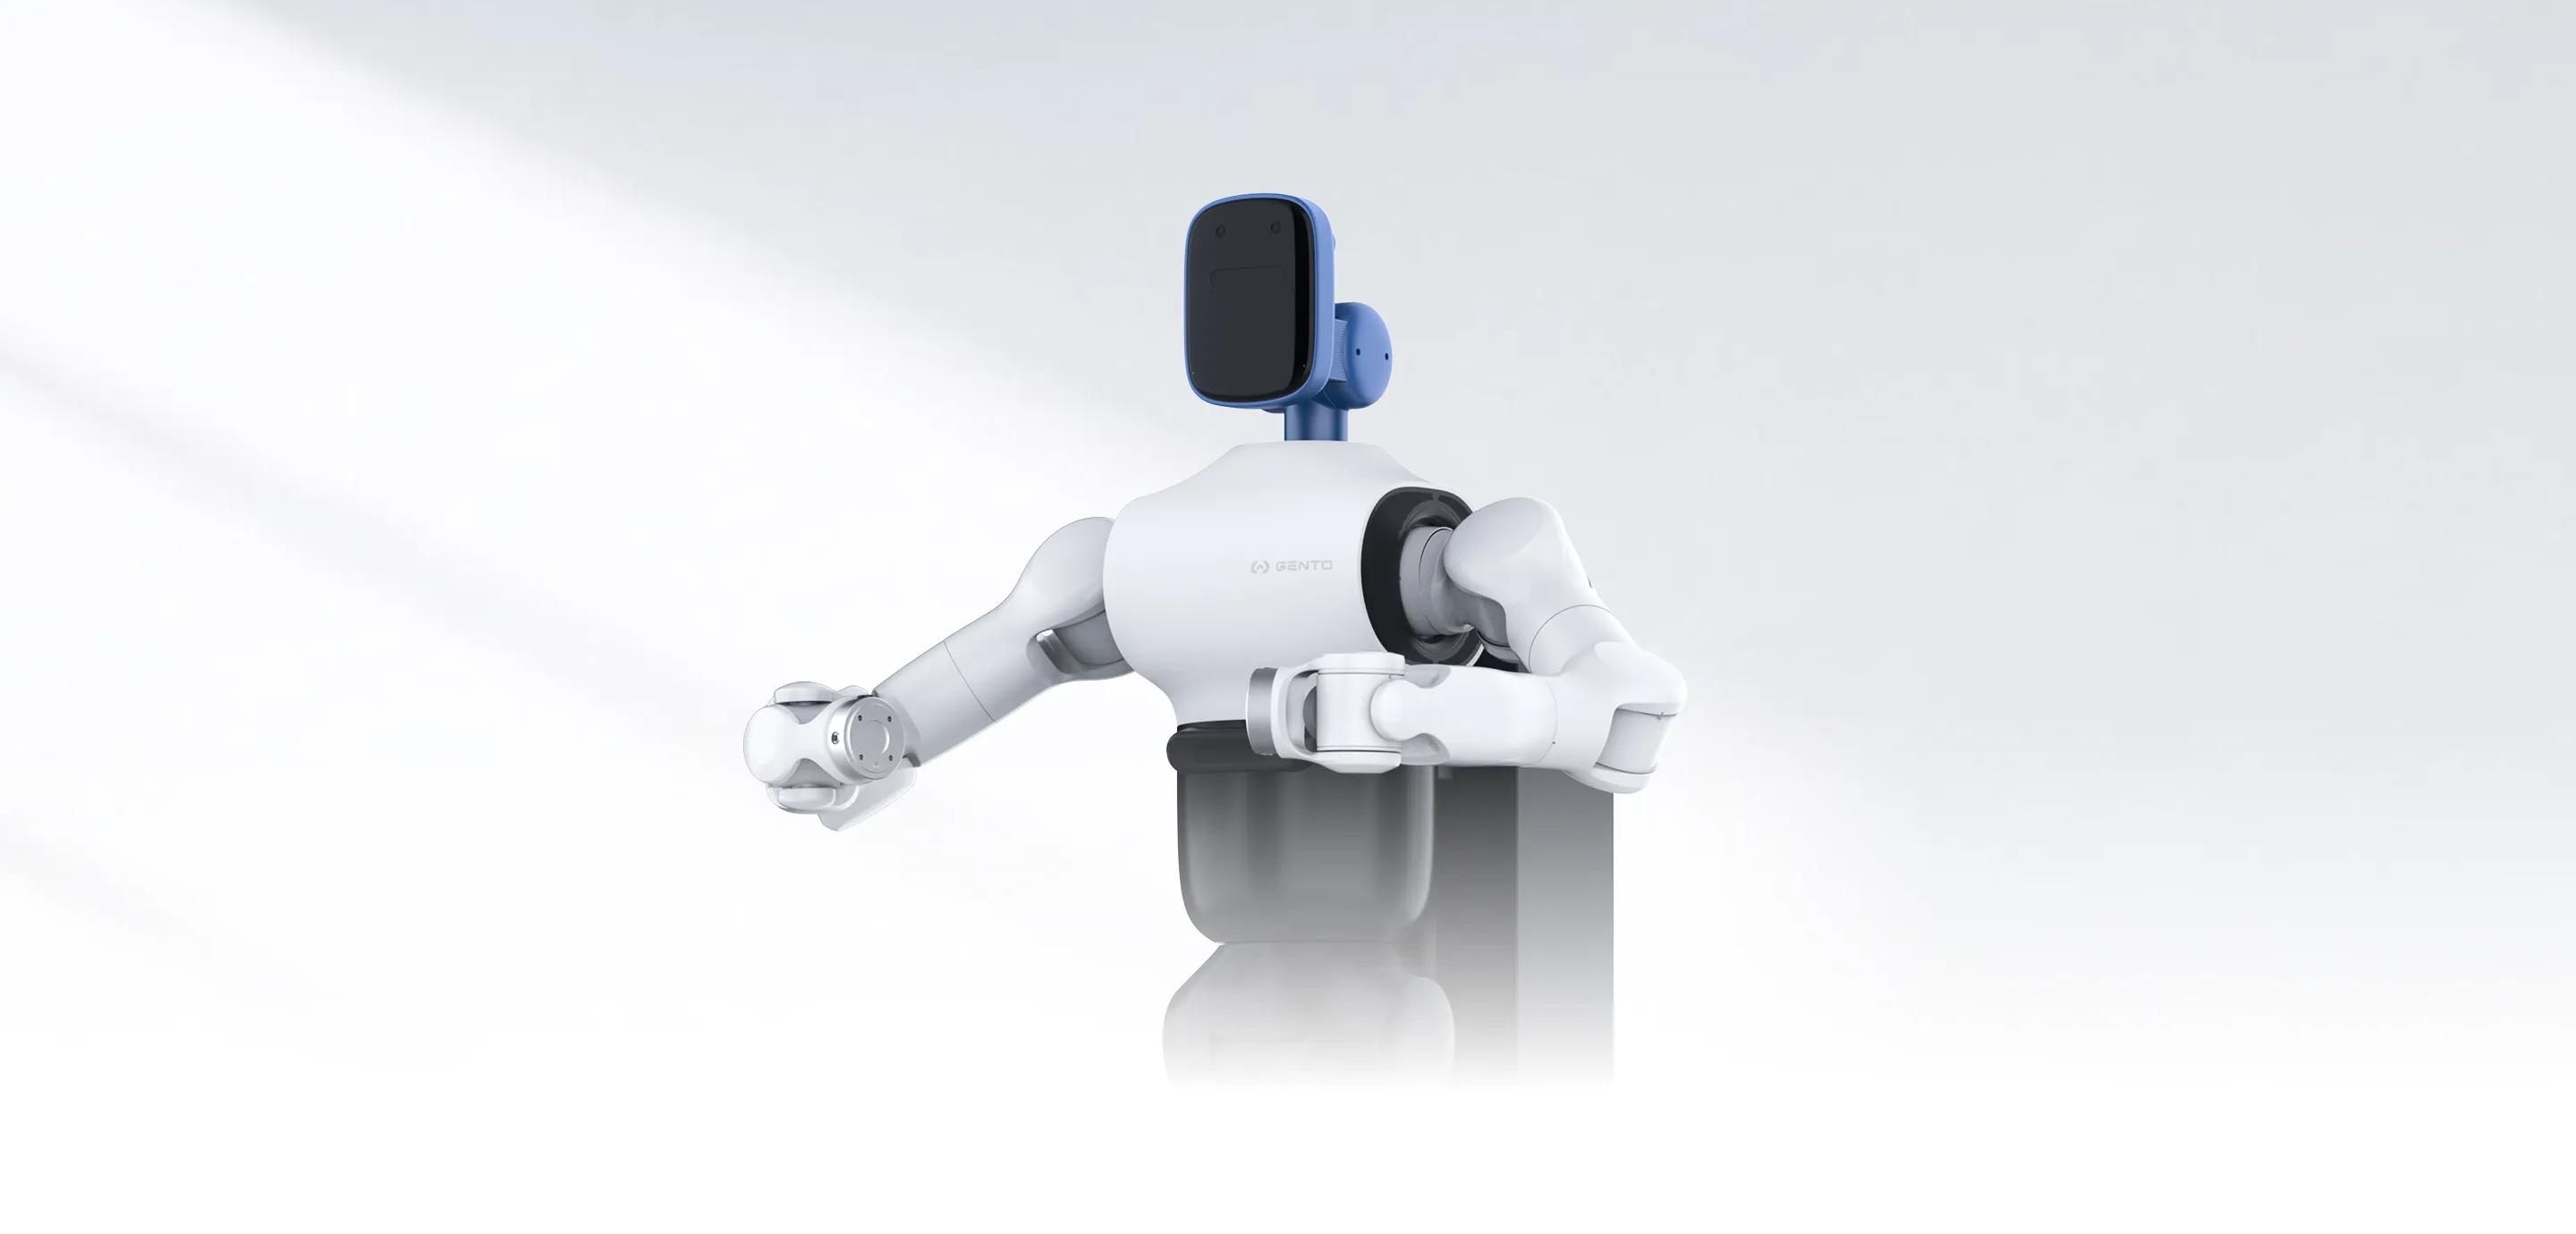
全身力控、控制权开放的人形机器人开发平台,面向具身智能、强化学习与真实世界验证,提供稳定、可控、可扩展的物理载体。
每一次执行都「像上一次一样精准」。平台在不同工况下始终保持稳定、精准的指令执行能力,动作表现高度一致,适合反复训练与长期验证。
-
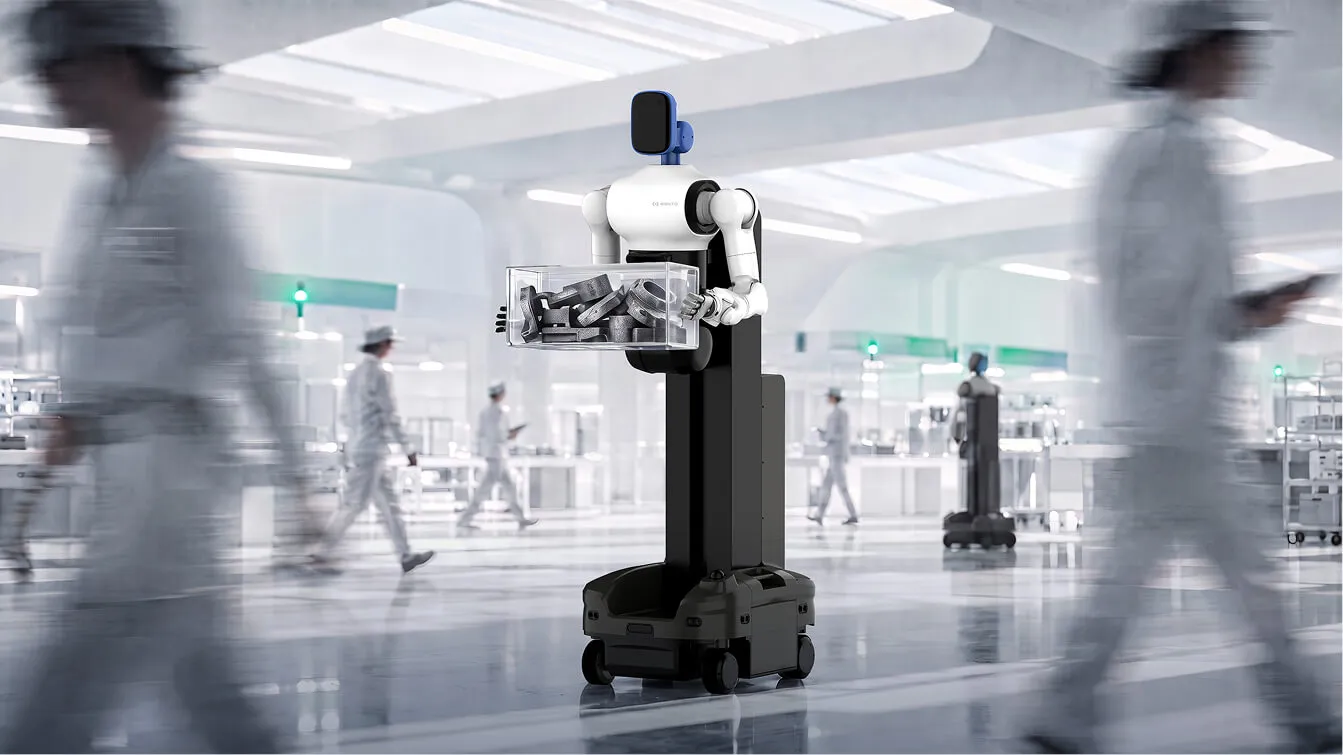 全身力控 · 安全可控
-
 控制权开放 · 算法友好
-
 工业级可靠 · 7×24 稳定
-
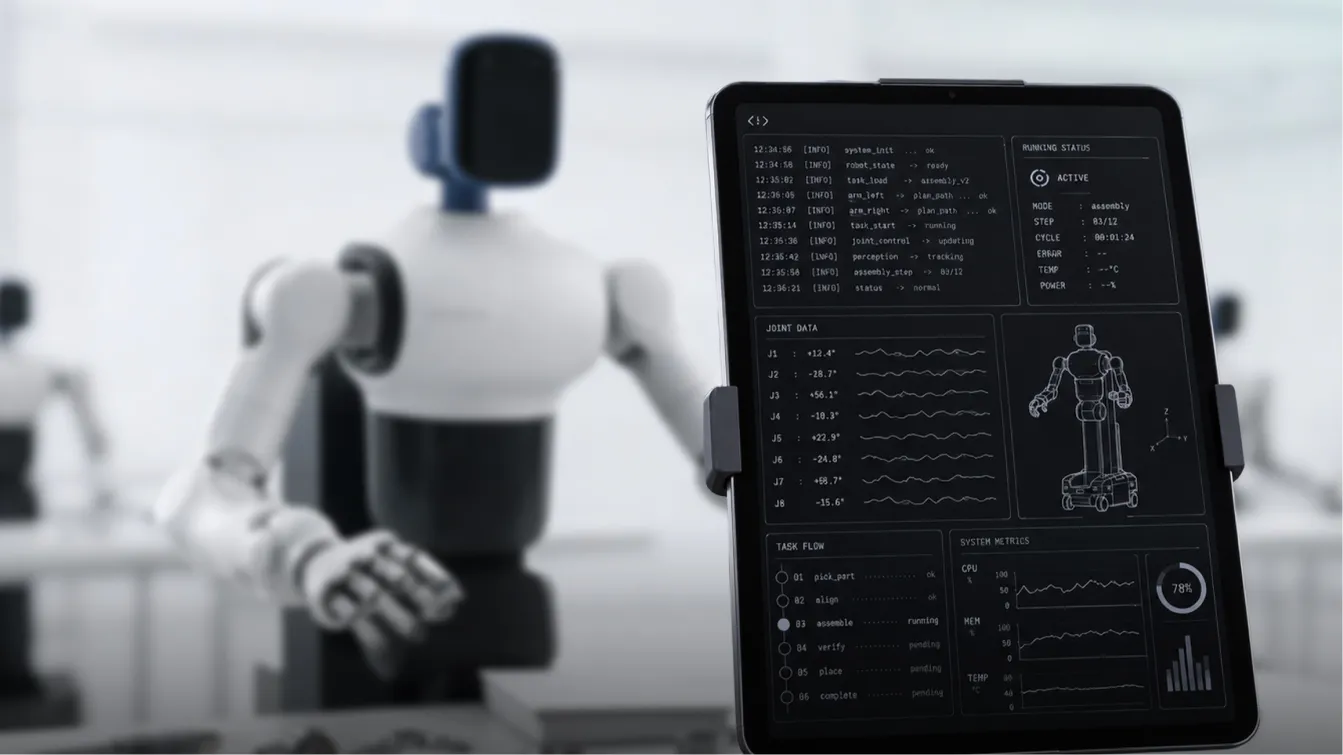 数据采集 · 真实世界资产
优势详情
可控柔顺,不是「硬碰硬」
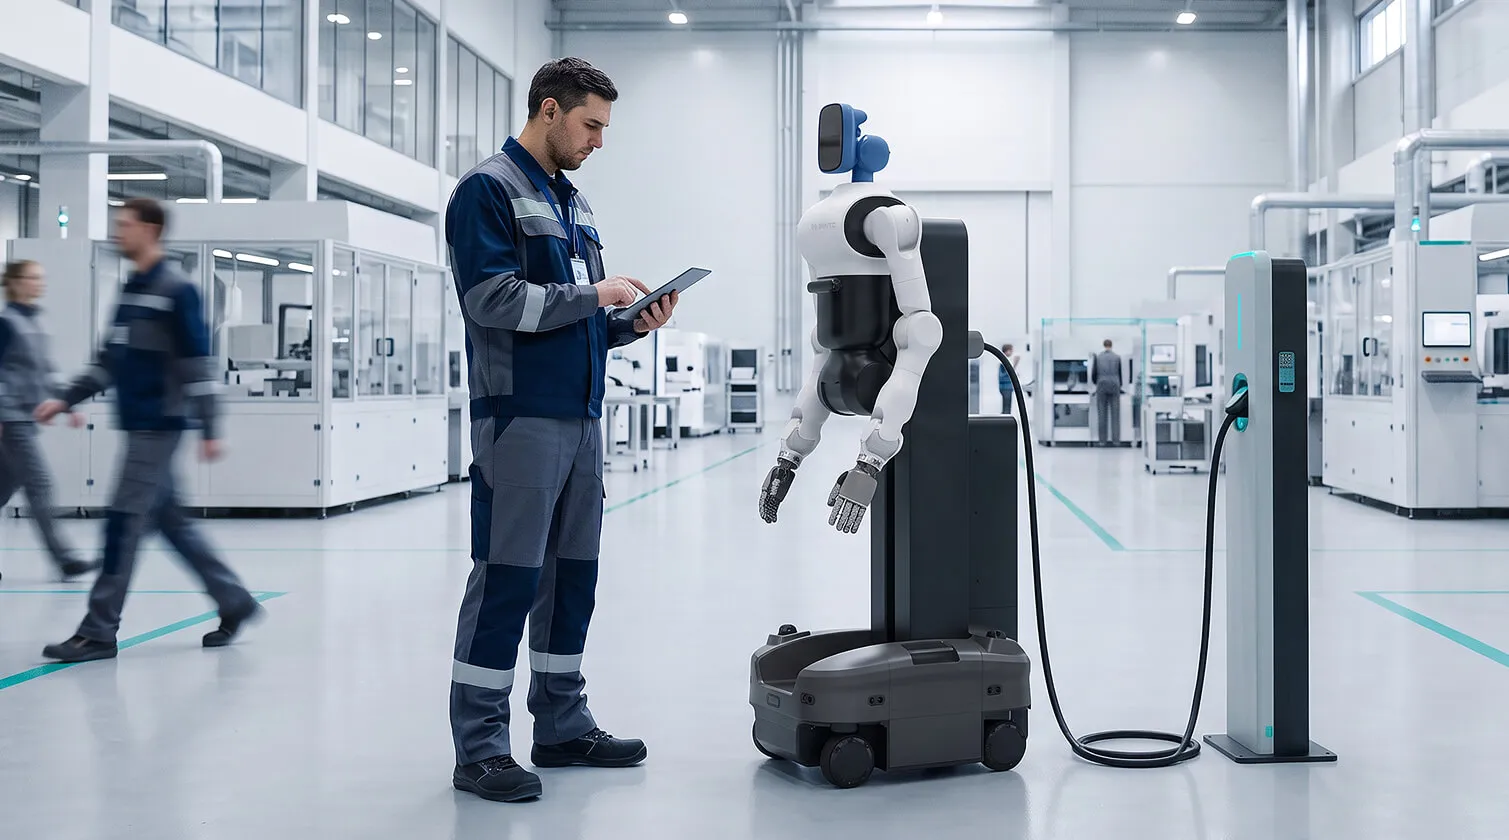
平台安全(设备层):外部碰撞或异常受力时主动柔顺响应,避免平台损伤
人员安全(人机协作层):人机接触或意外碰撞时自动泄力,降低冲击风险
环境安全(场景层):与环境接触时柔性响应,避免对设备与周边环境的刚性破坏
工业级可靠性
面向 7×24 小时连续运行场景进行系统级设计
硬件发热小、关键器件长期稳定
传感器温漂小,长期训练与数据采集具备一致性与可重复性
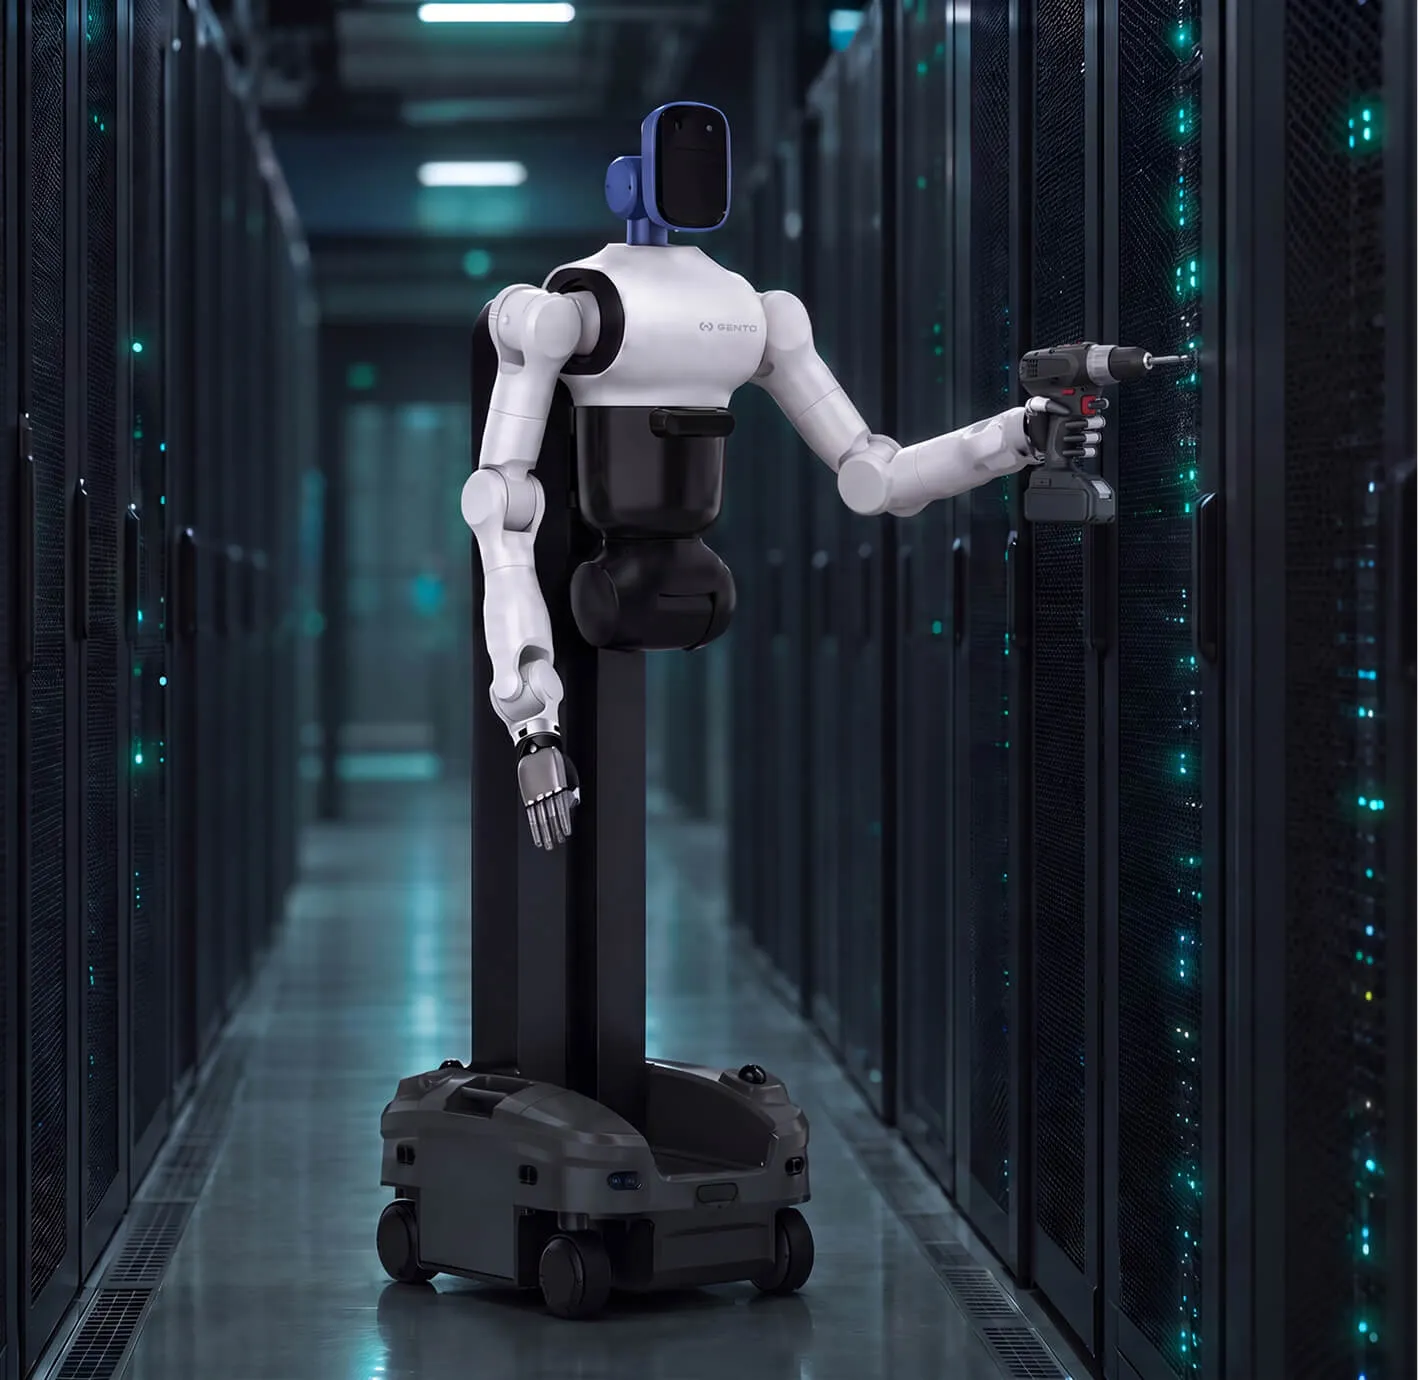
小脑就绪,专注算法创新
平台级控制与运动规划能力已完备
客户可跳过复杂底层控制,直接聚焦模型与算法开发
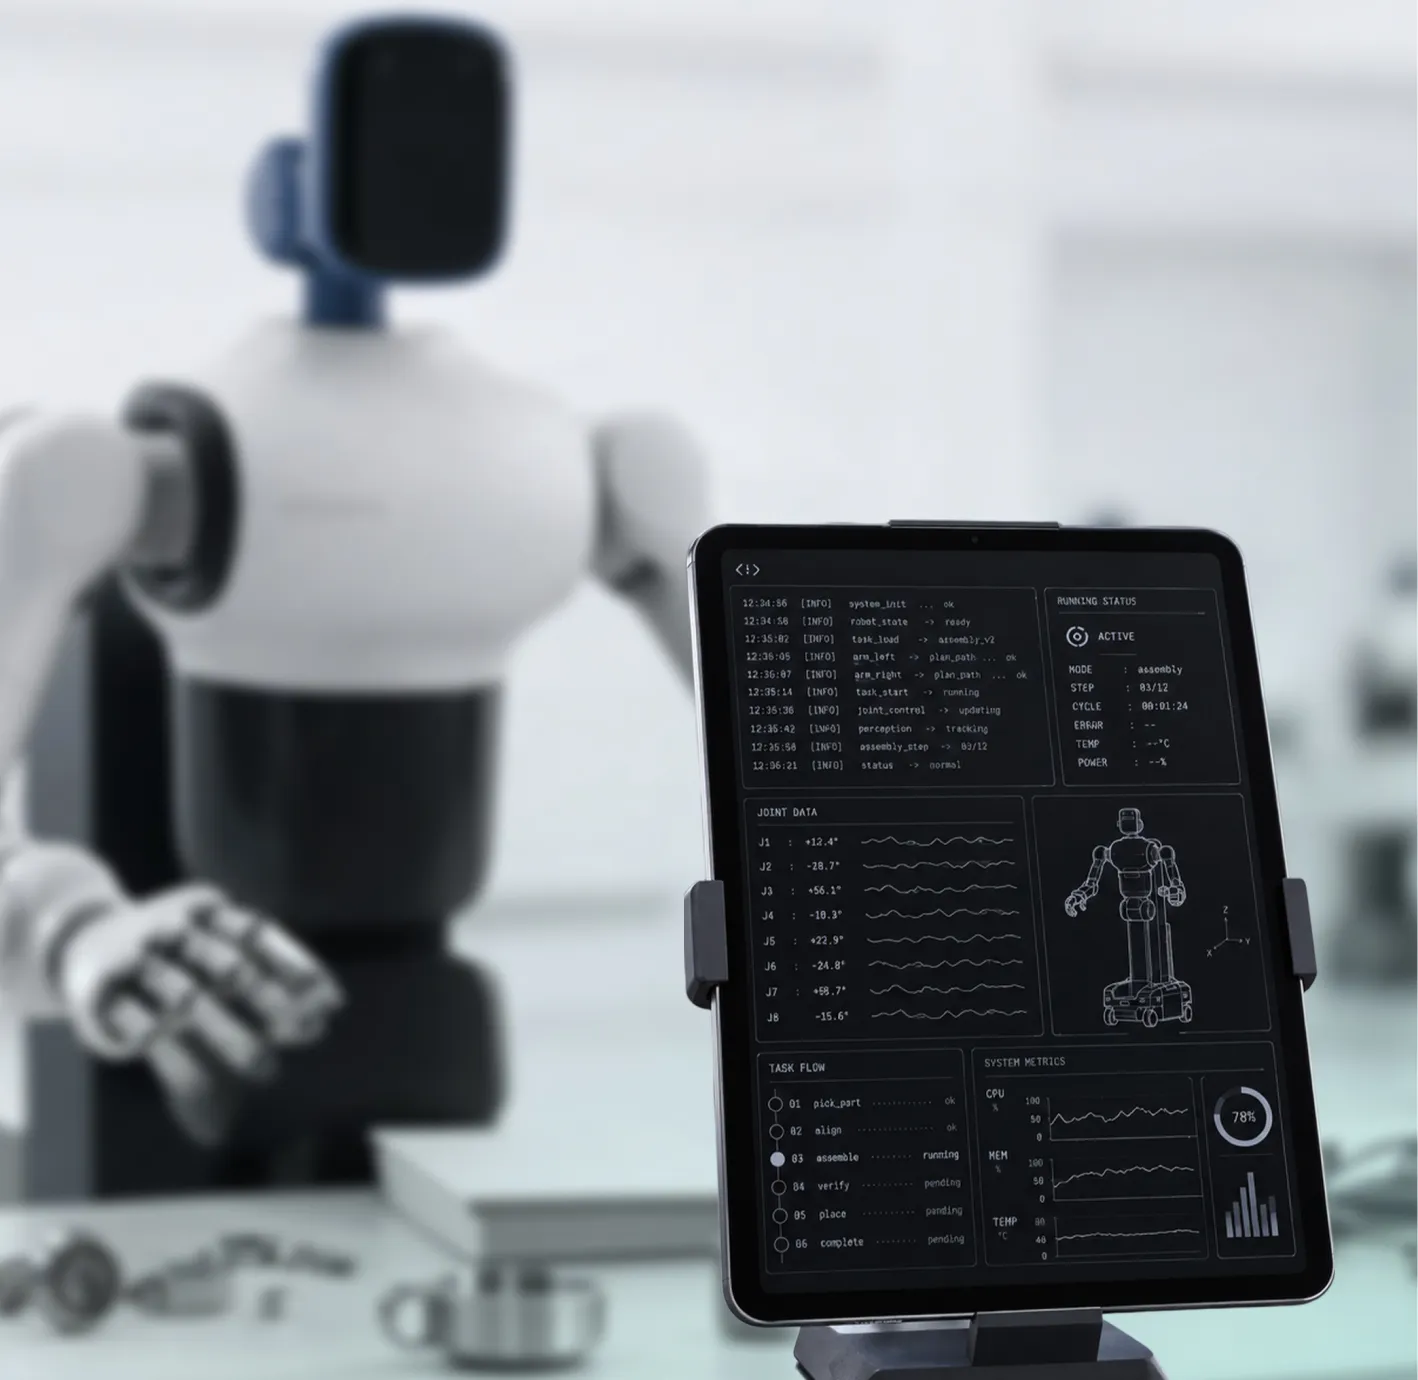
完整数据采集与管理
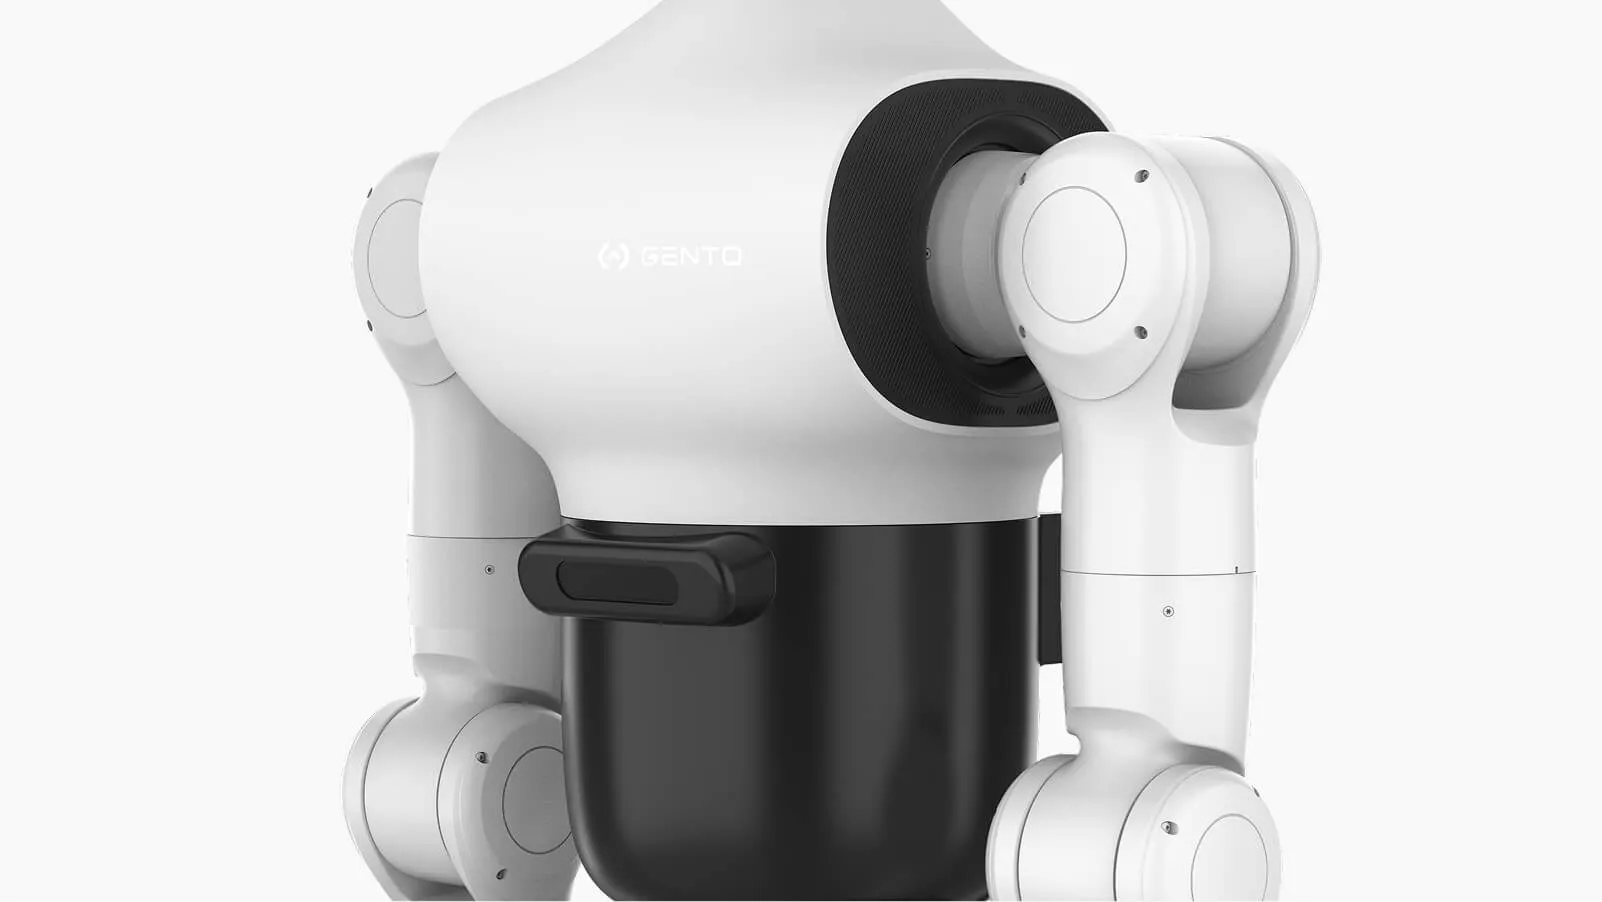
本体数据丰富:位置、速度、扭矩、关节轴端受力、末端受力等多维度力信息
环境数据同步:支持相机、触觉等多种外设接入,实现多角度、多模态环境数据同步采集
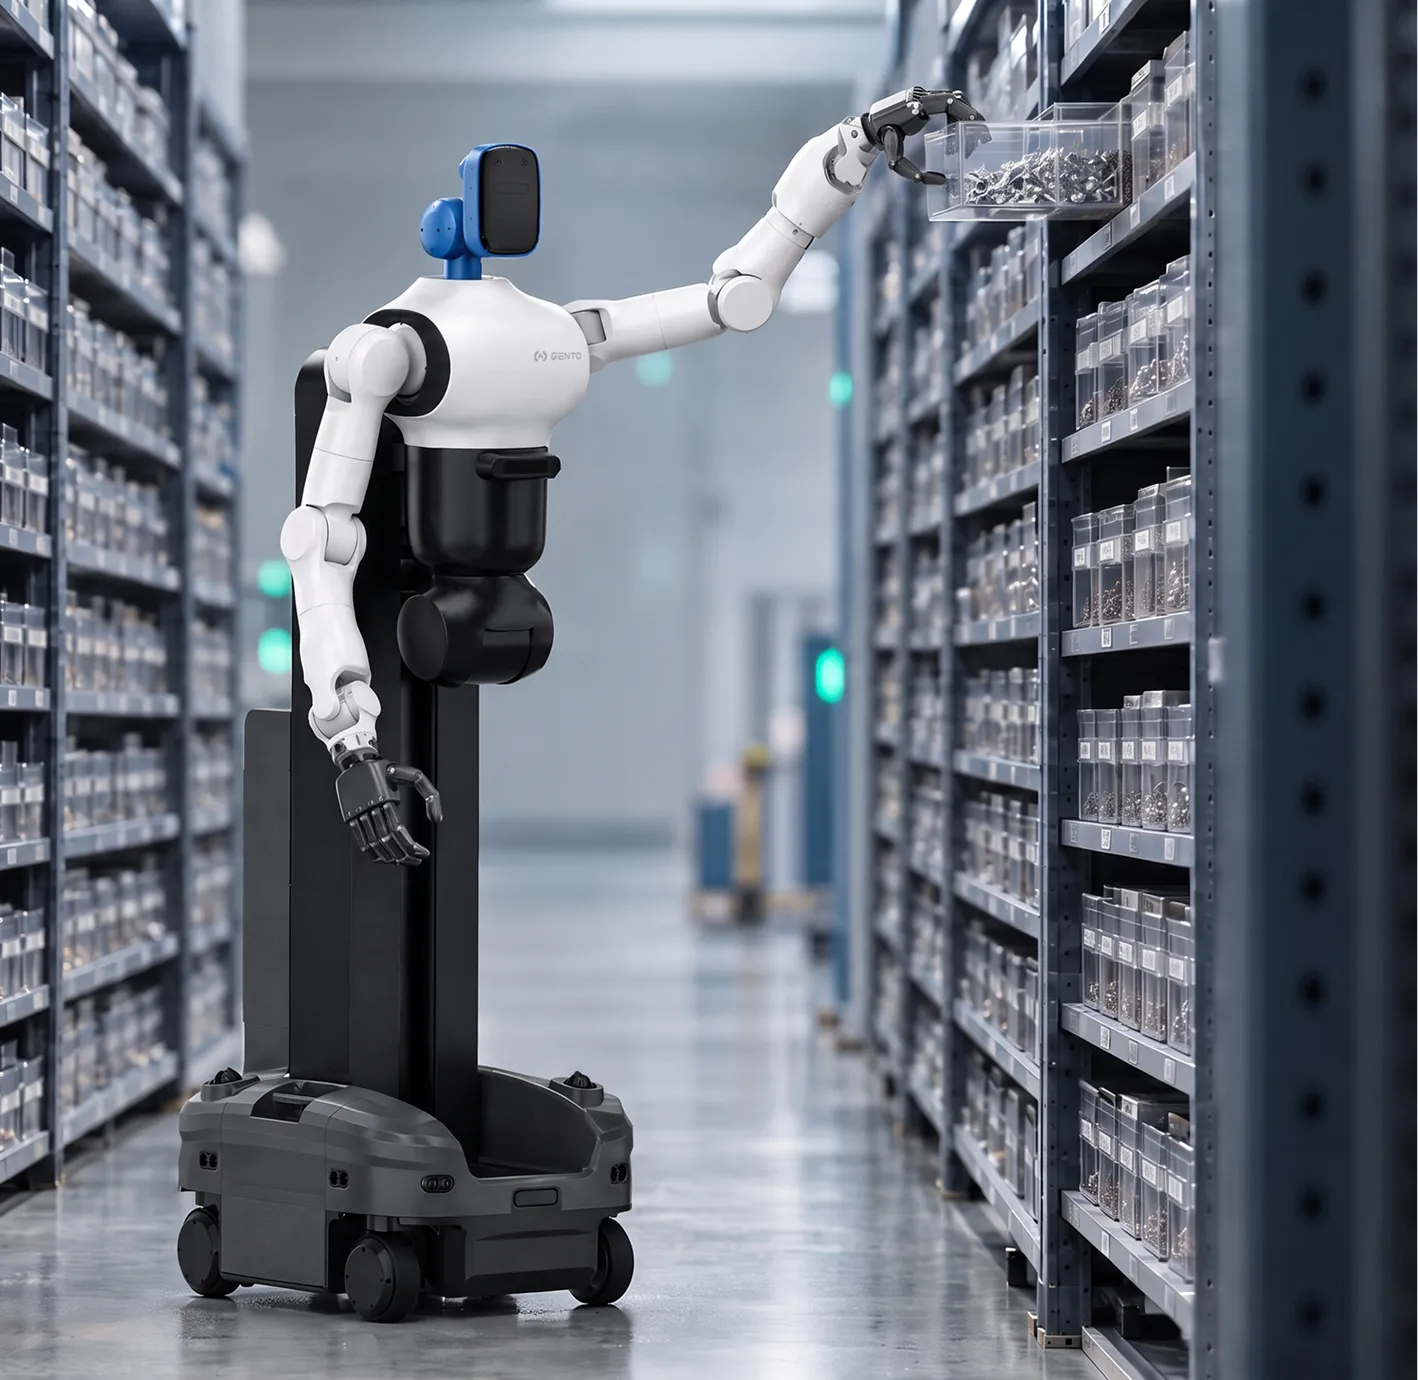
硬件结构优势
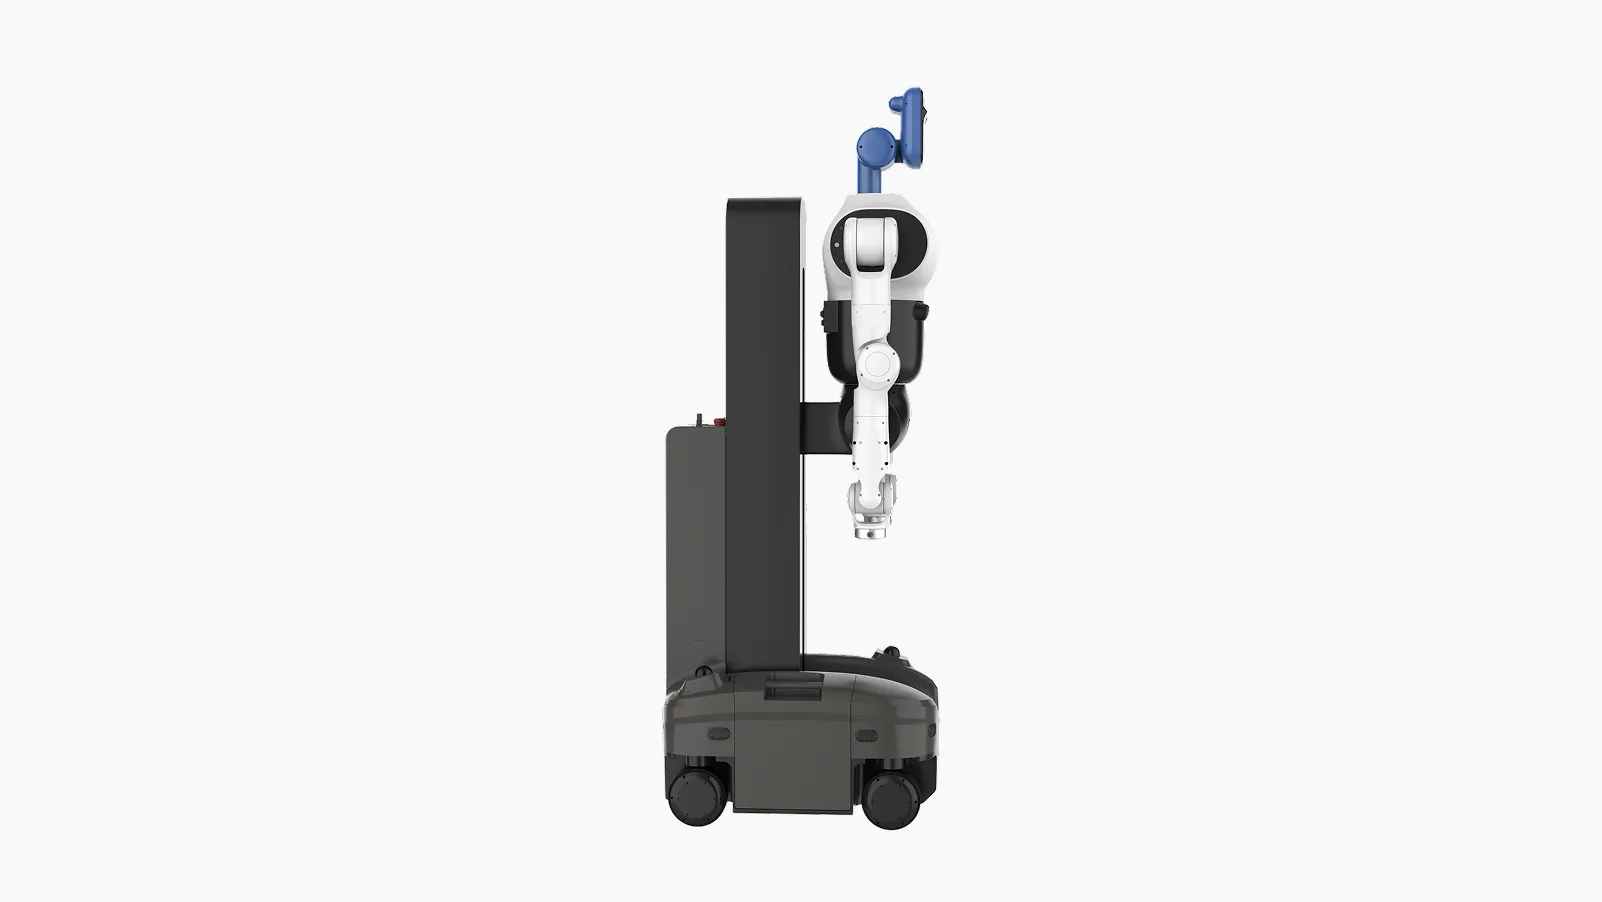
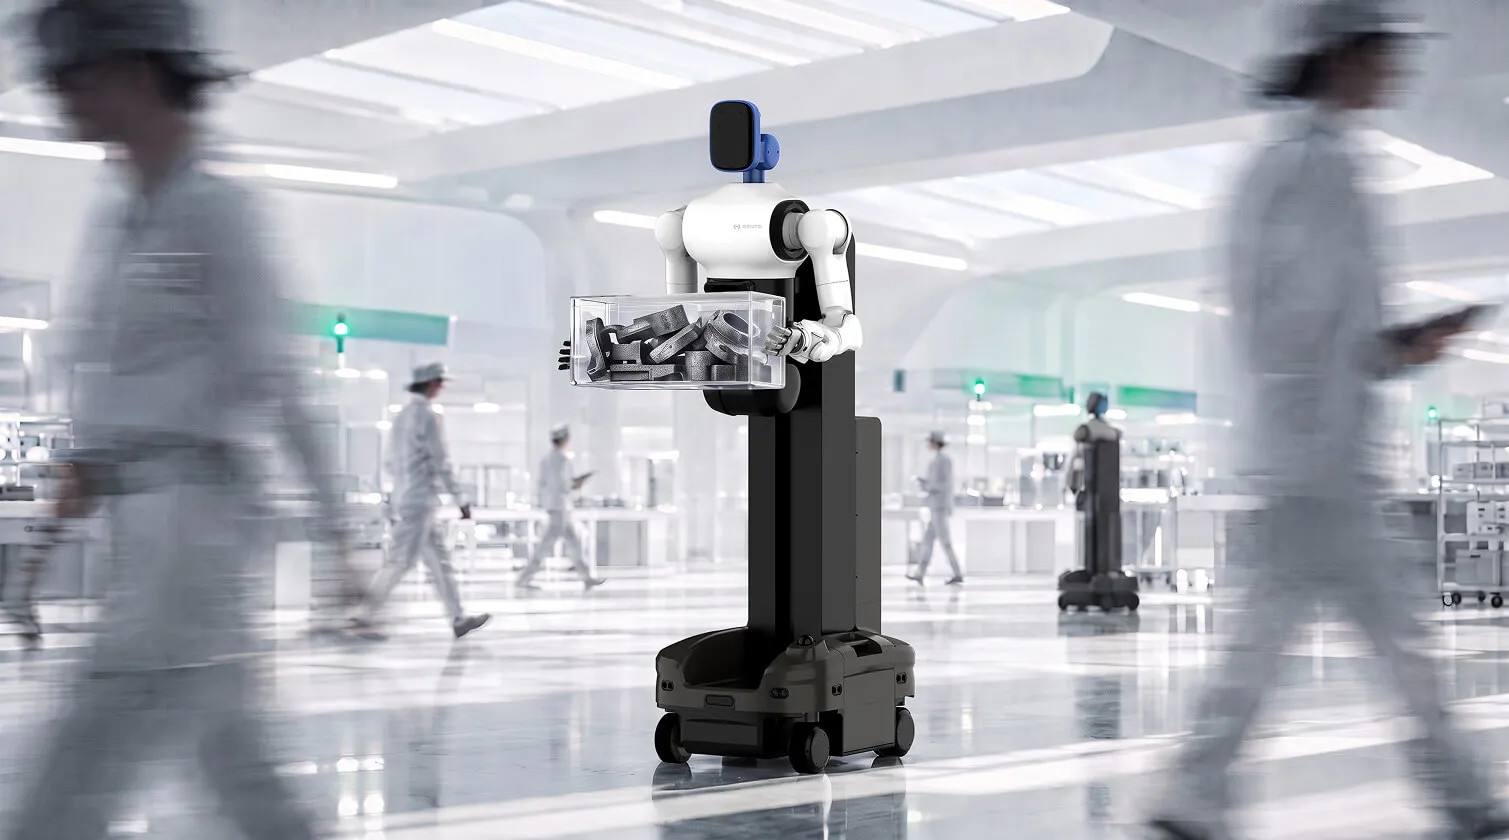
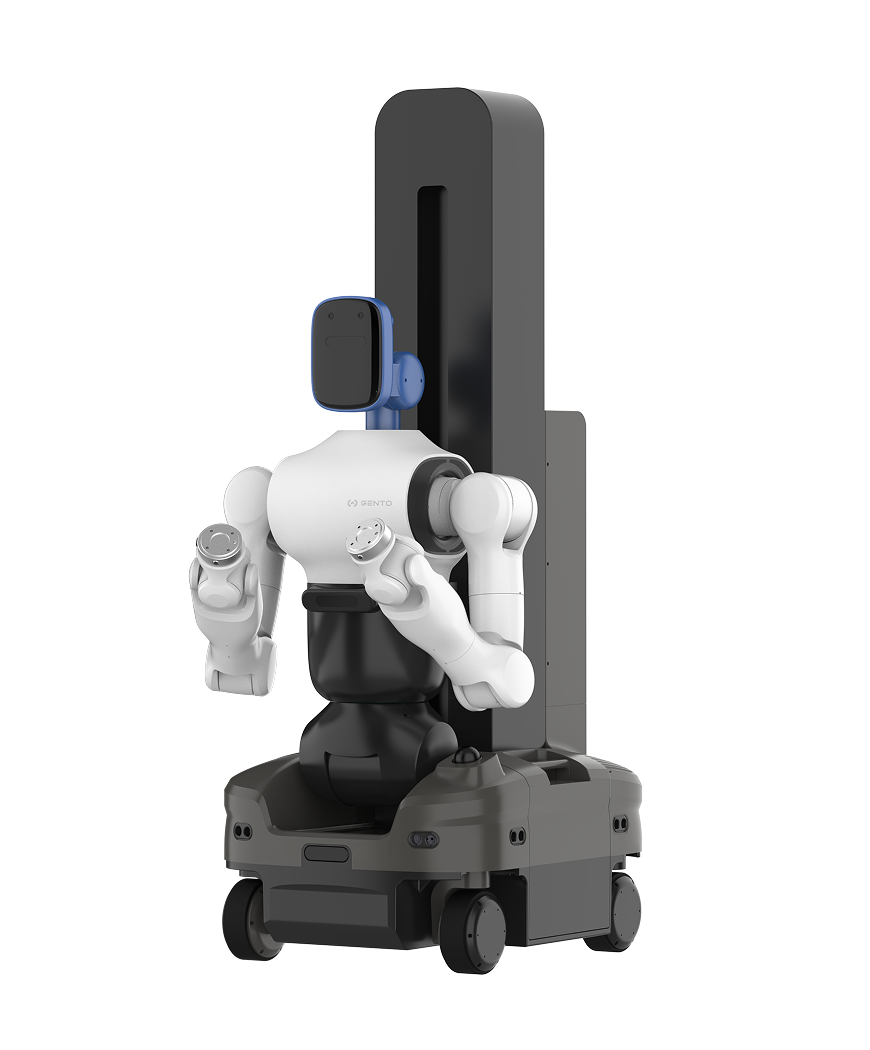
轮式底盘:兼顾移动效率与整体稳定,低重心设计提升抗倾覆能力与动态稳定性
升降机构:连续高度可调,满足多工况任务对空间高度与作业位姿的适配需求
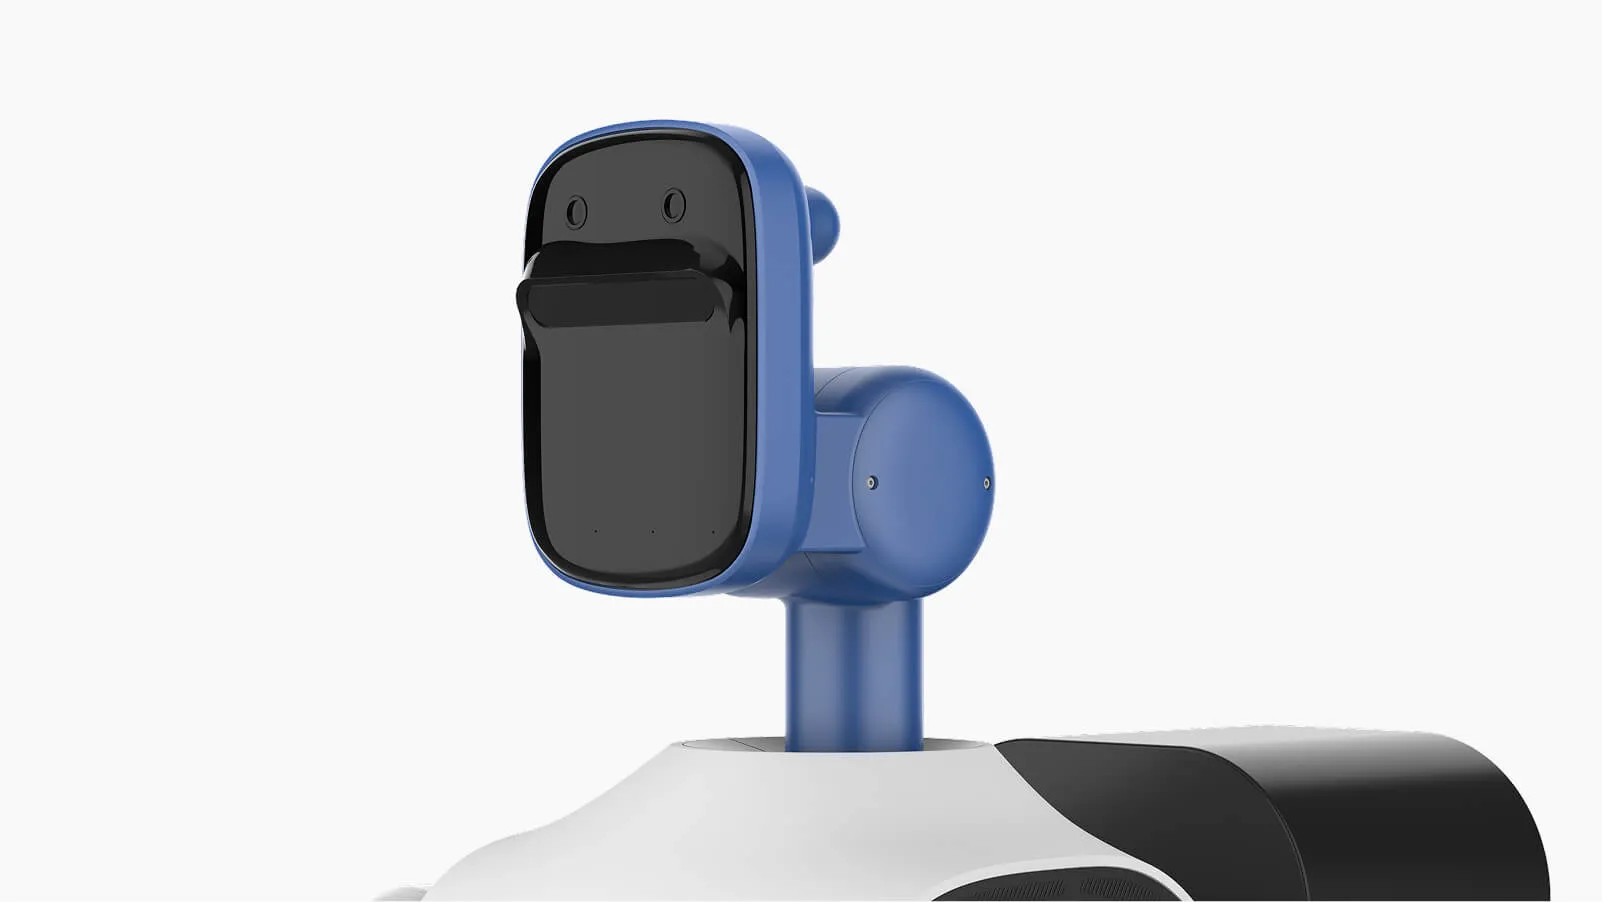
情感交互:独特表情灯语系统配合视觉识别,让机器人更具温度
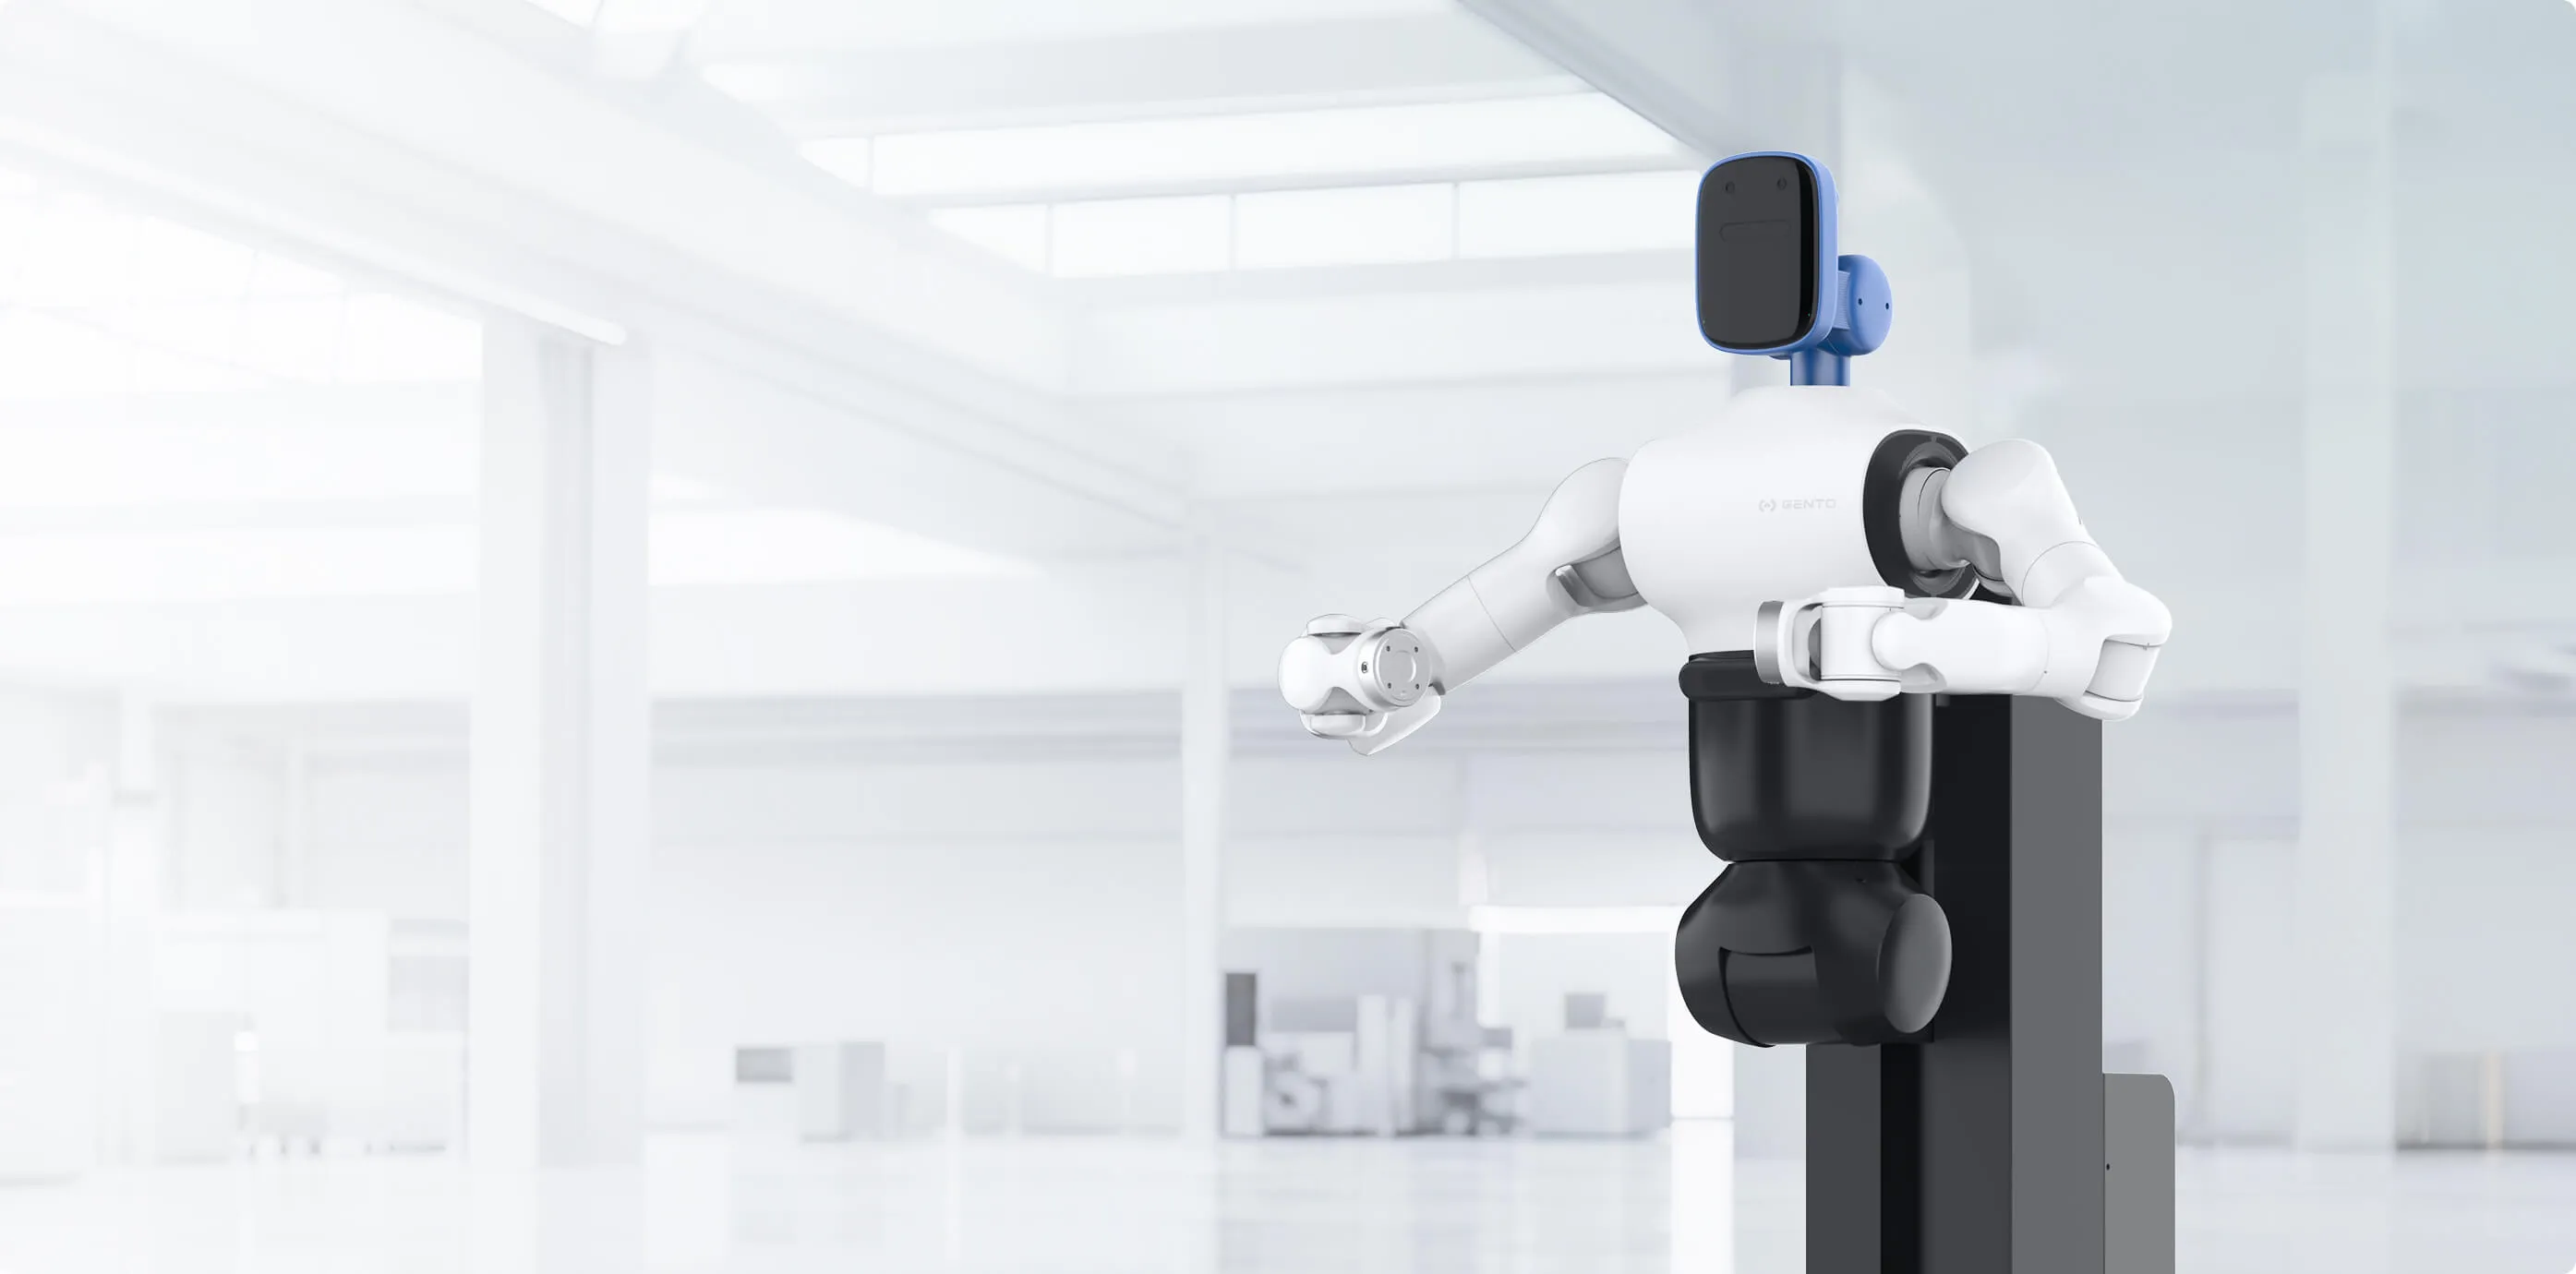
全身力控、安全交互与
工业级可靠性
-
23 DoF整机自由度(不含夹爪)
-
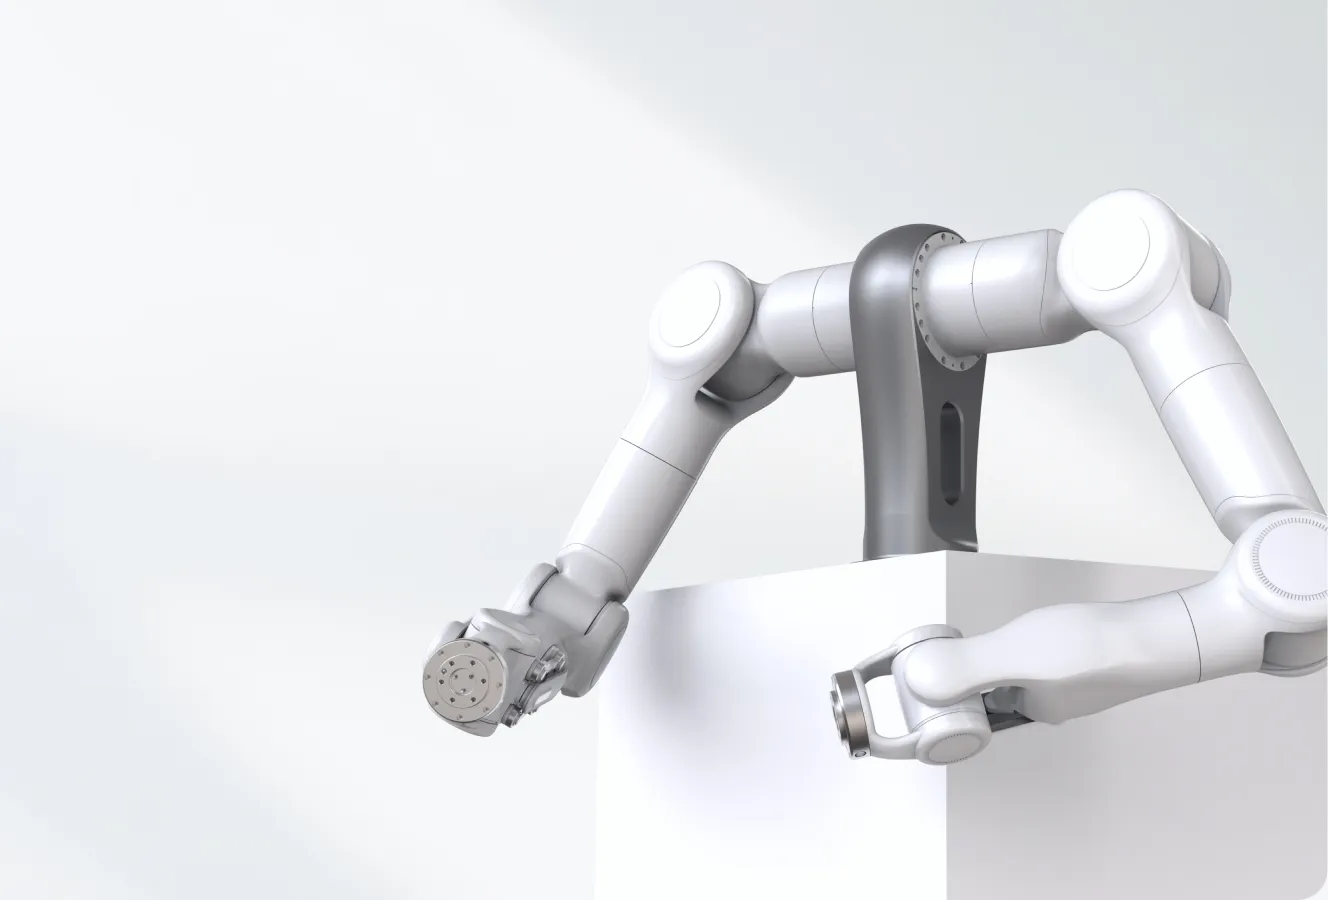
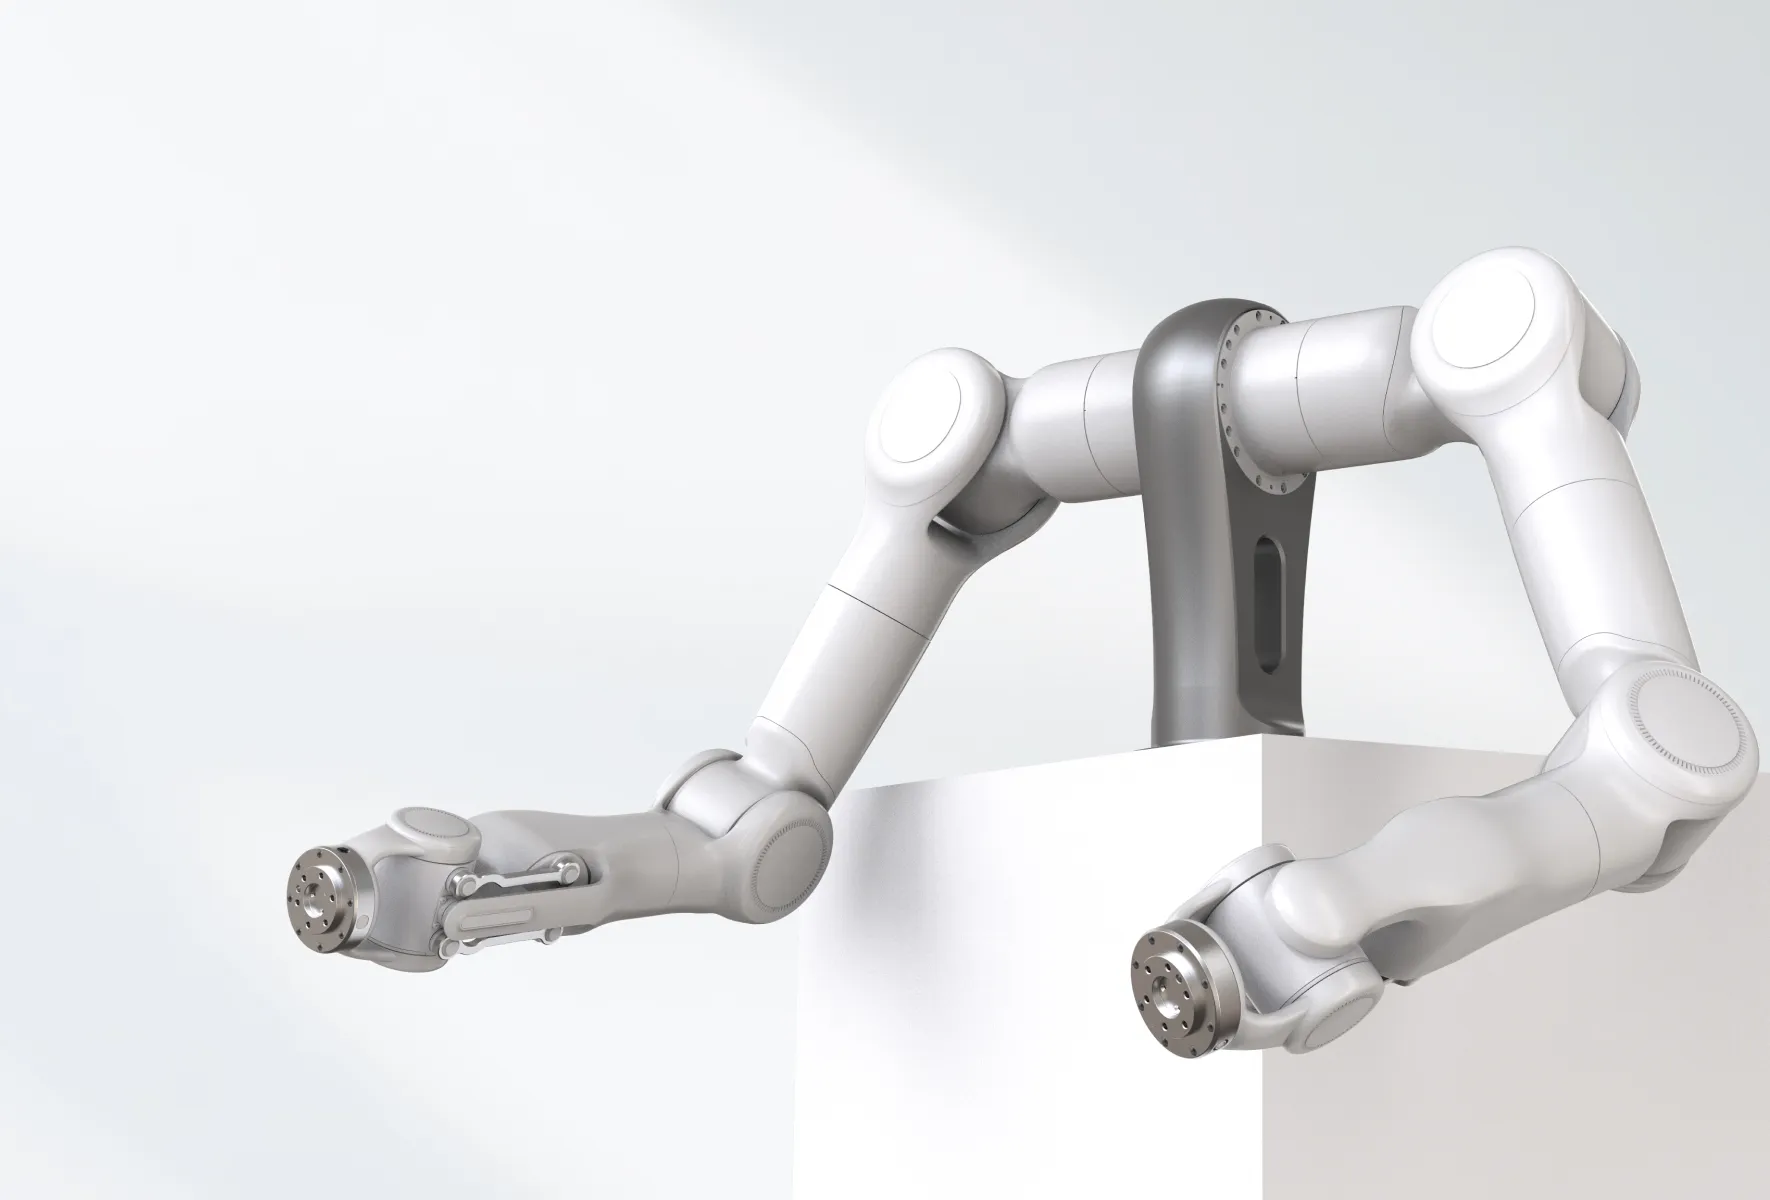
7 自由度 × 2力控双臂
-
1010 x 577 x 1509mm收拢状态外形尺寸
-
900 mm升降范围
硬件模块
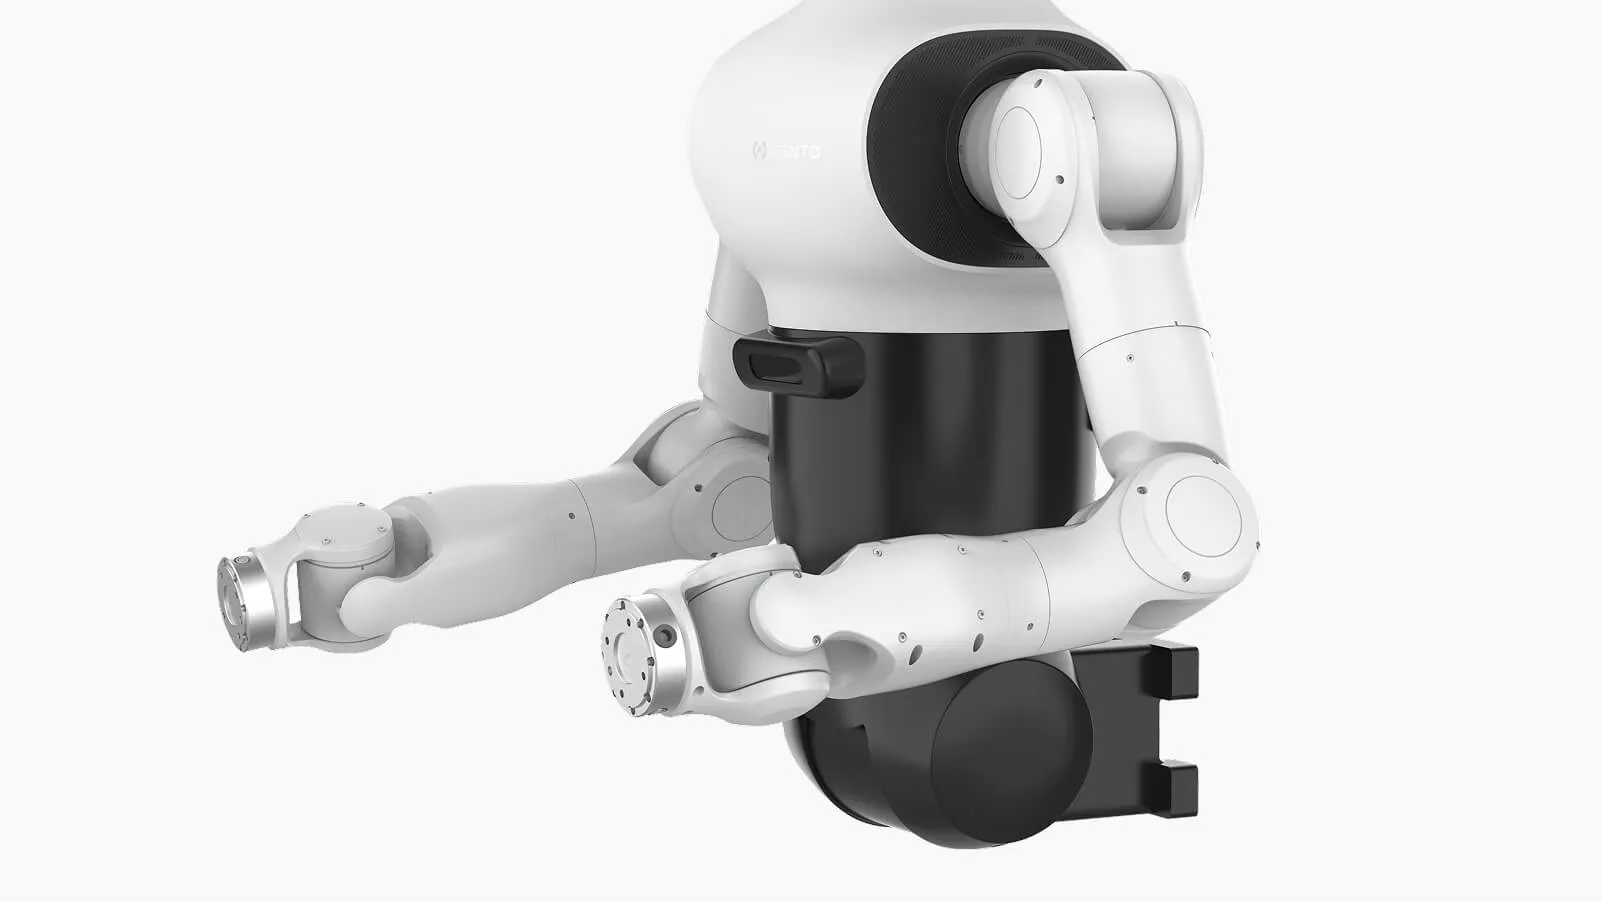
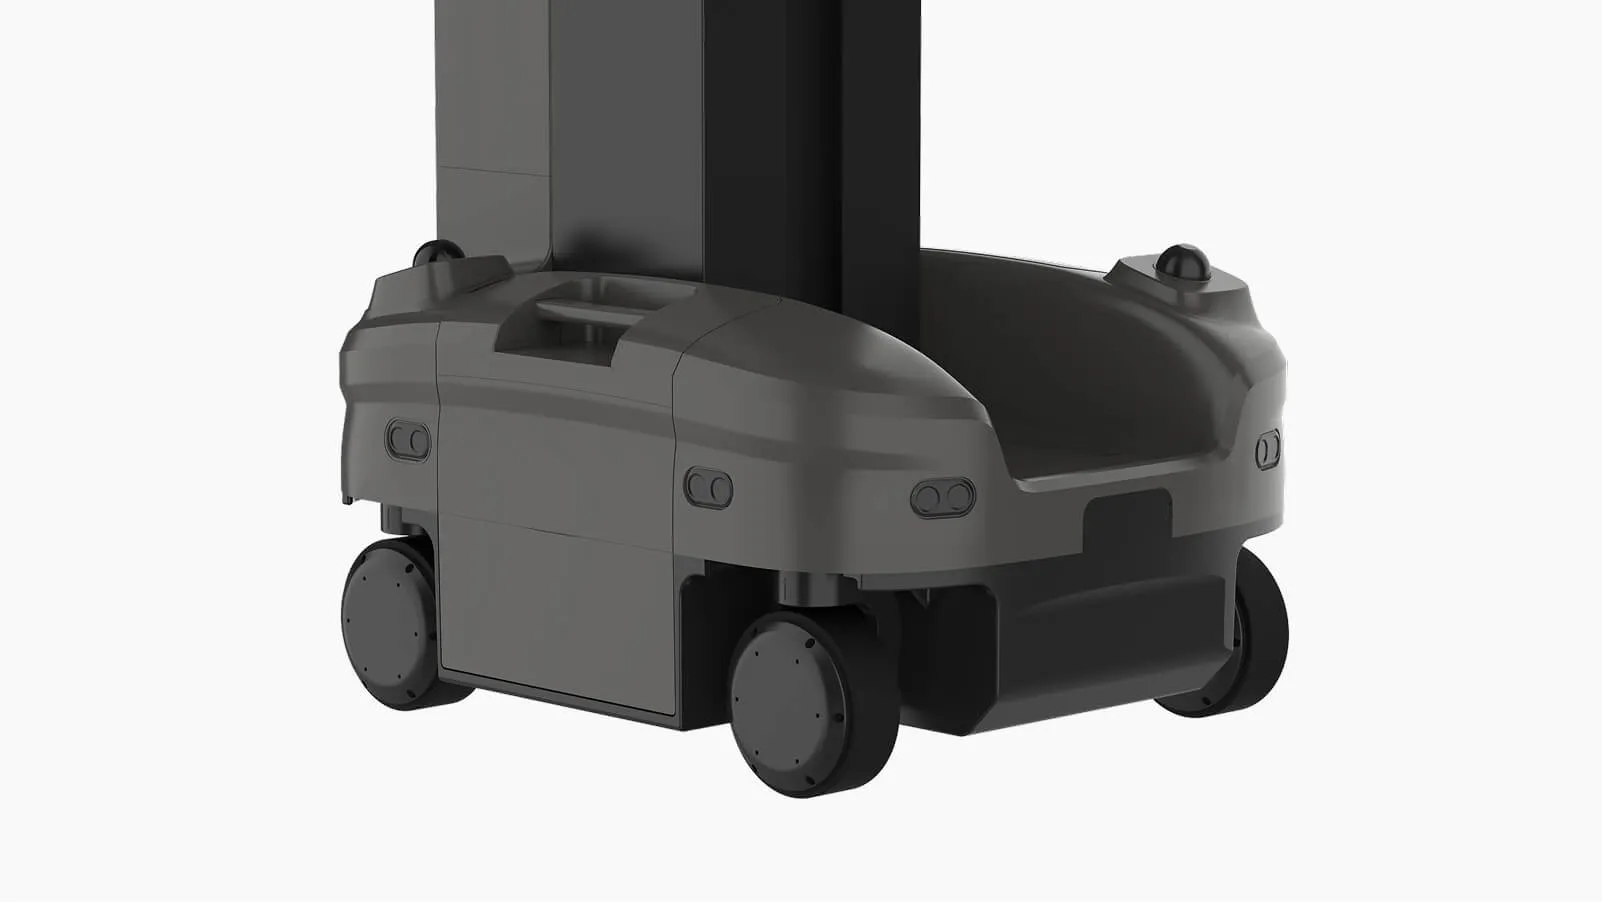
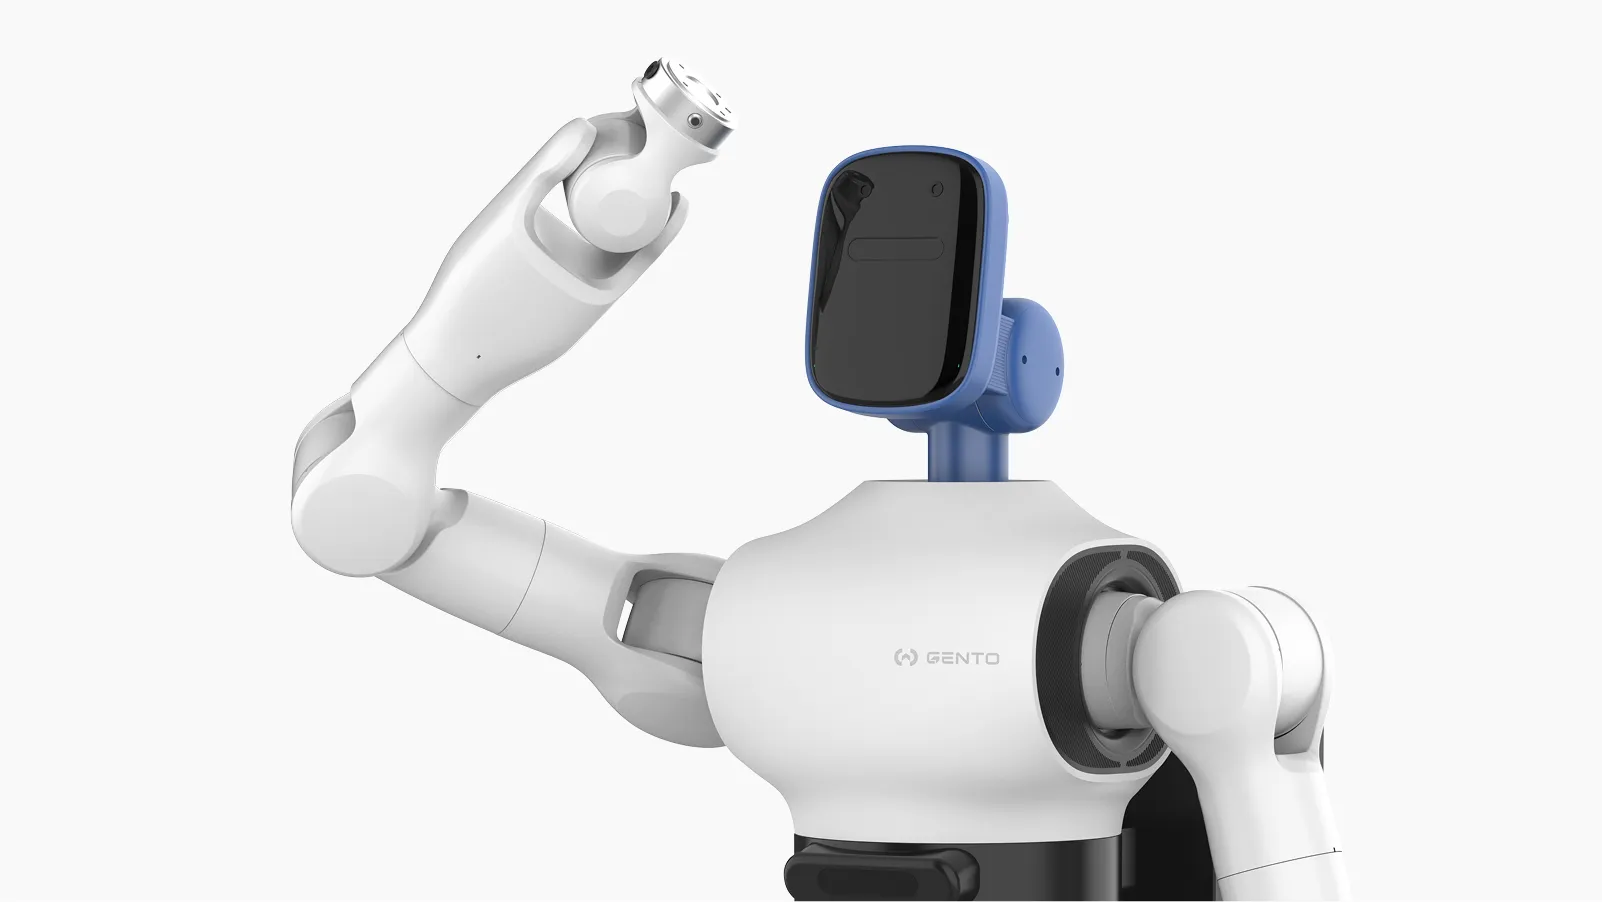
为每一个场景注入精准力量
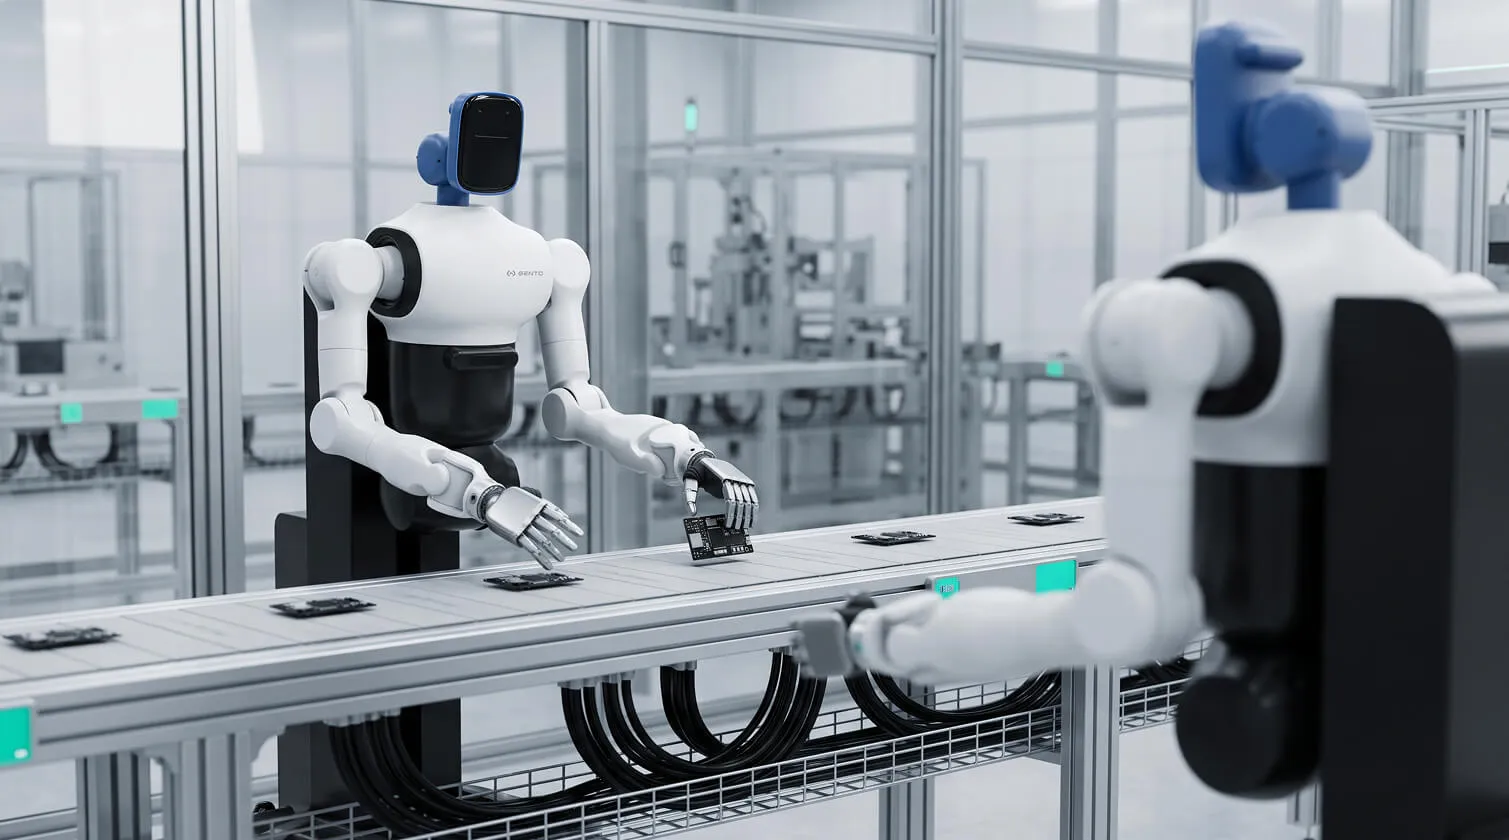
Gento Skye 产品规格
整机基础参数
型号
Gento Skye
整体尺寸(折叠状态)
1010 x 577 x 1509 mm
整机重量
≈ 220 kg
续航时间
4 - 6 小时
整机自由度
22 自由度(不含夹爪)
通信接口
Wi-Fi / 以太网
移动底盘
四轮驱动 + 四个转向轮;全向移动
头部参数
头部自由度
2 自由度(水平旋转 / 俯仰)
运动范围
旋转:±90°;俯仰:±30°
最大速度
J1 ~ J2: 180°/s
通讯协议
1 kHz EtherCAT
抱闸控制(制动方式)
各关节配备抱闸
立体声扬声器
2个扬声器
相机
RealSense D455C 双目 RGB-D ×1 + 森云 S56C 双目相机 ×1
麦克风
4 麦克风阵列
分辨率
1280×720 @30fps 及 2560×1984 @30fps
更多产品