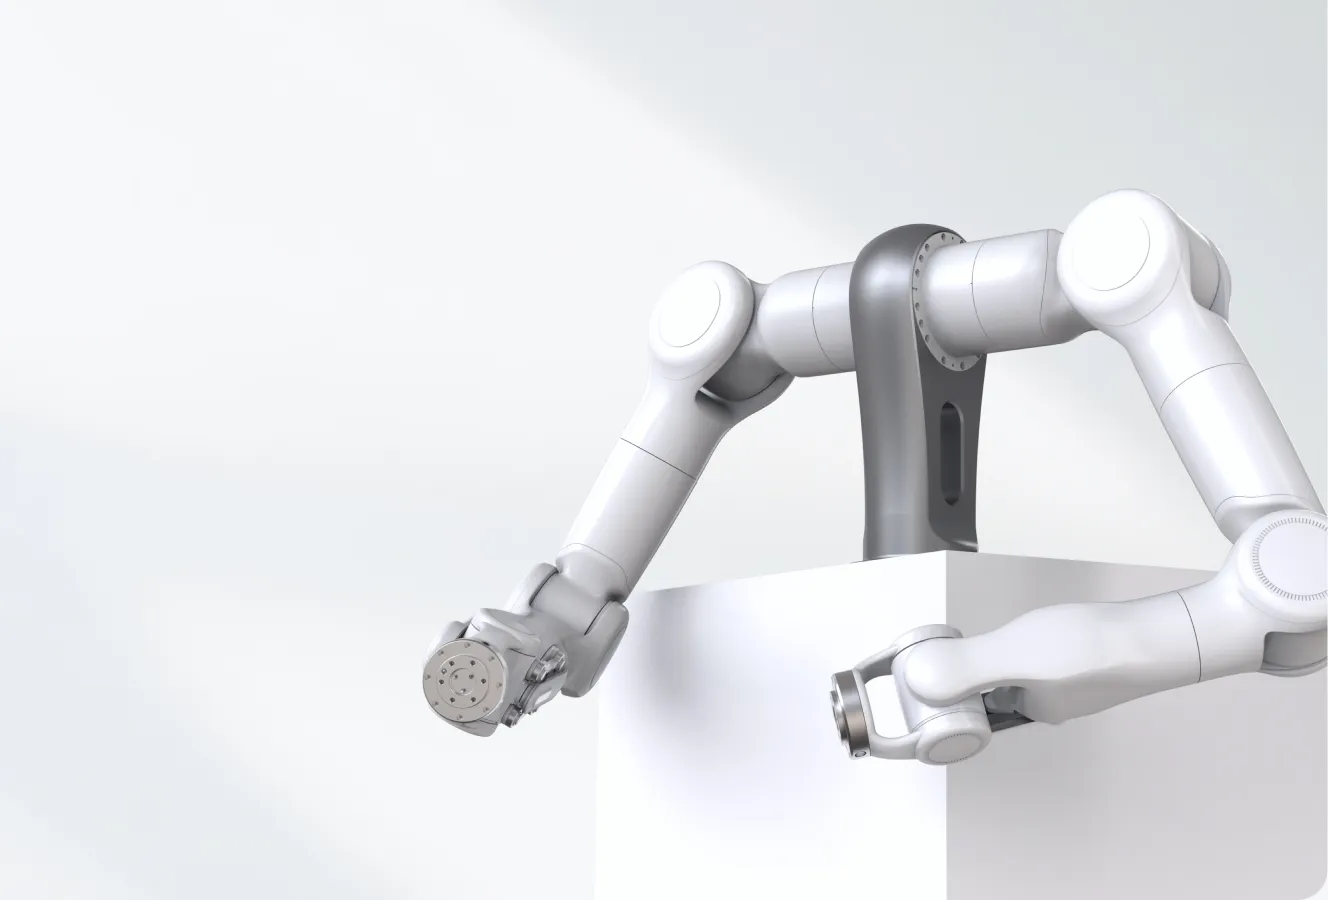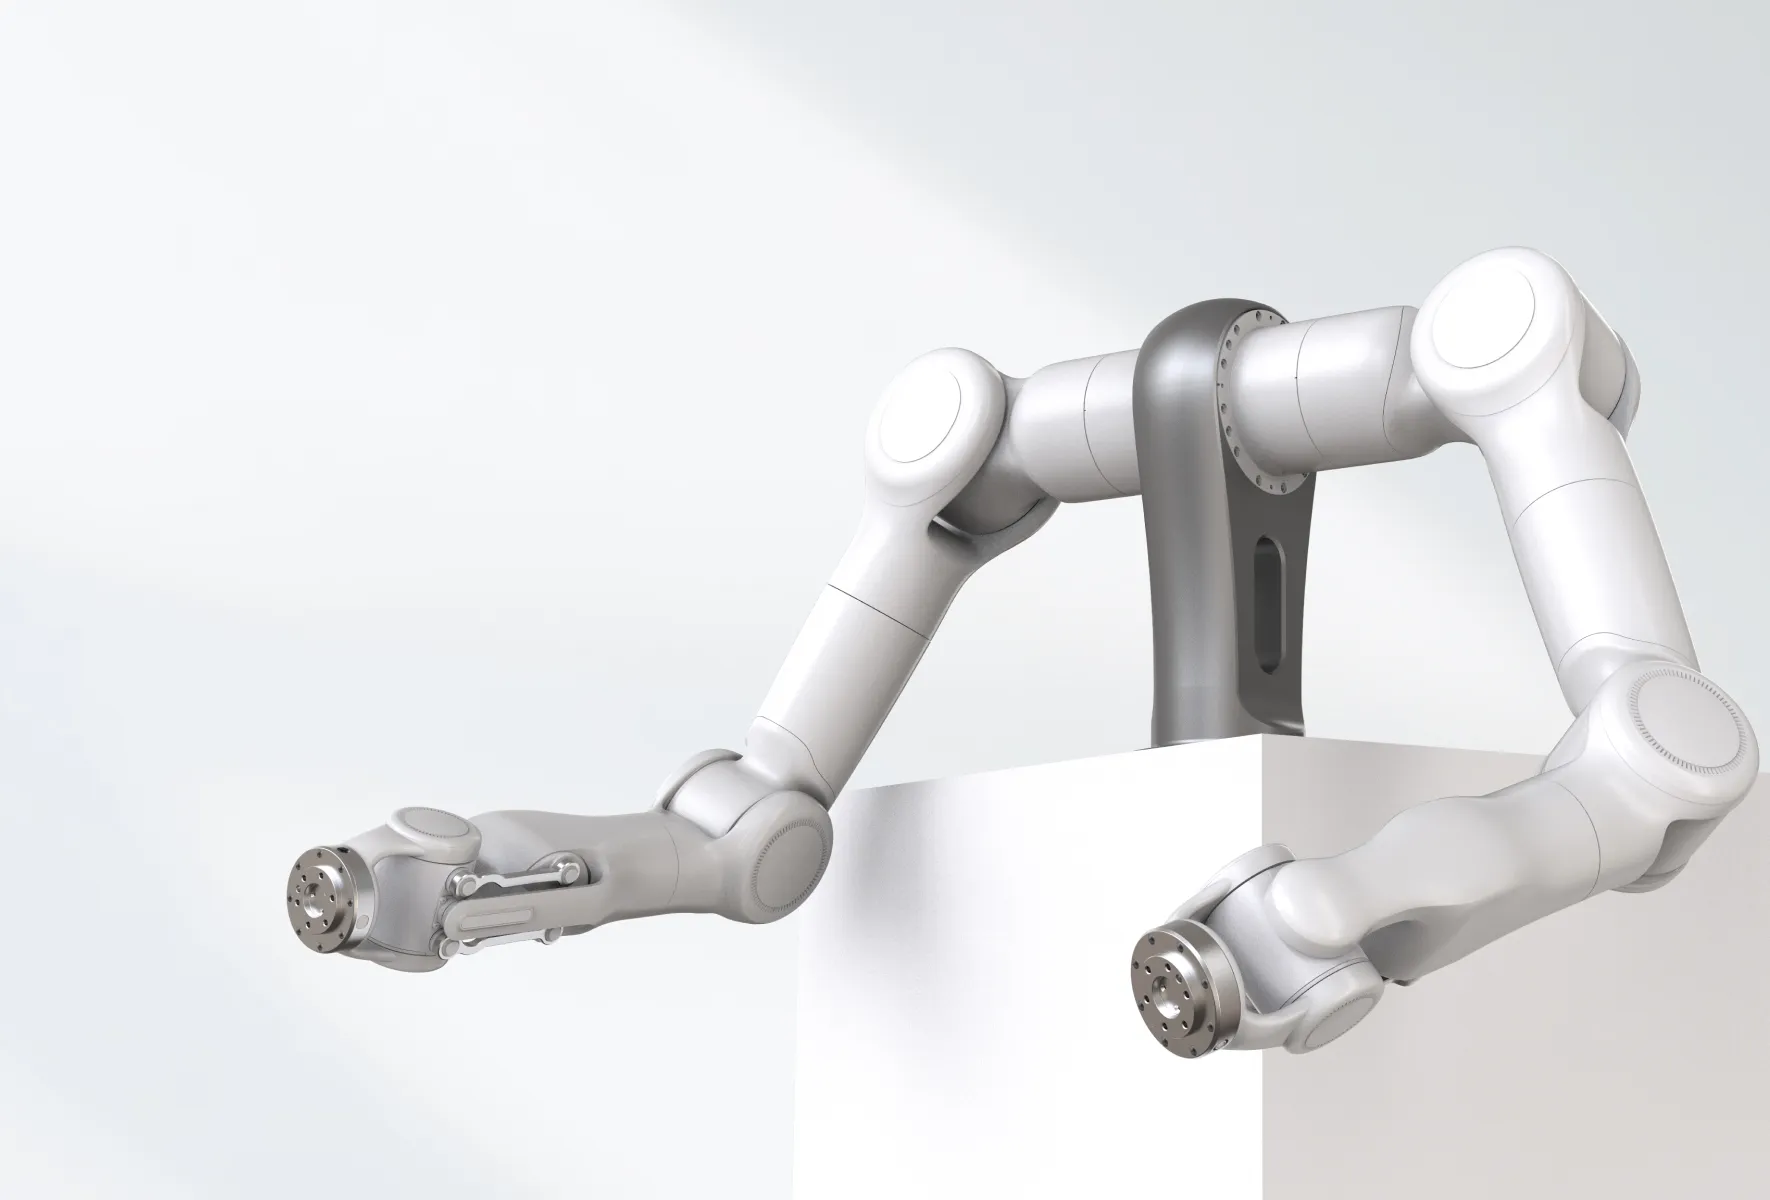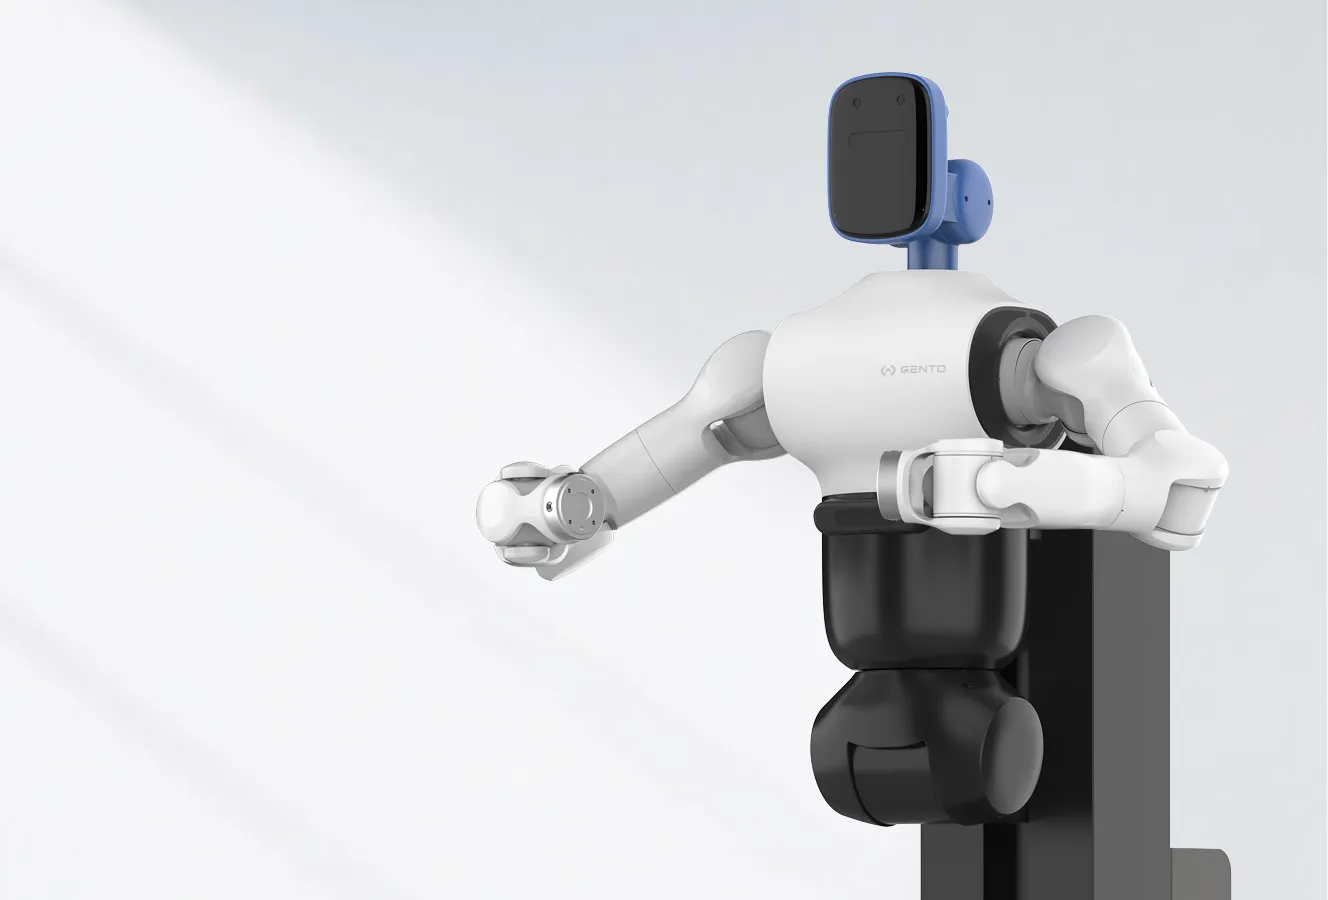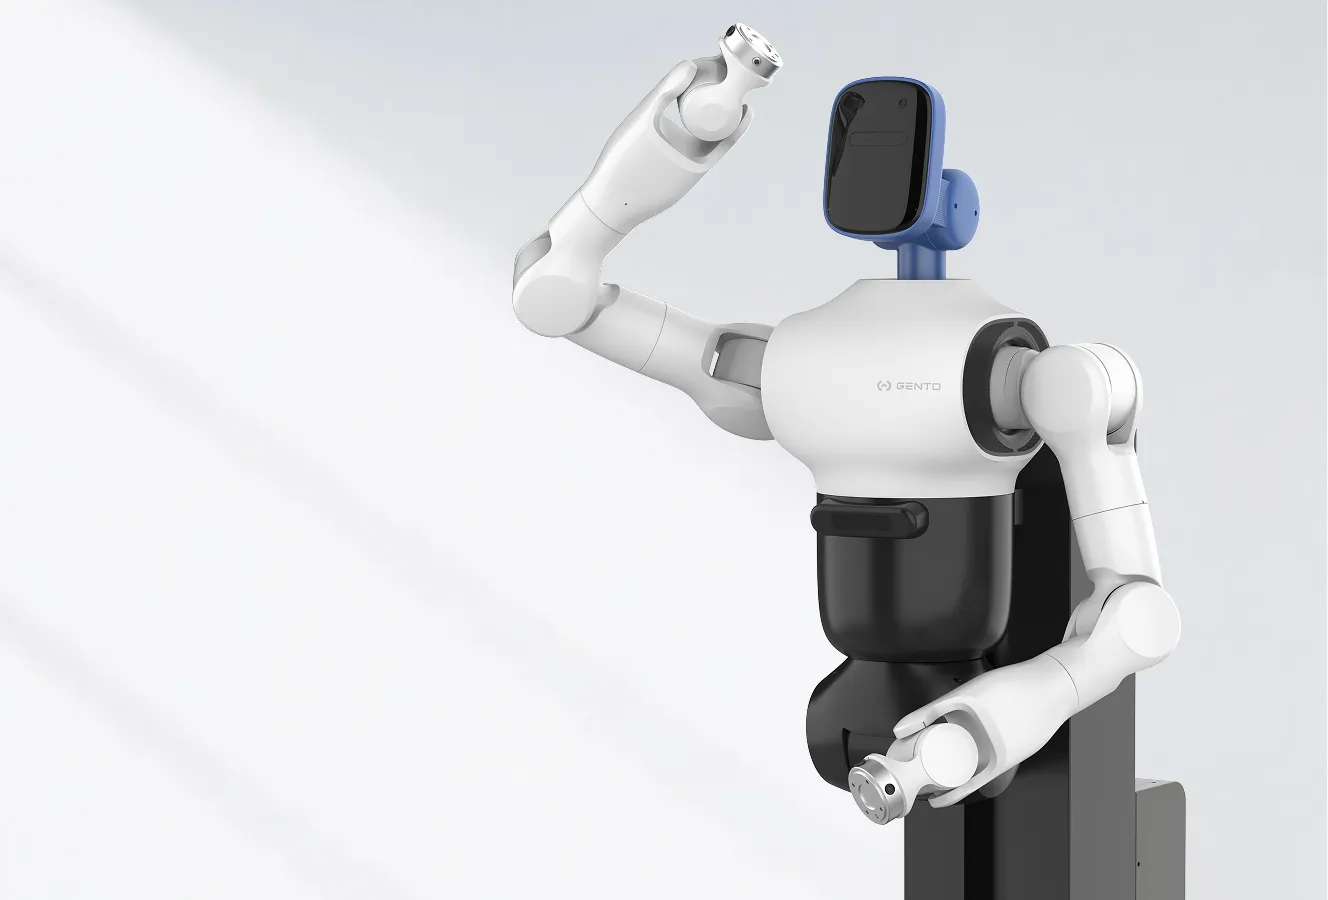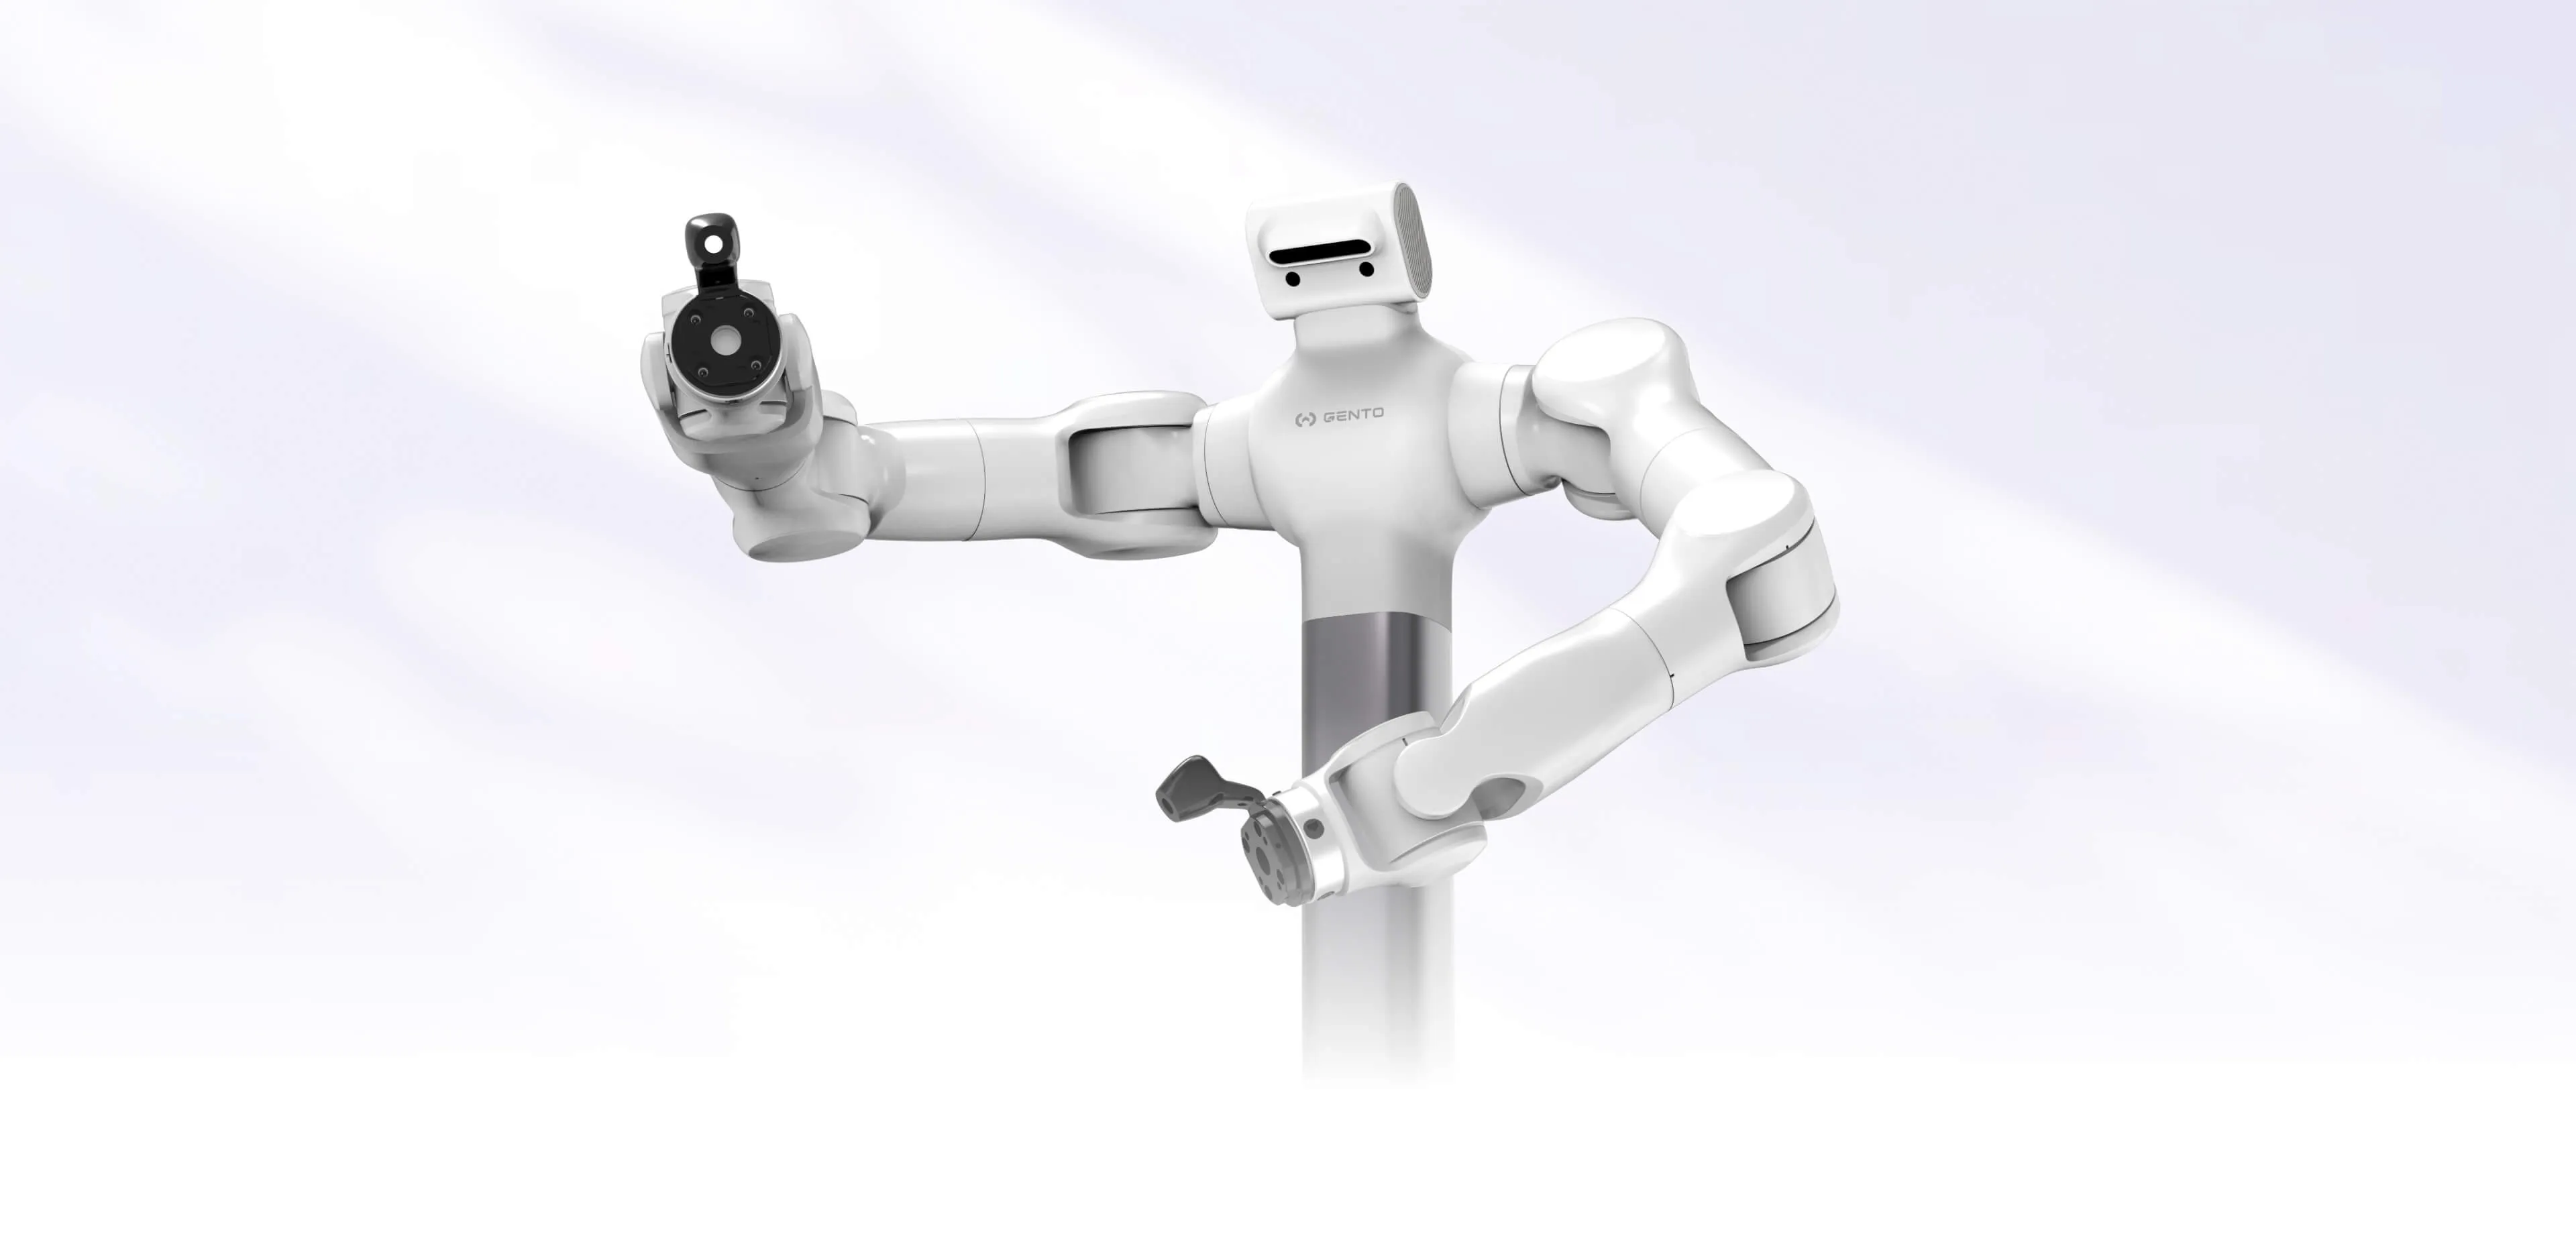
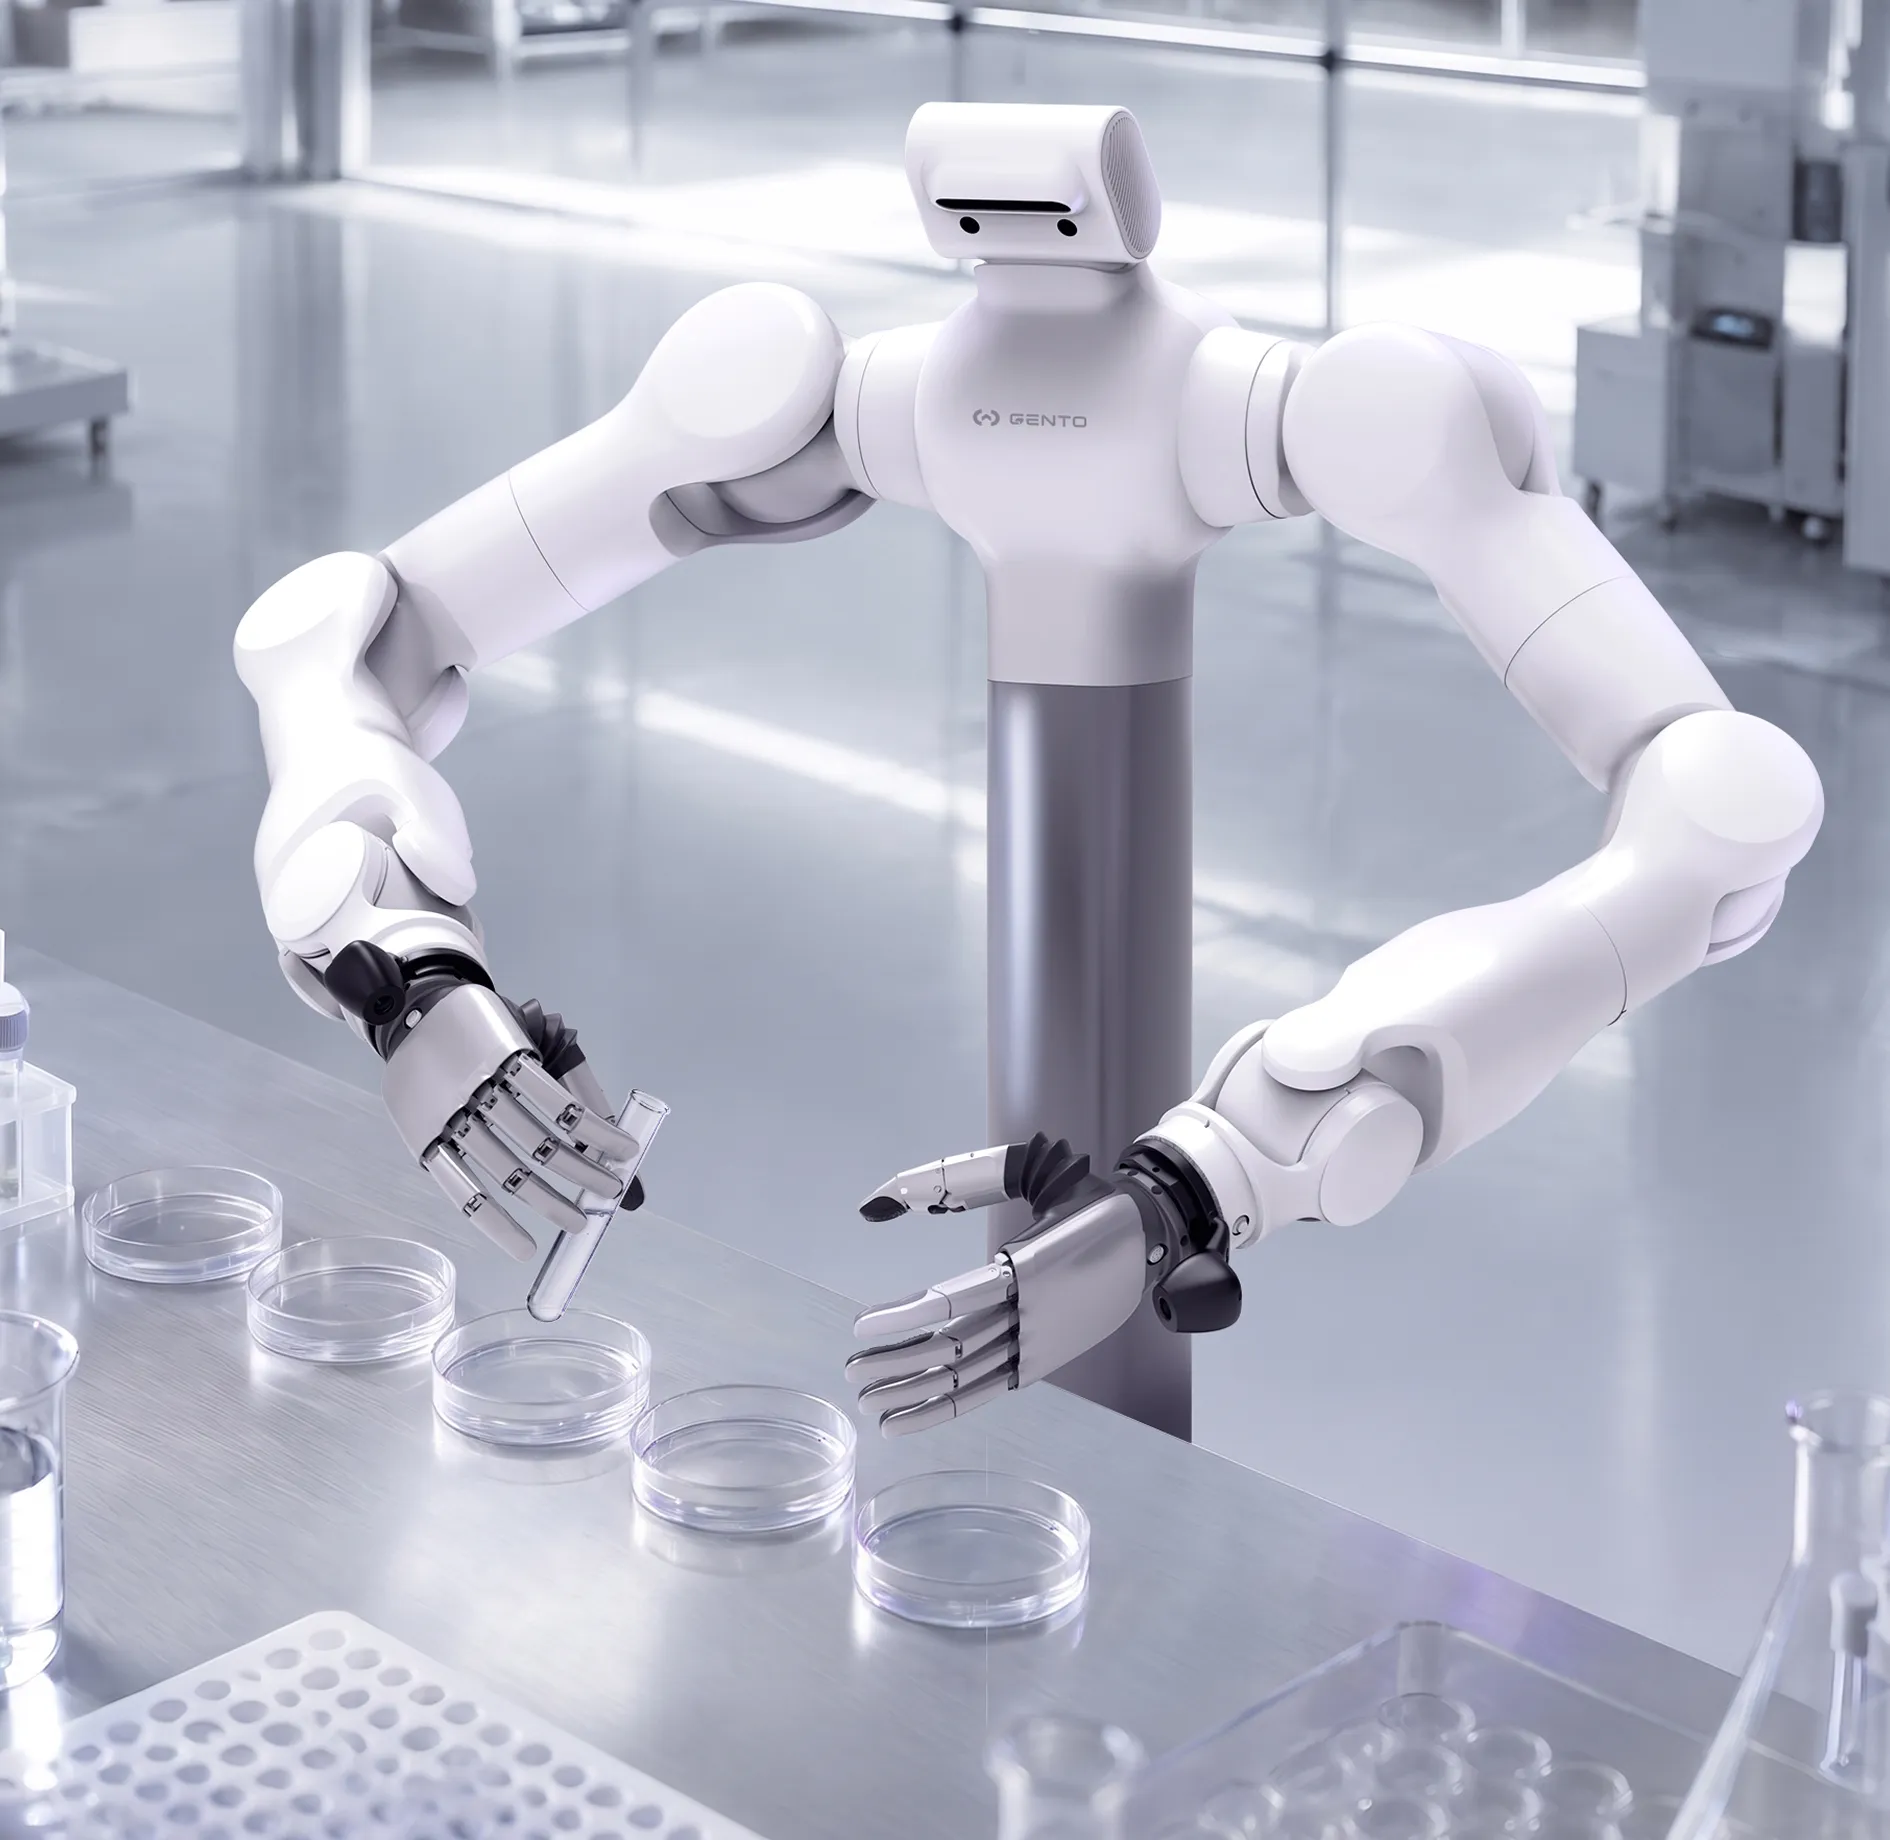
集强操作力、高精度数据采集、高算力、极简结构于一体的固定式双臂机器人。
固定基座 + 高精度稳定作业,专注固定点位高精度作业,完美满足工业装配、科研实验、数据采集的极致精度要求。
-
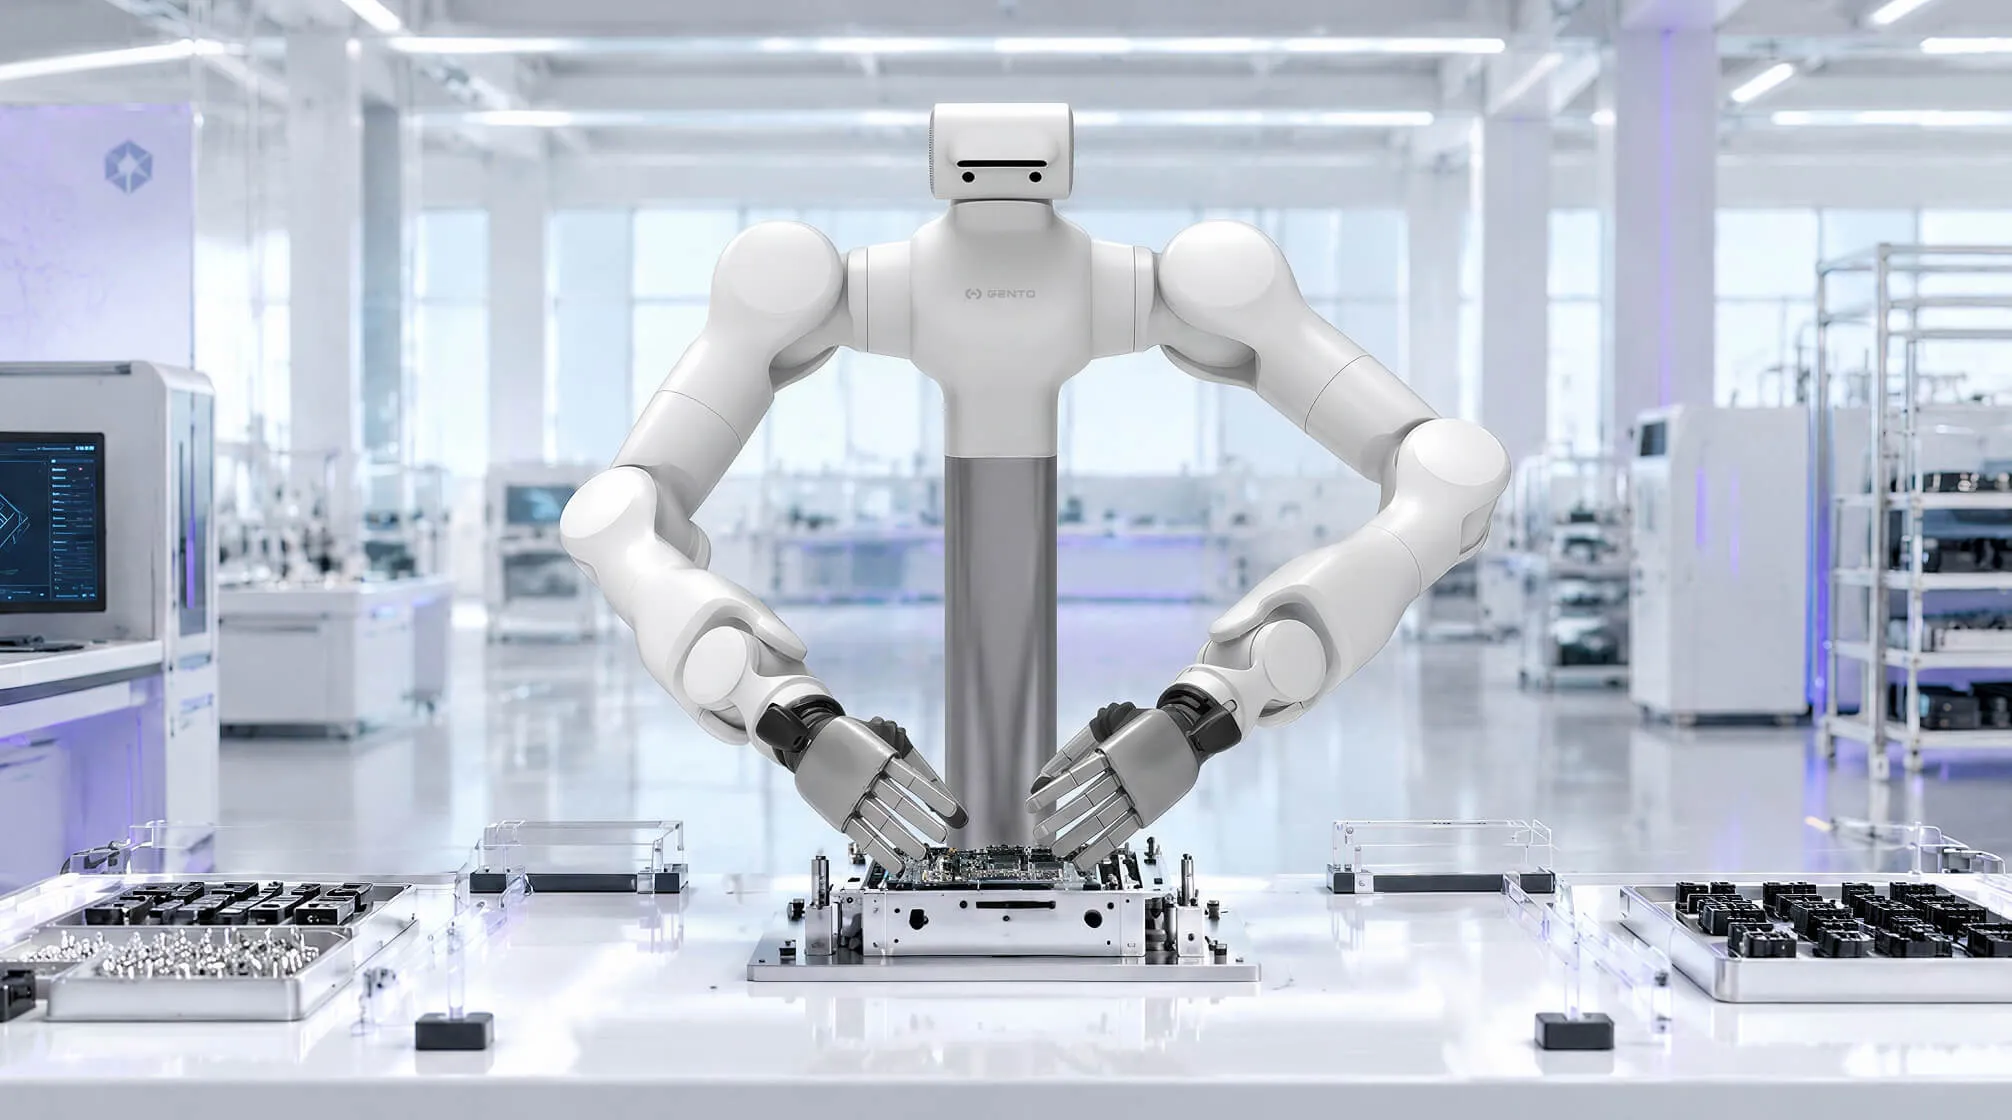
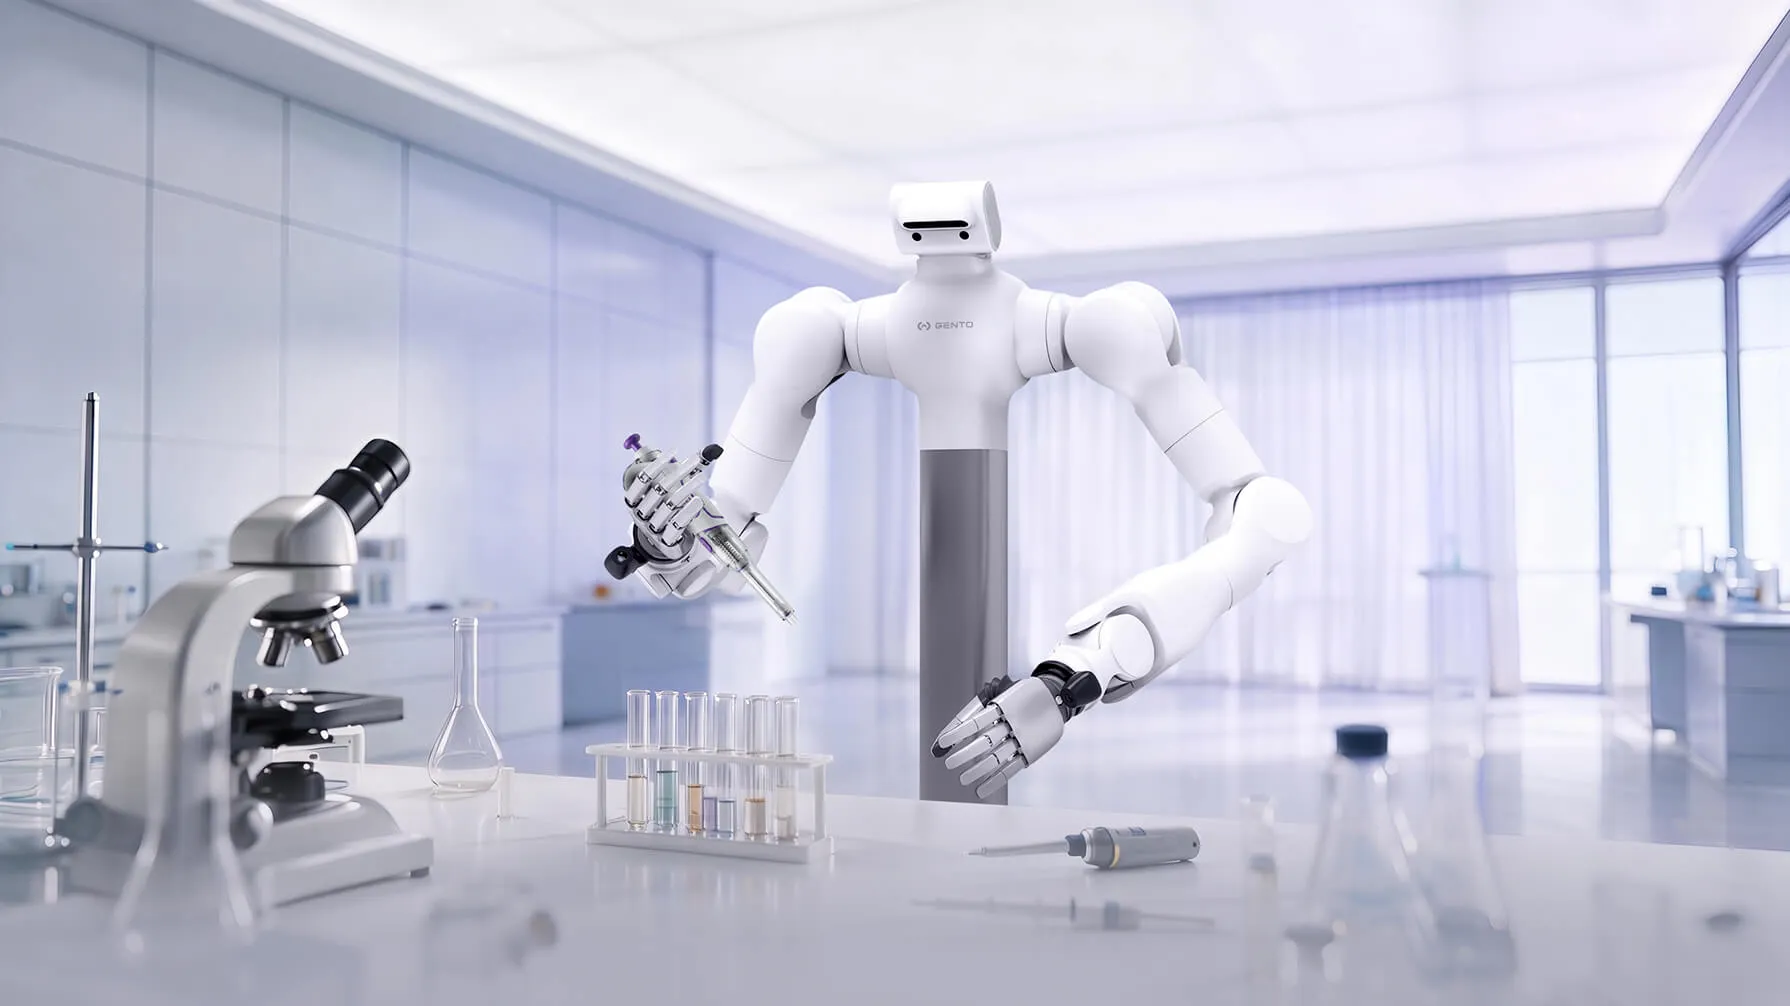 固定基座 · 高精度稳定作业
-
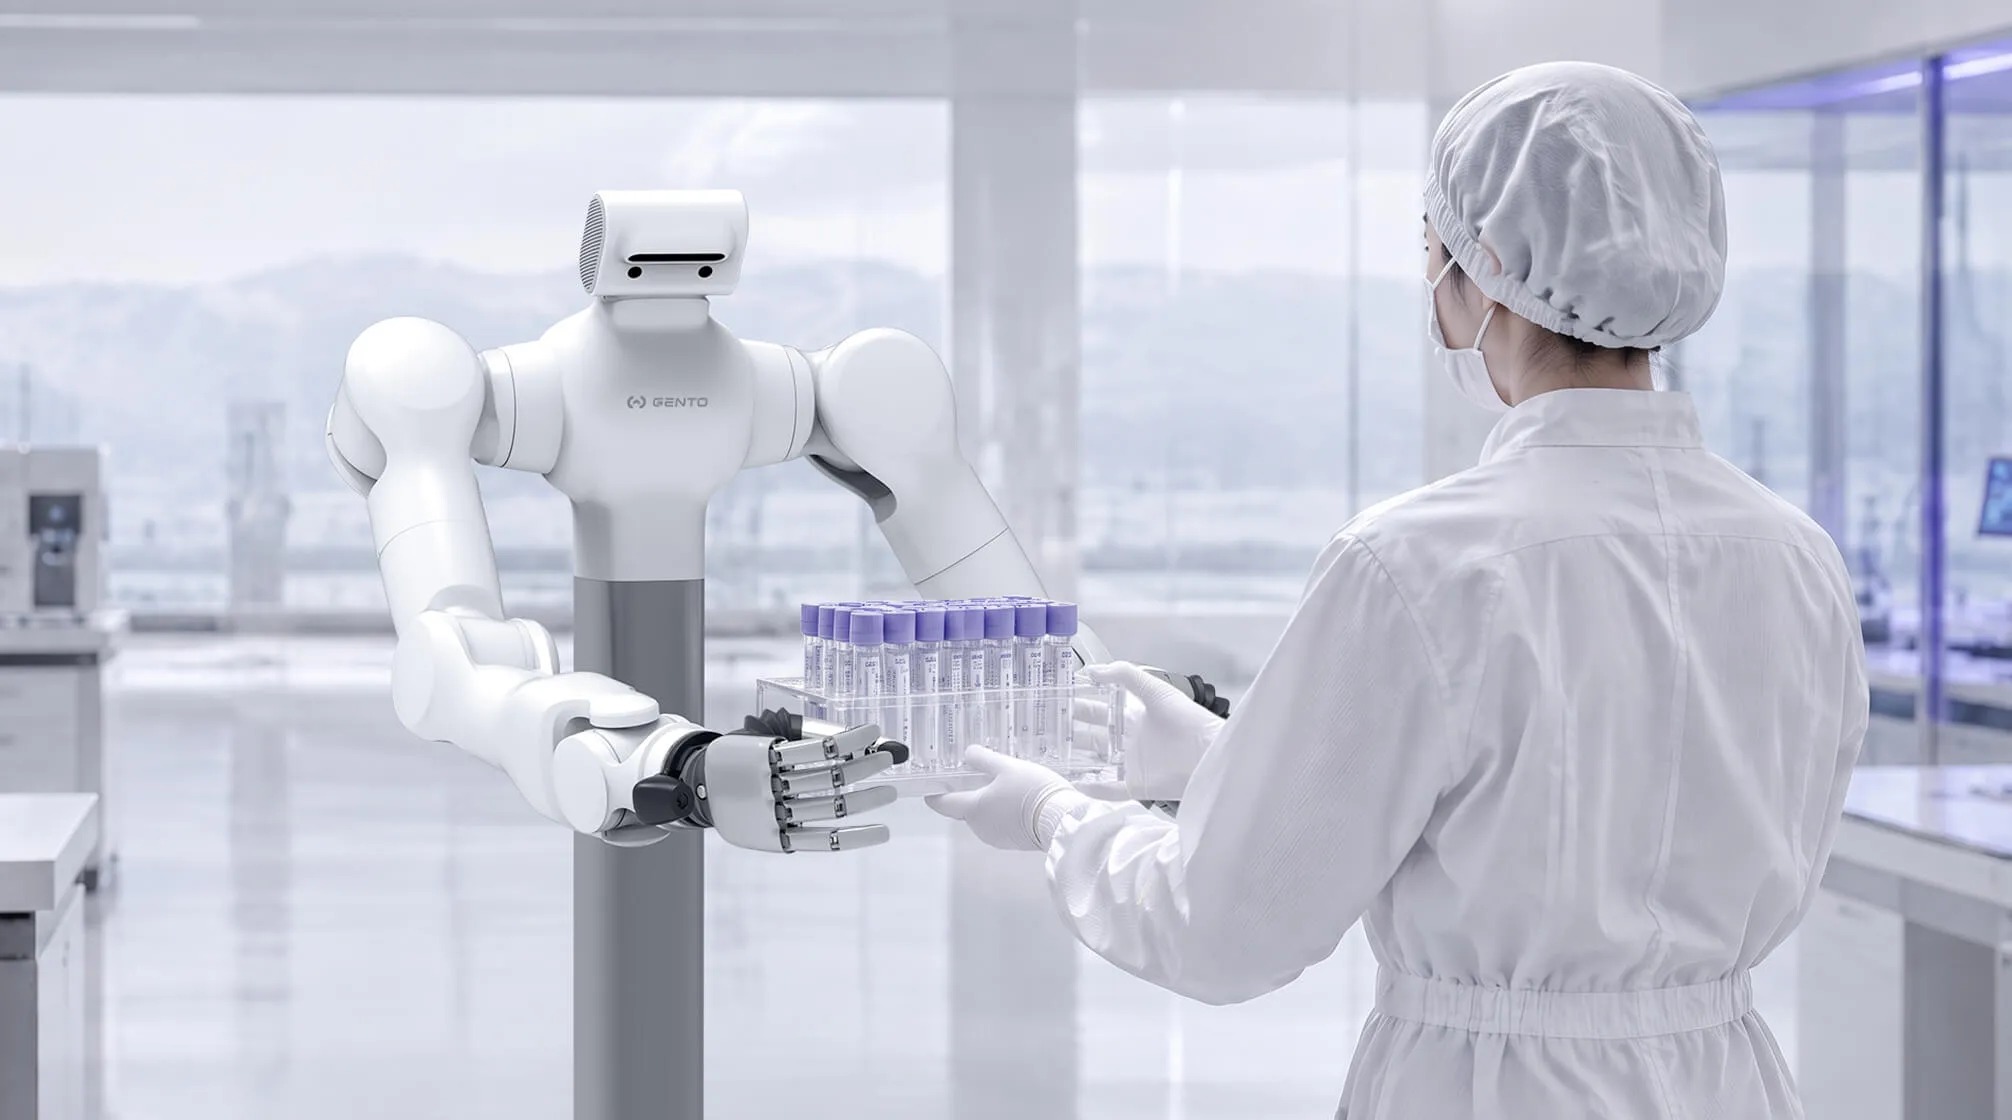
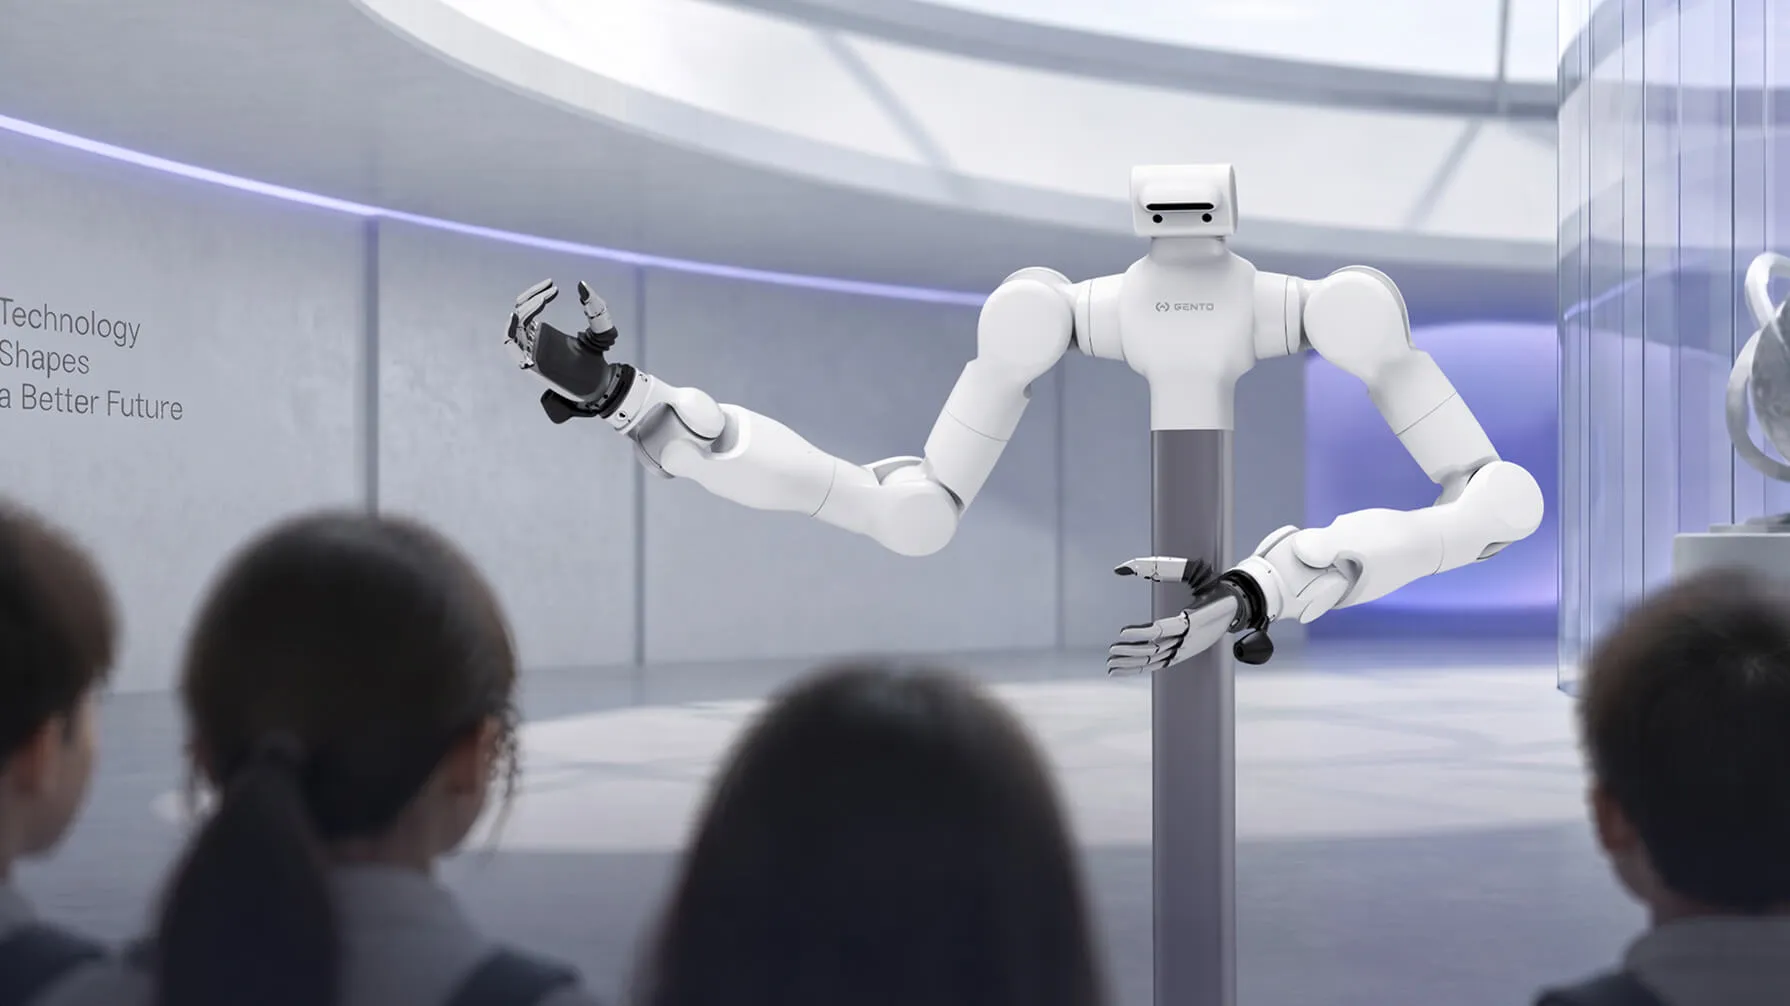 全身双臂力控 · 安全人机交互
-
 5 目全景视觉 · 强感知
-
 高算力 · 长时运行
优势详情
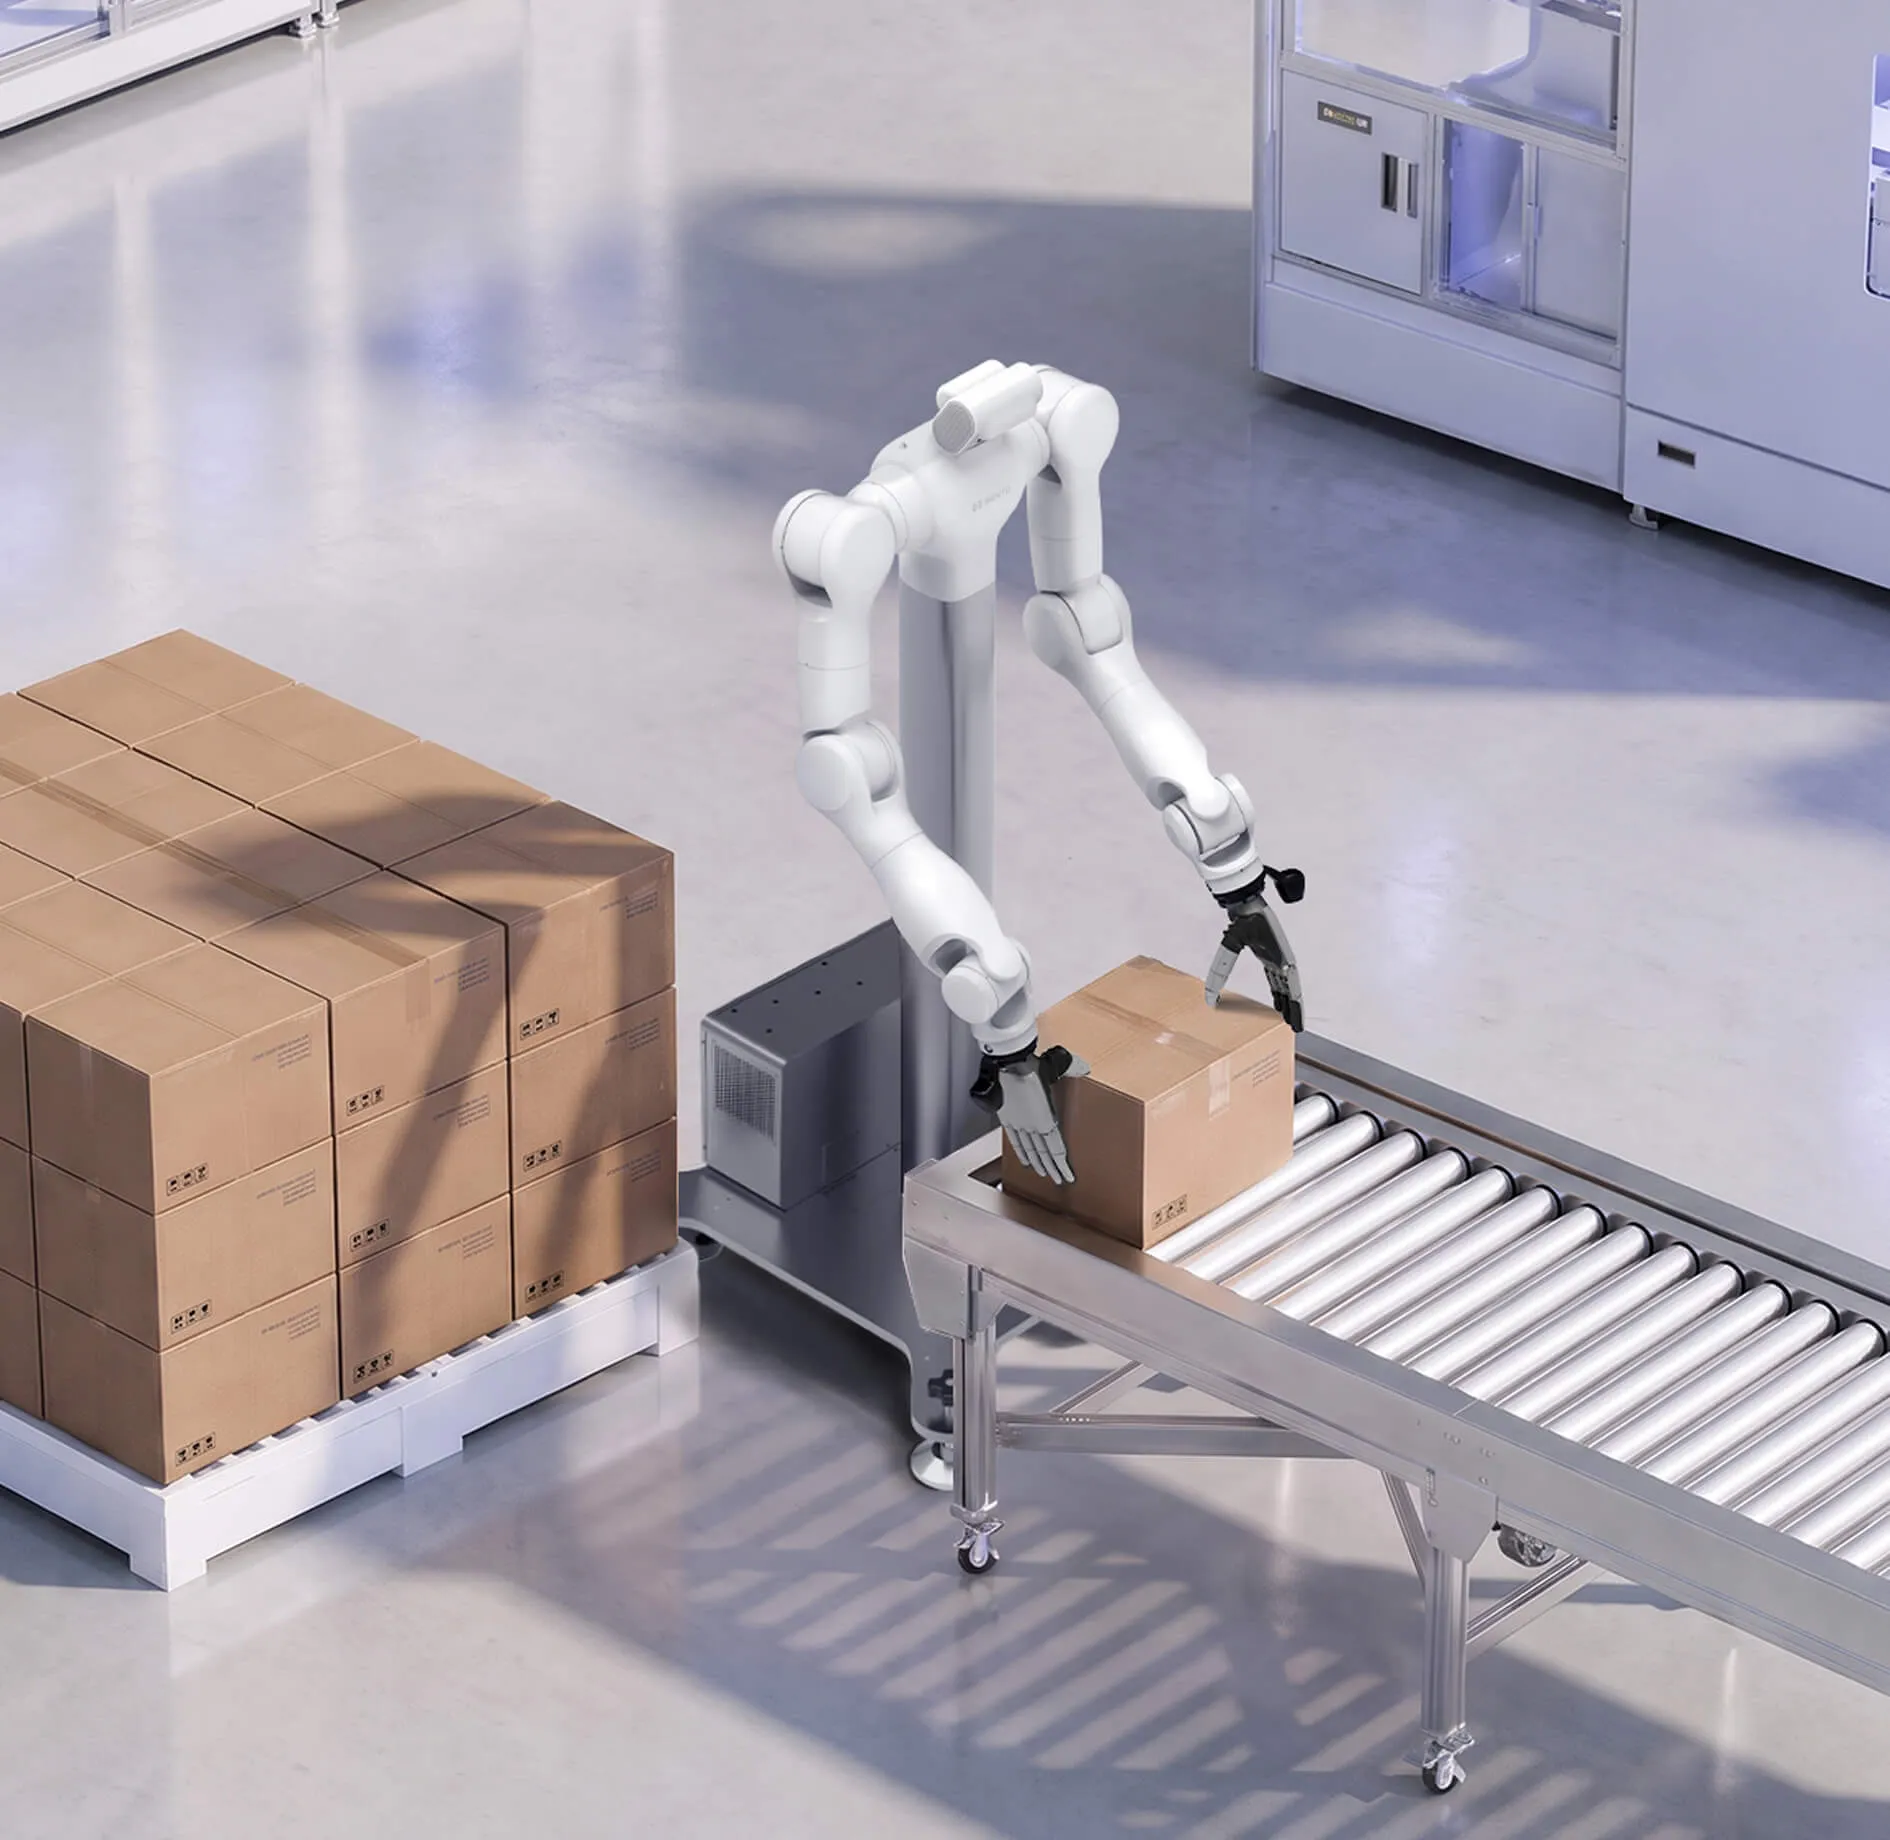
固定基座 · 高精度稳定作业
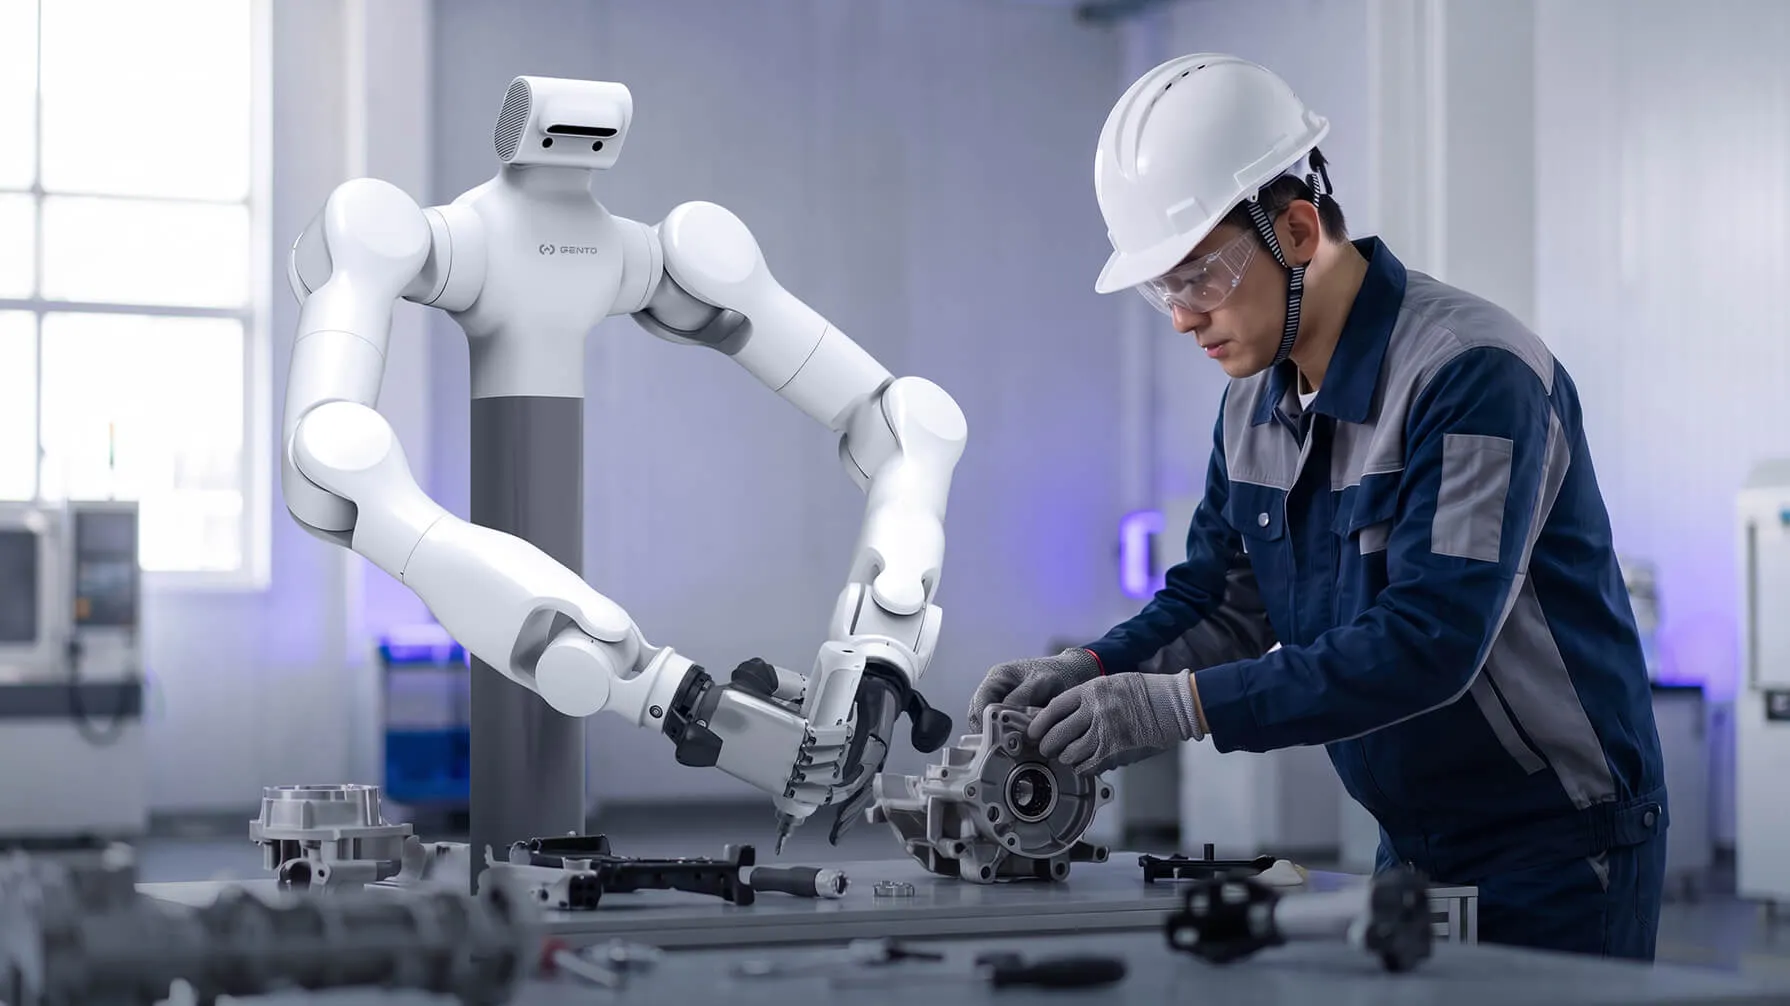
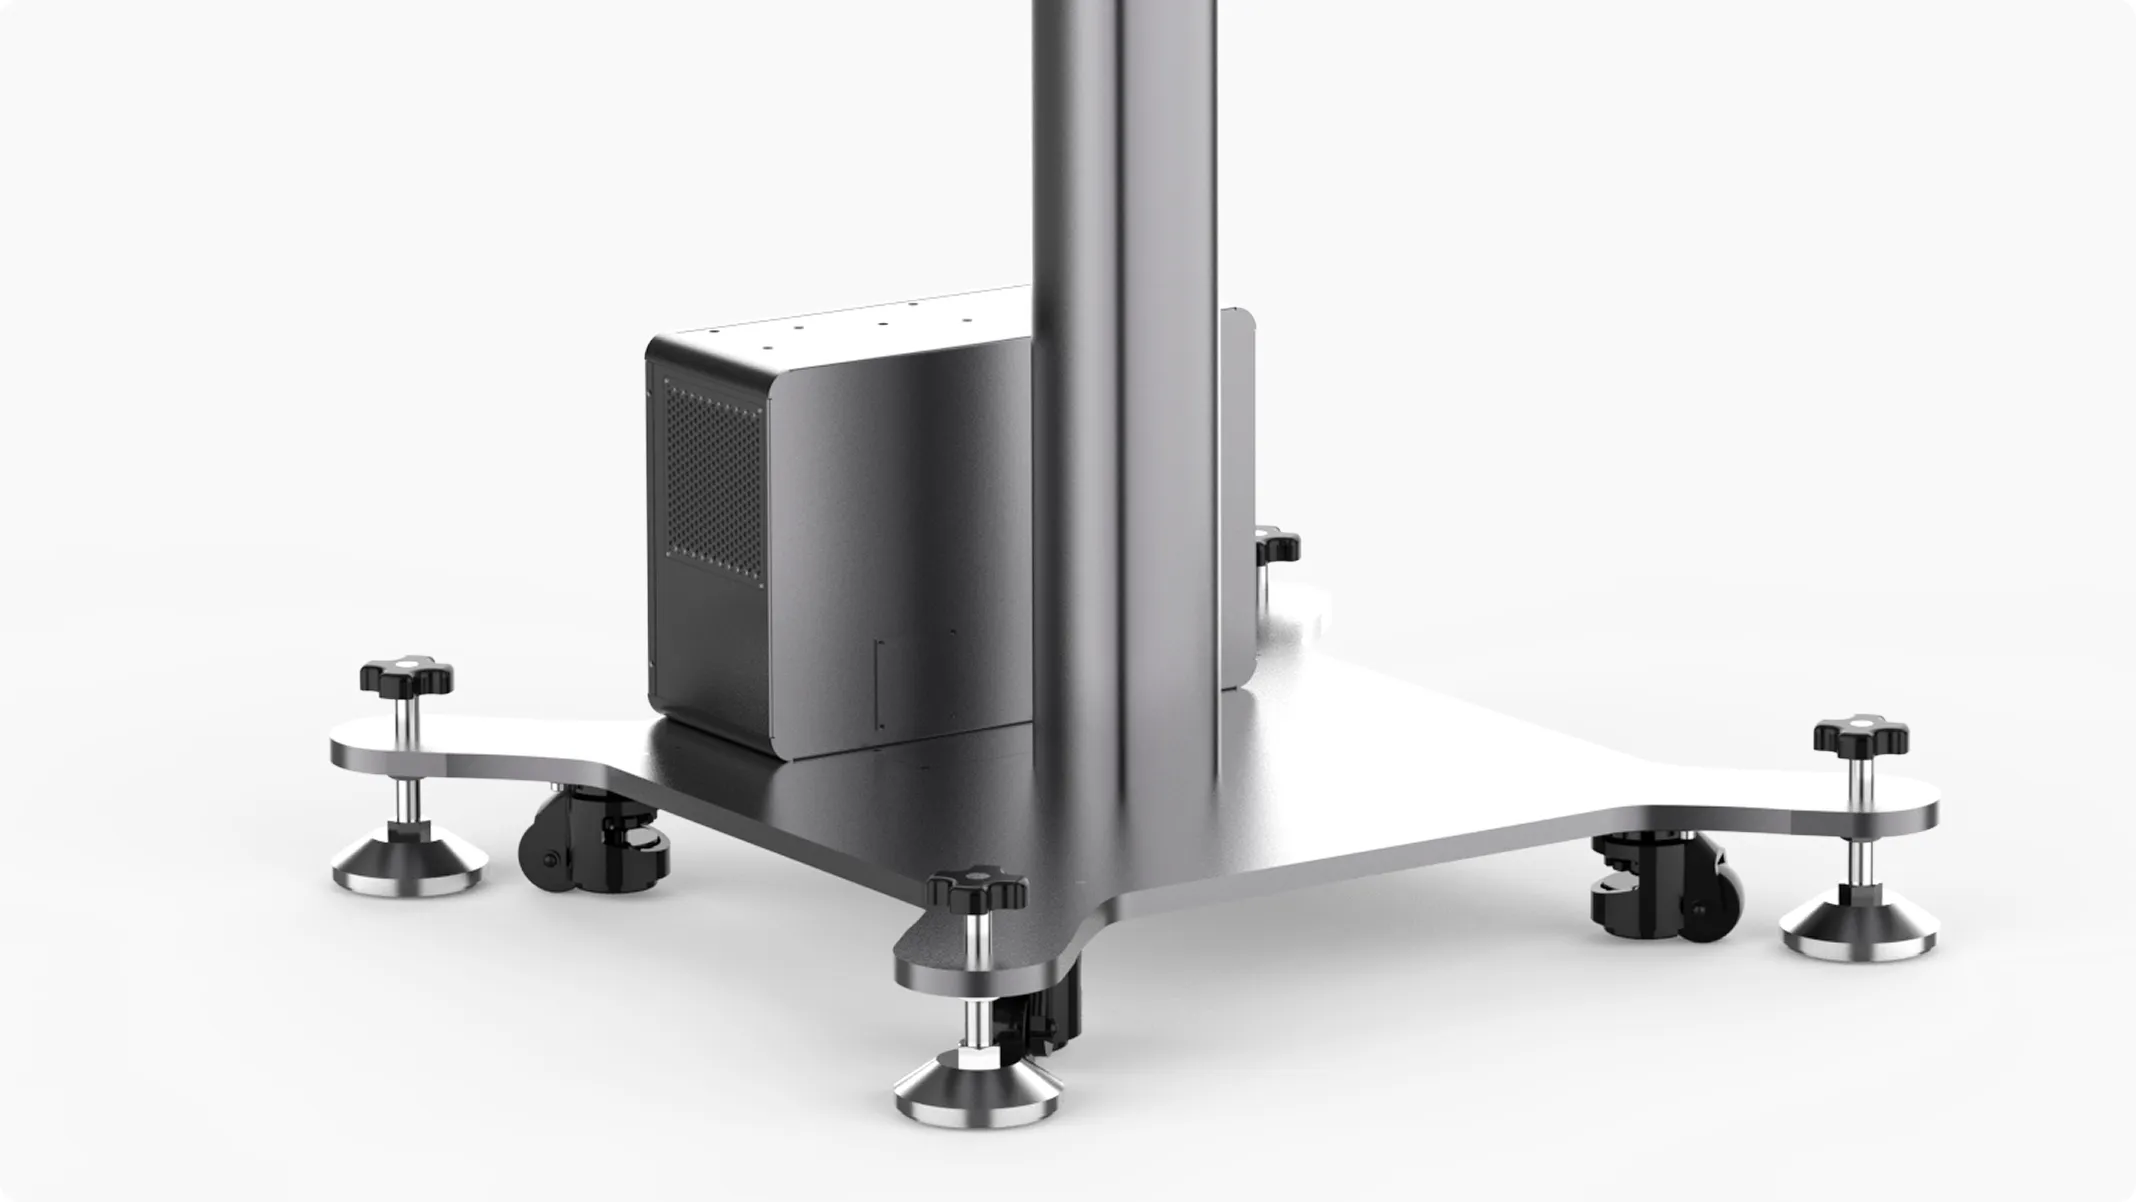
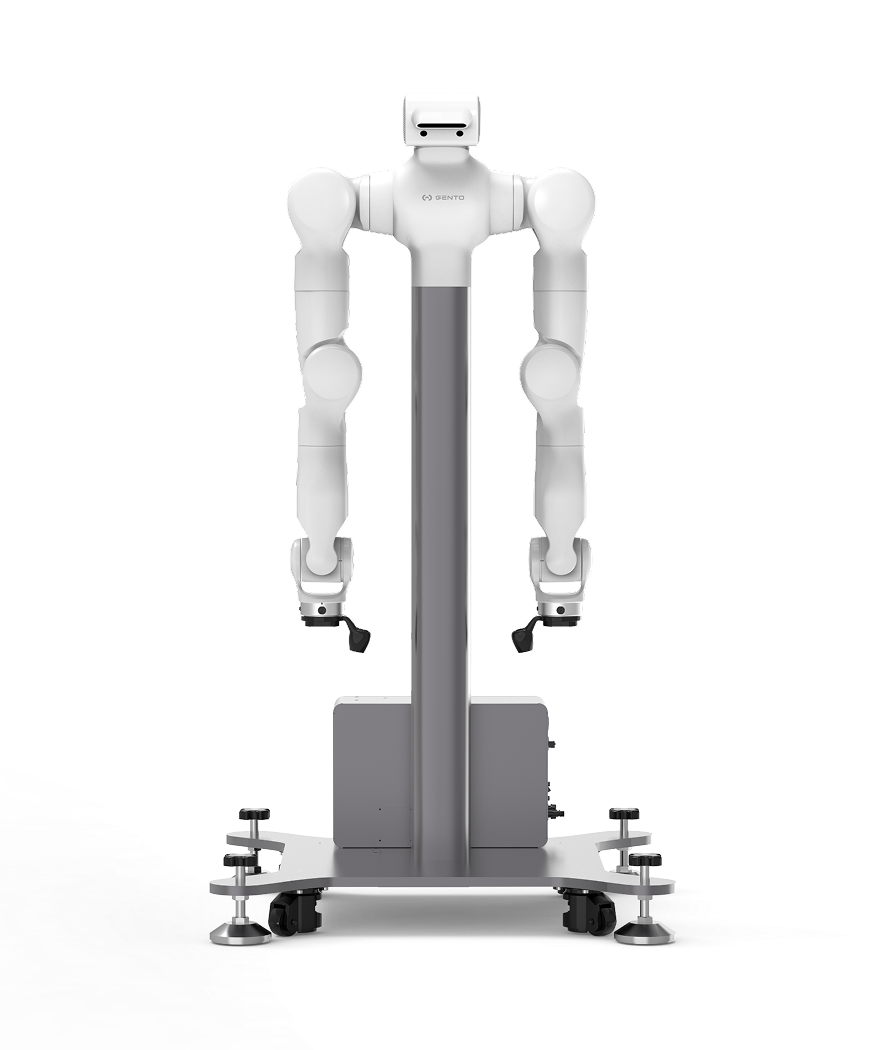
14 自由度(不含灵巧手)+ 固定刚性支架
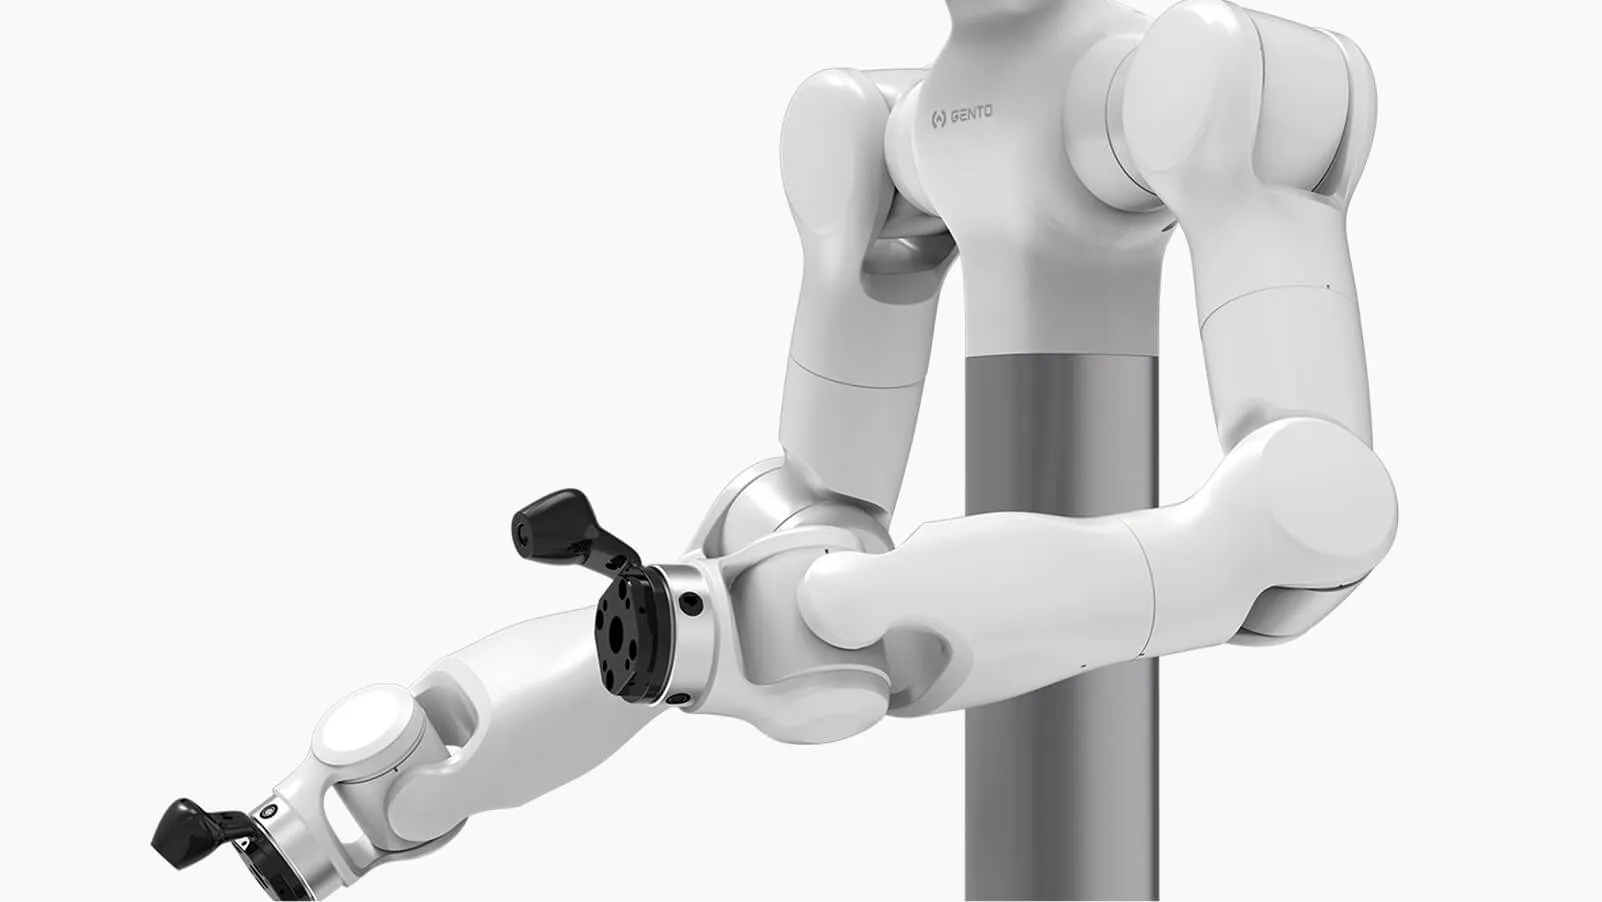
摒弃移动底盘与折叠躯体,保留 7 自由度 × 2 全力控双臂
无冗余运动结构,稳定性拉满、成本更优
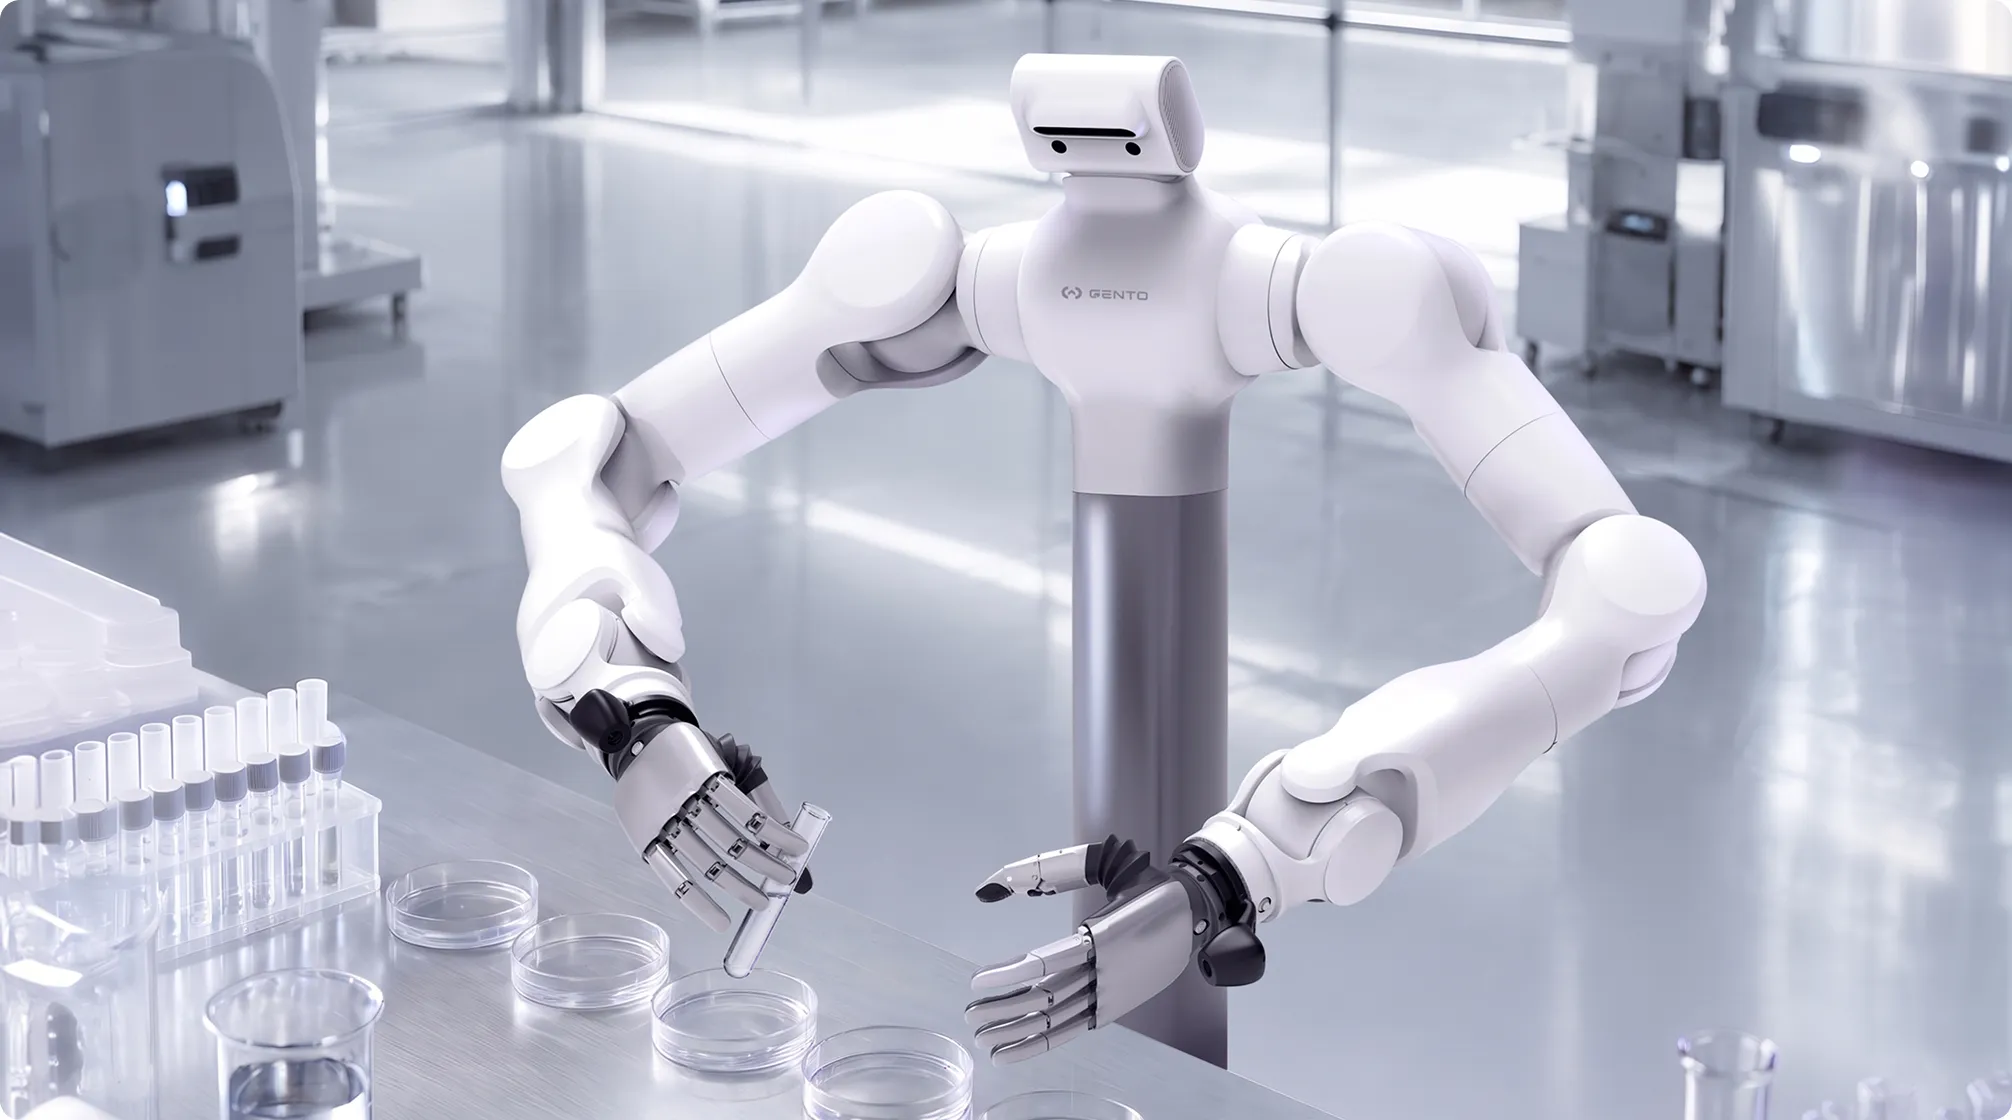
专注固定点位高精度作业
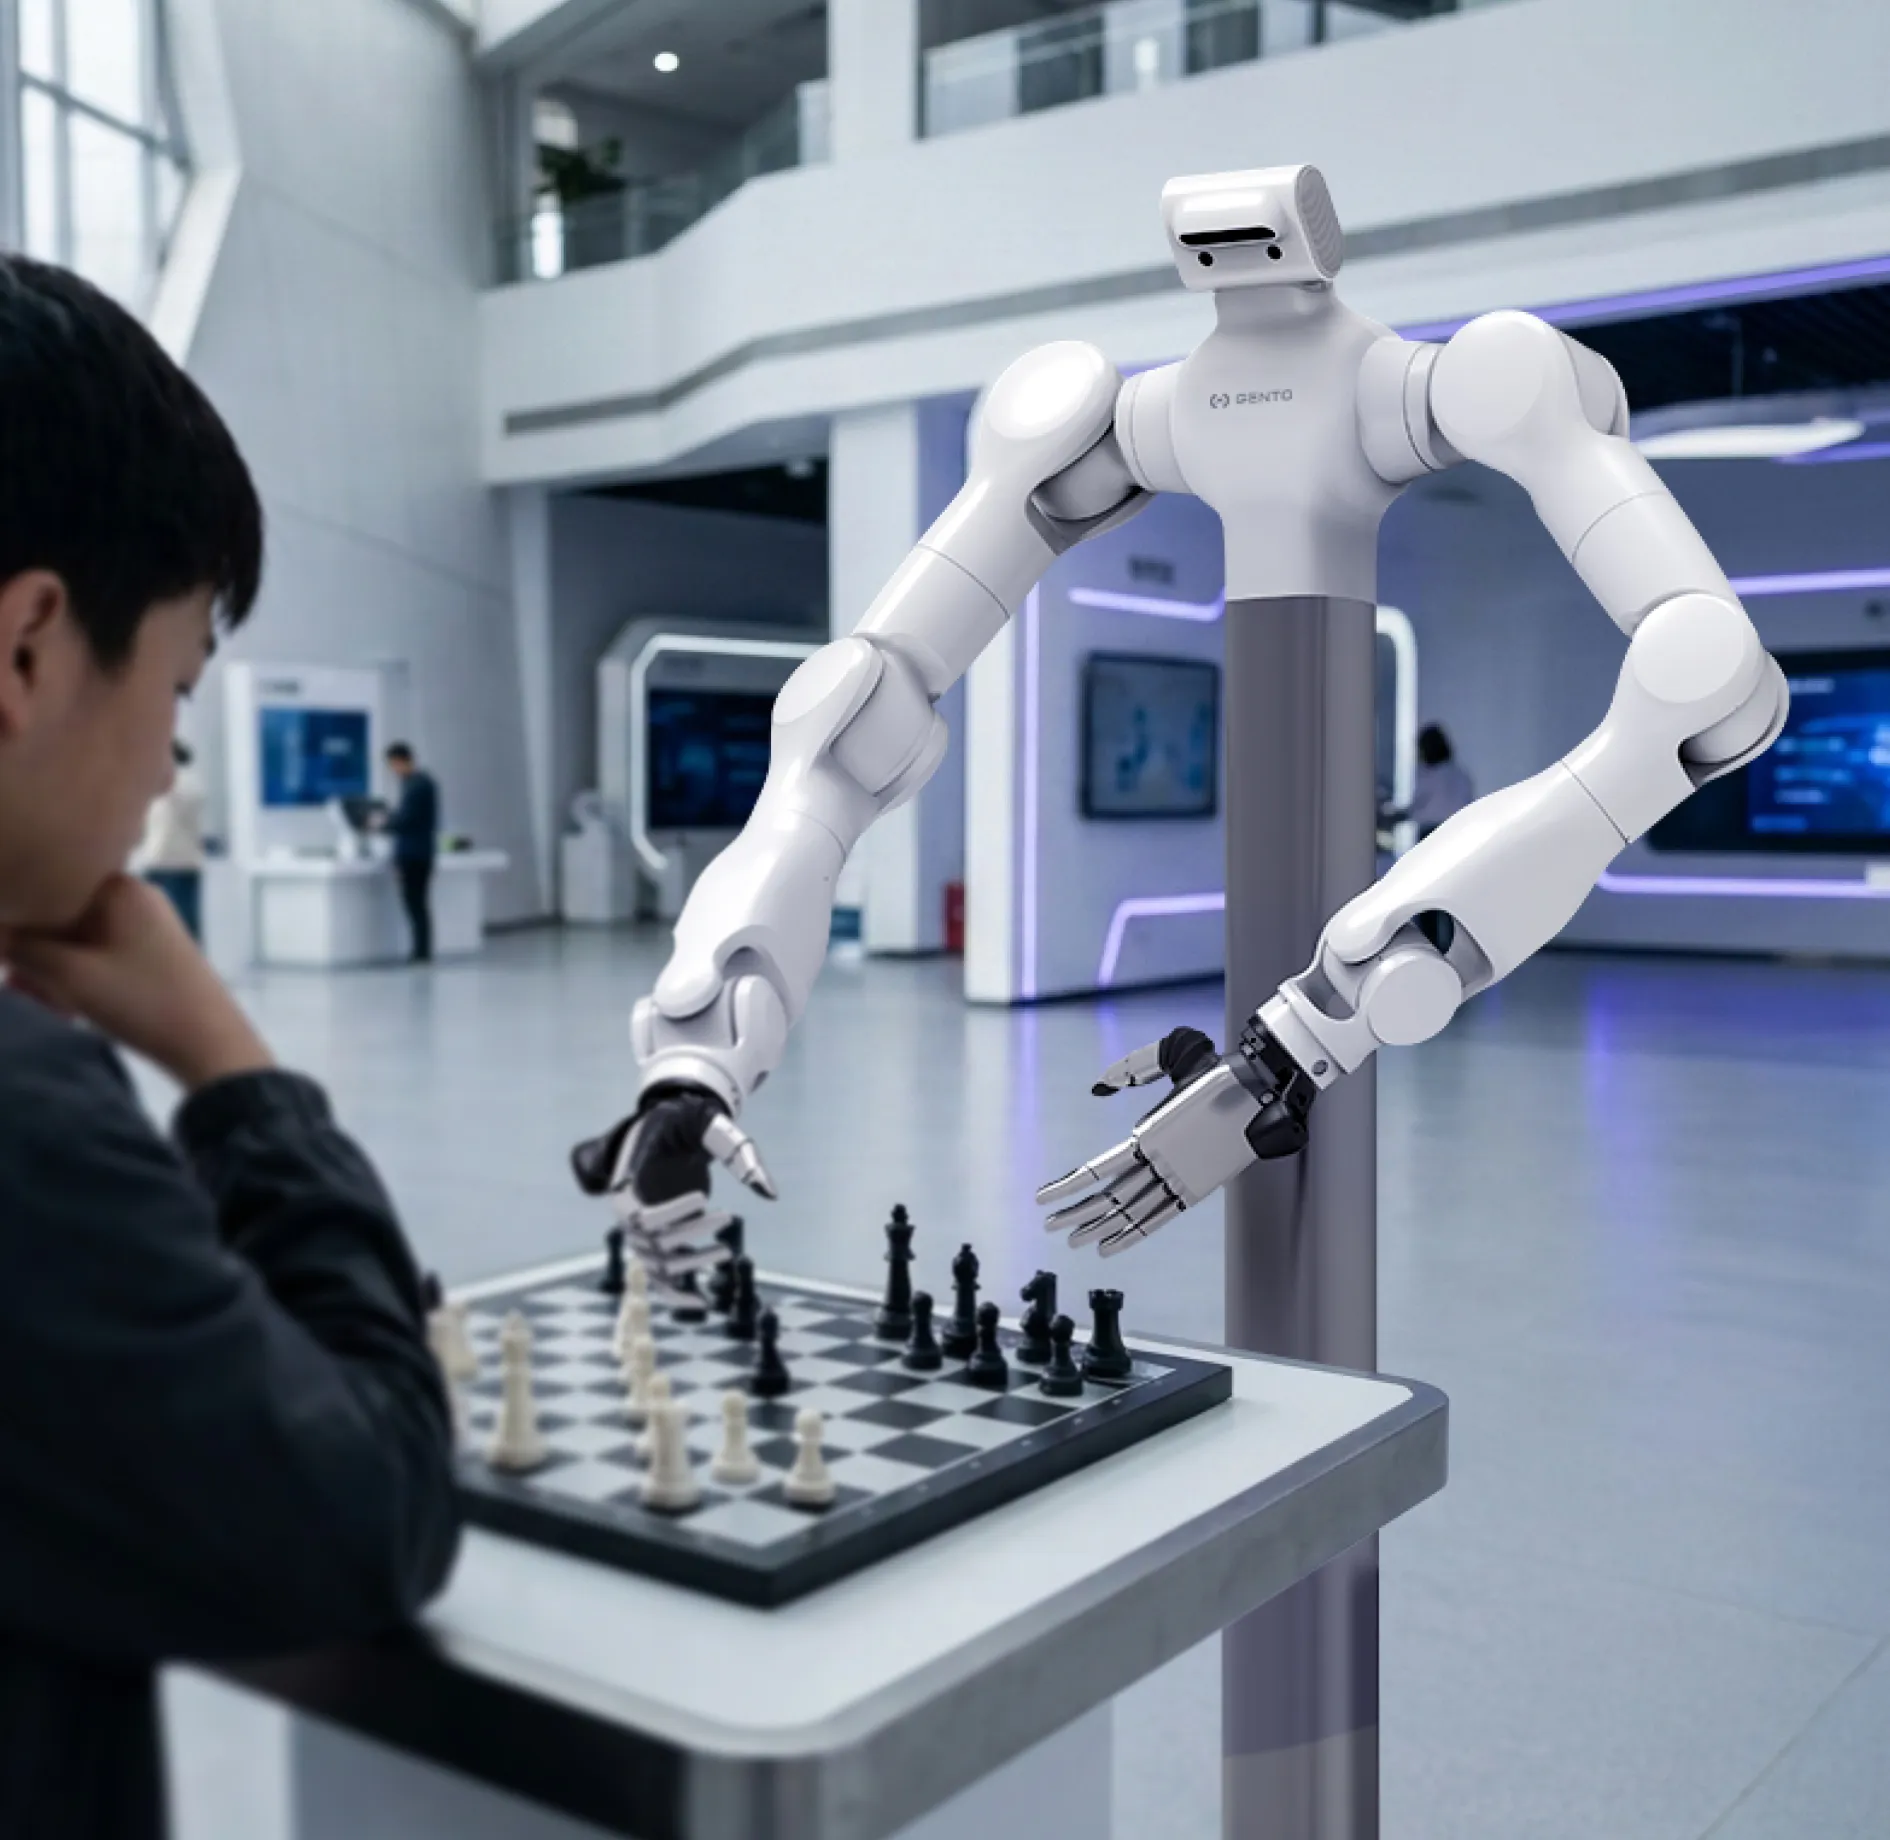
全身双臂力控 · 安全人机交互
从「位置控制」到「力与阻抗控制」的范式转变
双臂标配全力控,单臂额定负载最高 6 kg
重复定位精度 ±0.03 mm
碰撞自动降低关节刚度,保障人机协作安全
动作拟人柔顺,无生硬启停与抖动
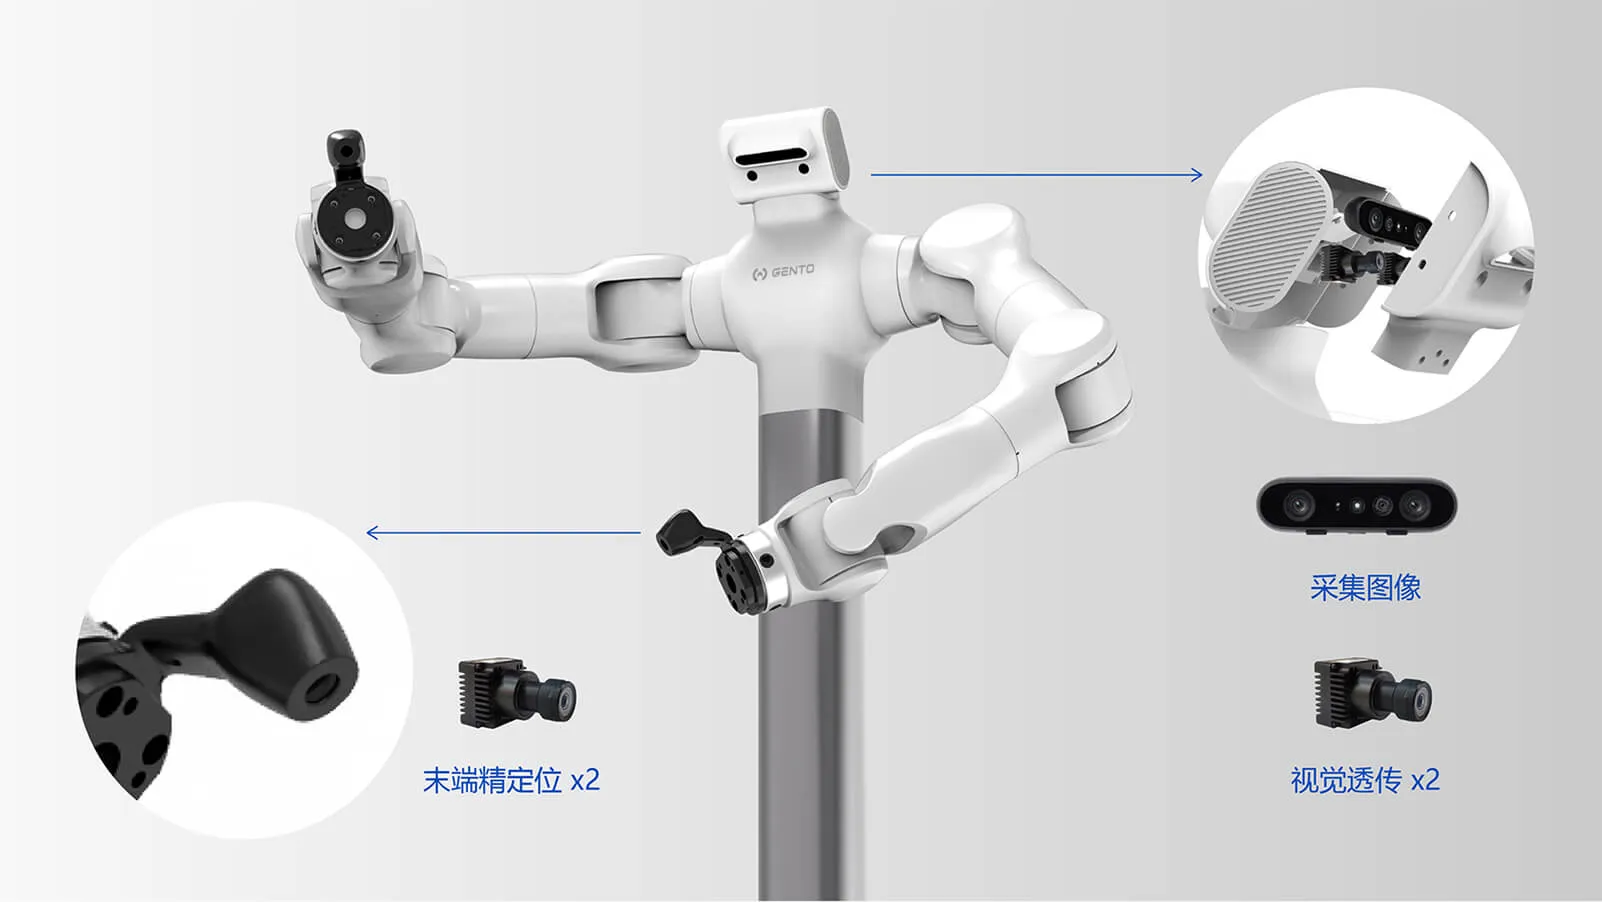
5 目全景视觉系统
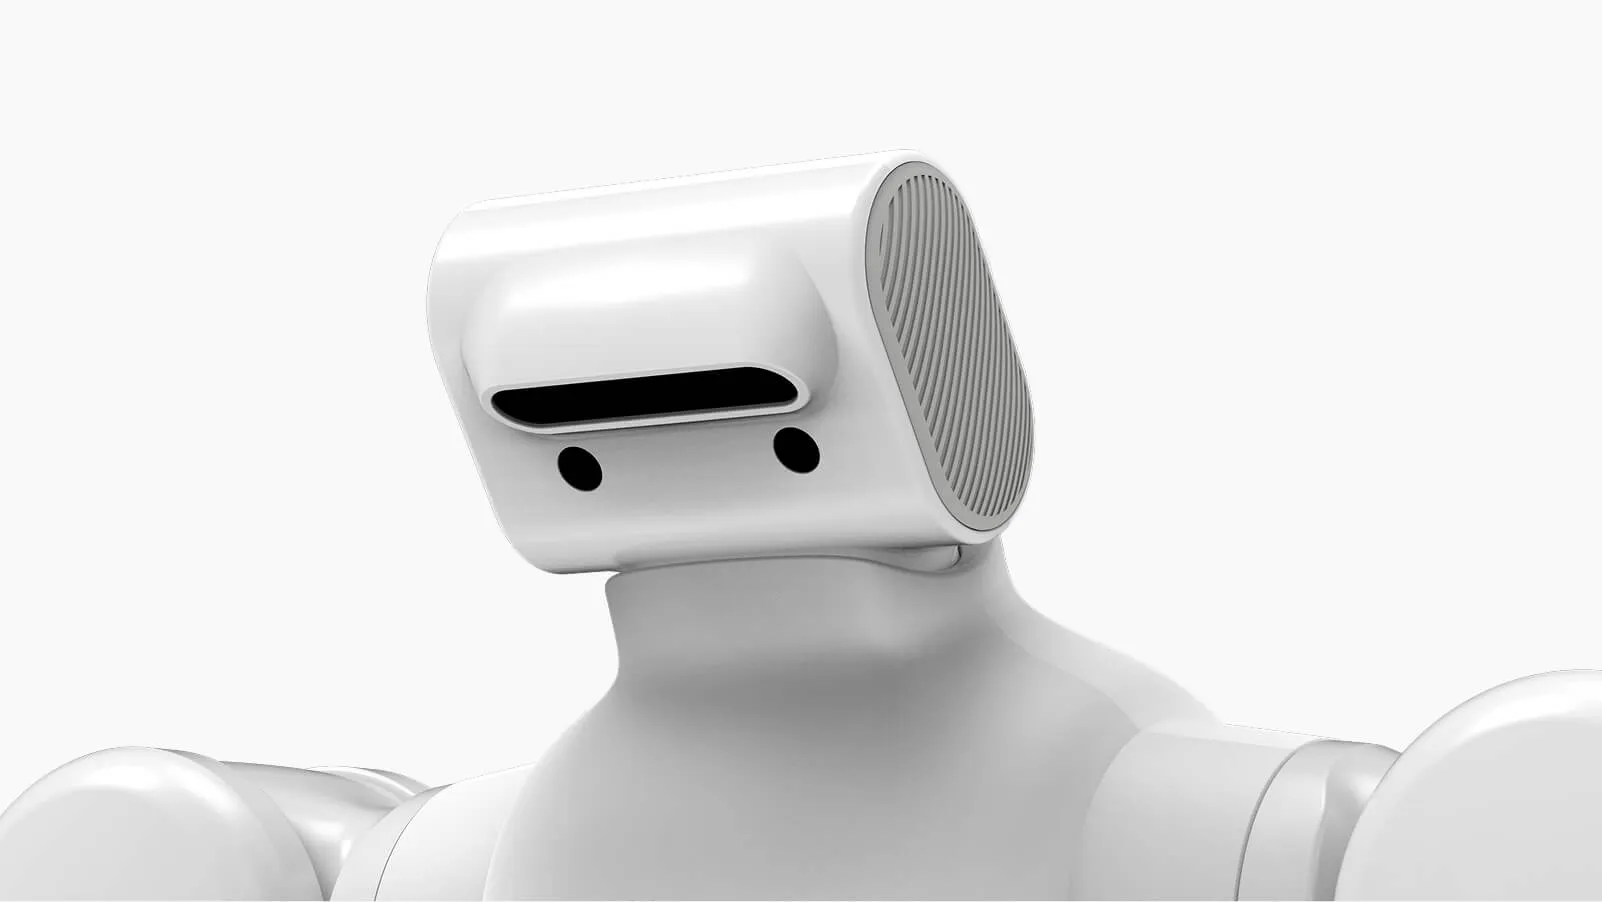
头部:D435 RGBD × 1 + SH5WG RGB × 2 —— 环境感知、全局定位、点云采集、目标识别
腕部:SH5WG RGB 或 D405GA × 2 —— 末端精定位、工件检测、操作视觉引导
末端六维力传感器选配
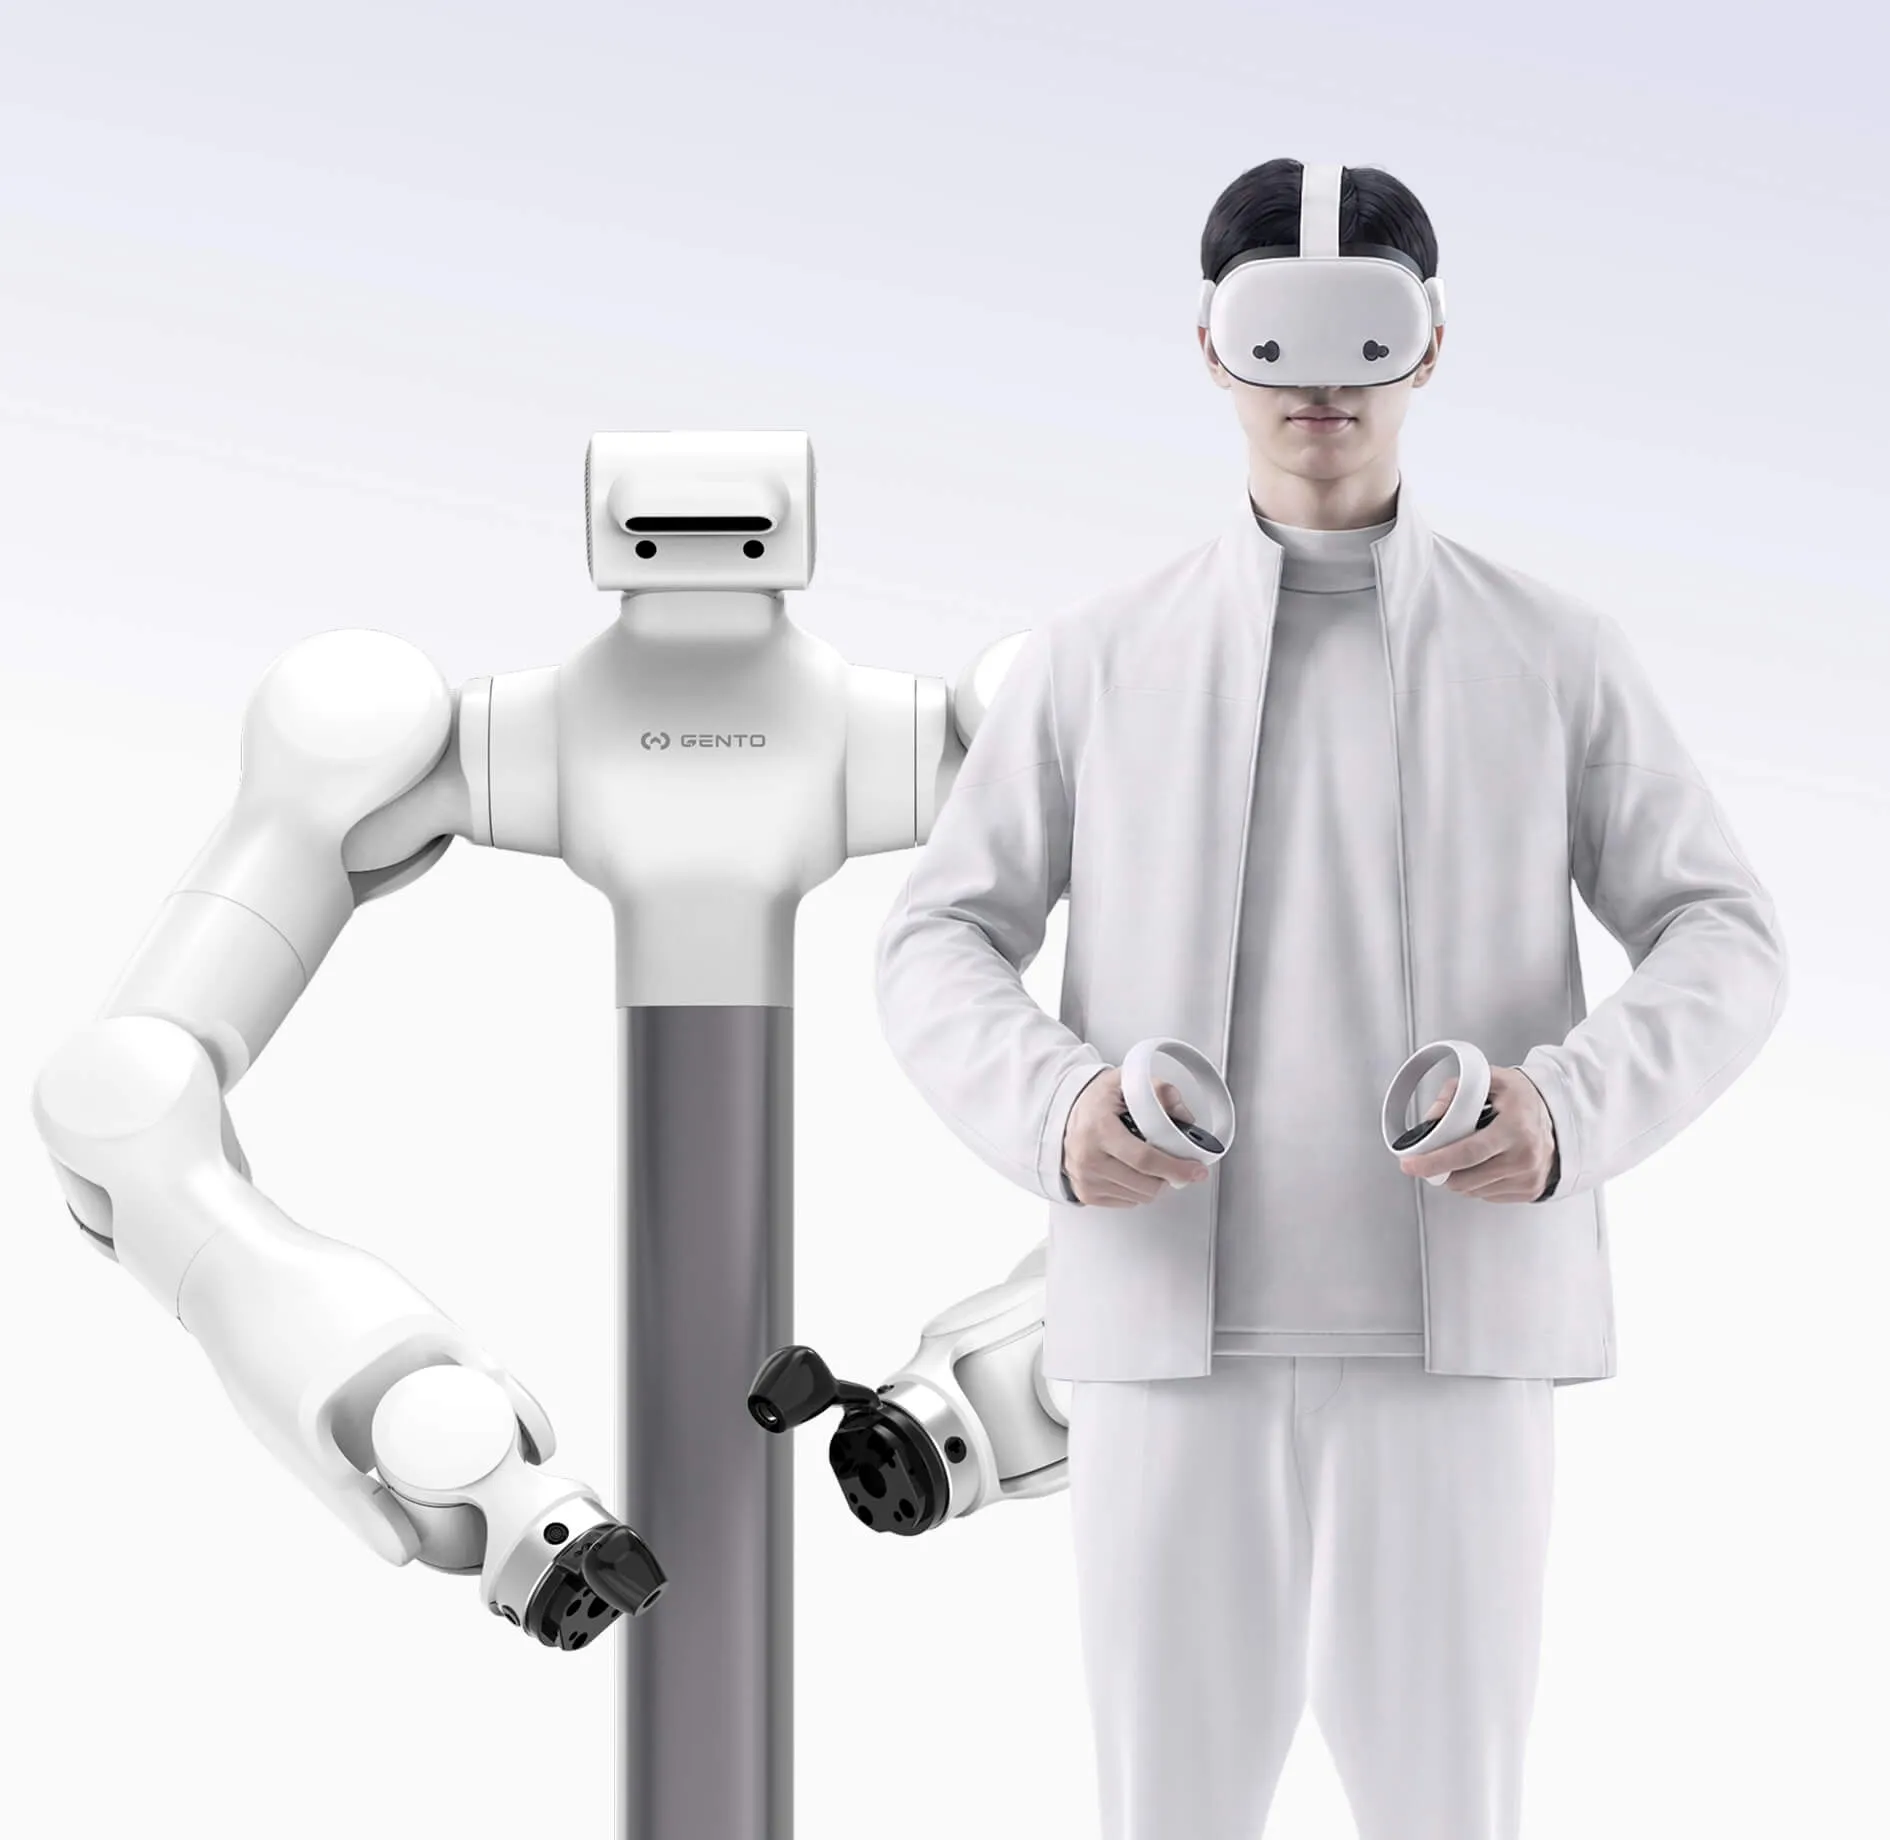
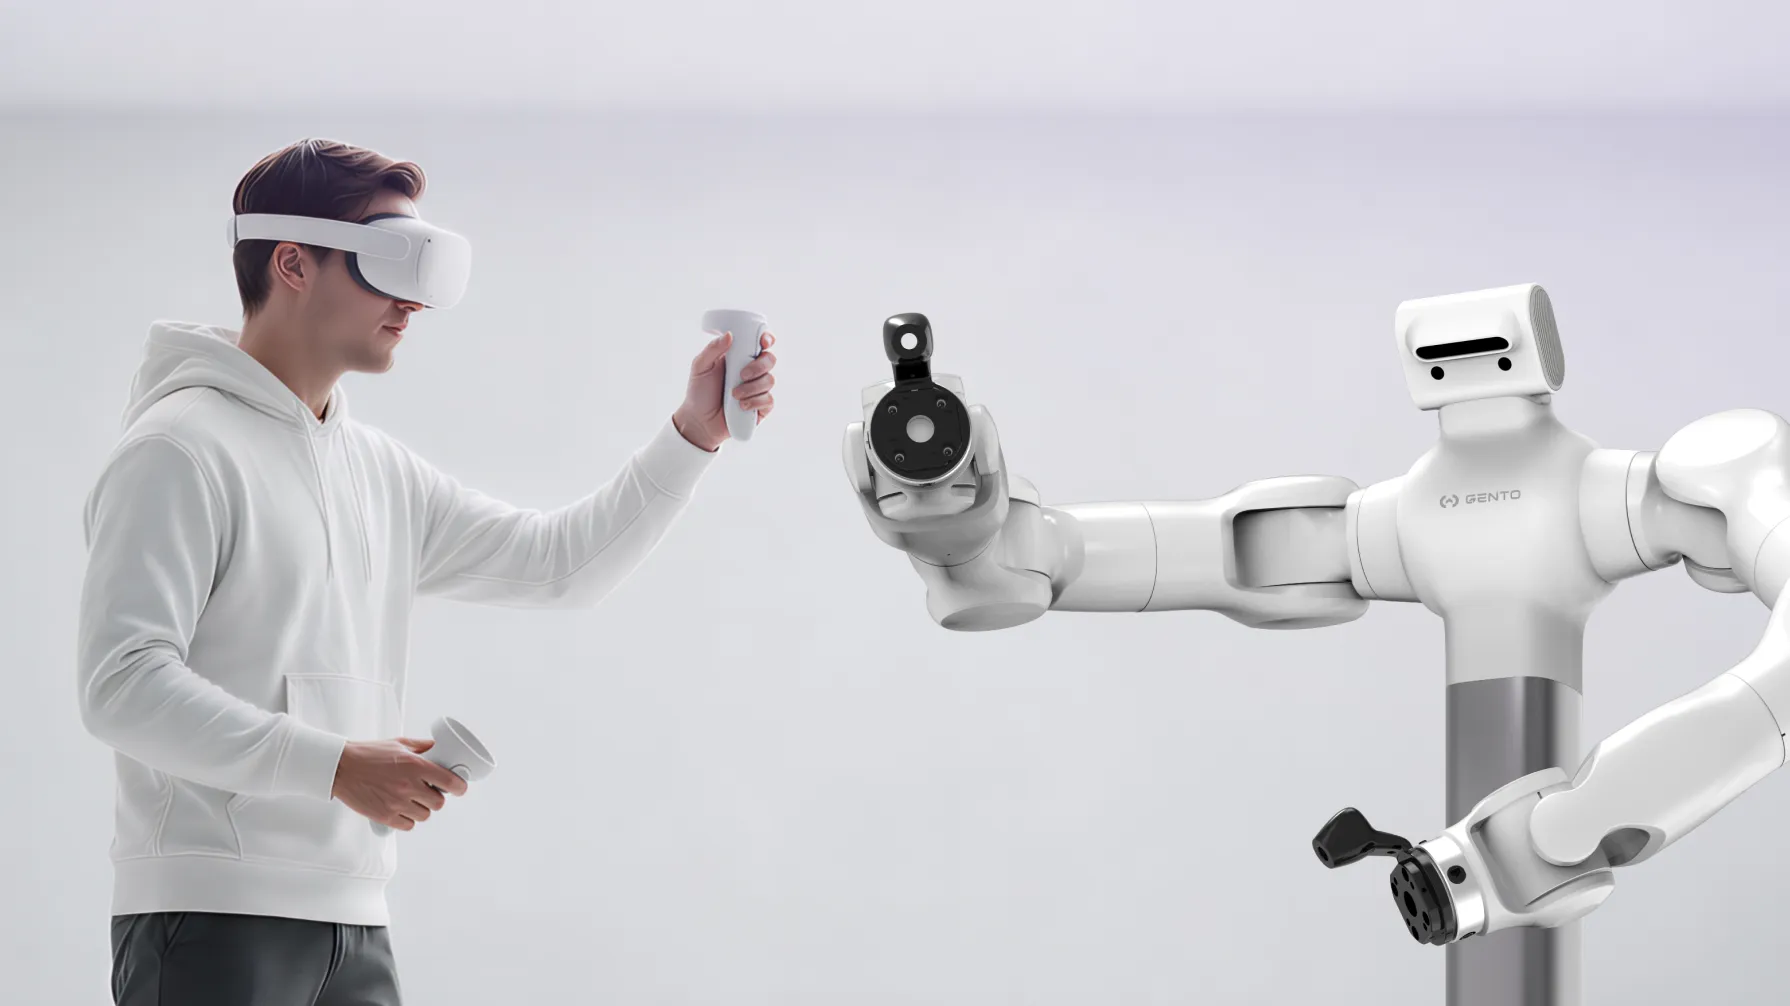
KernalMind-Apex VR 遥操系统
面向机械臂与夹爪的远程操作与数据采集一体化平台
通过 VR 头显与数据手套采集操作者动作与视觉信息
基于 ROS 2 实现指令发布与状态反馈
系统同步记录机械臂数据(MCAP)与视频数据,按时间戳对齐
支持 LeRobot 训练格式转换与 Rerun 可视化
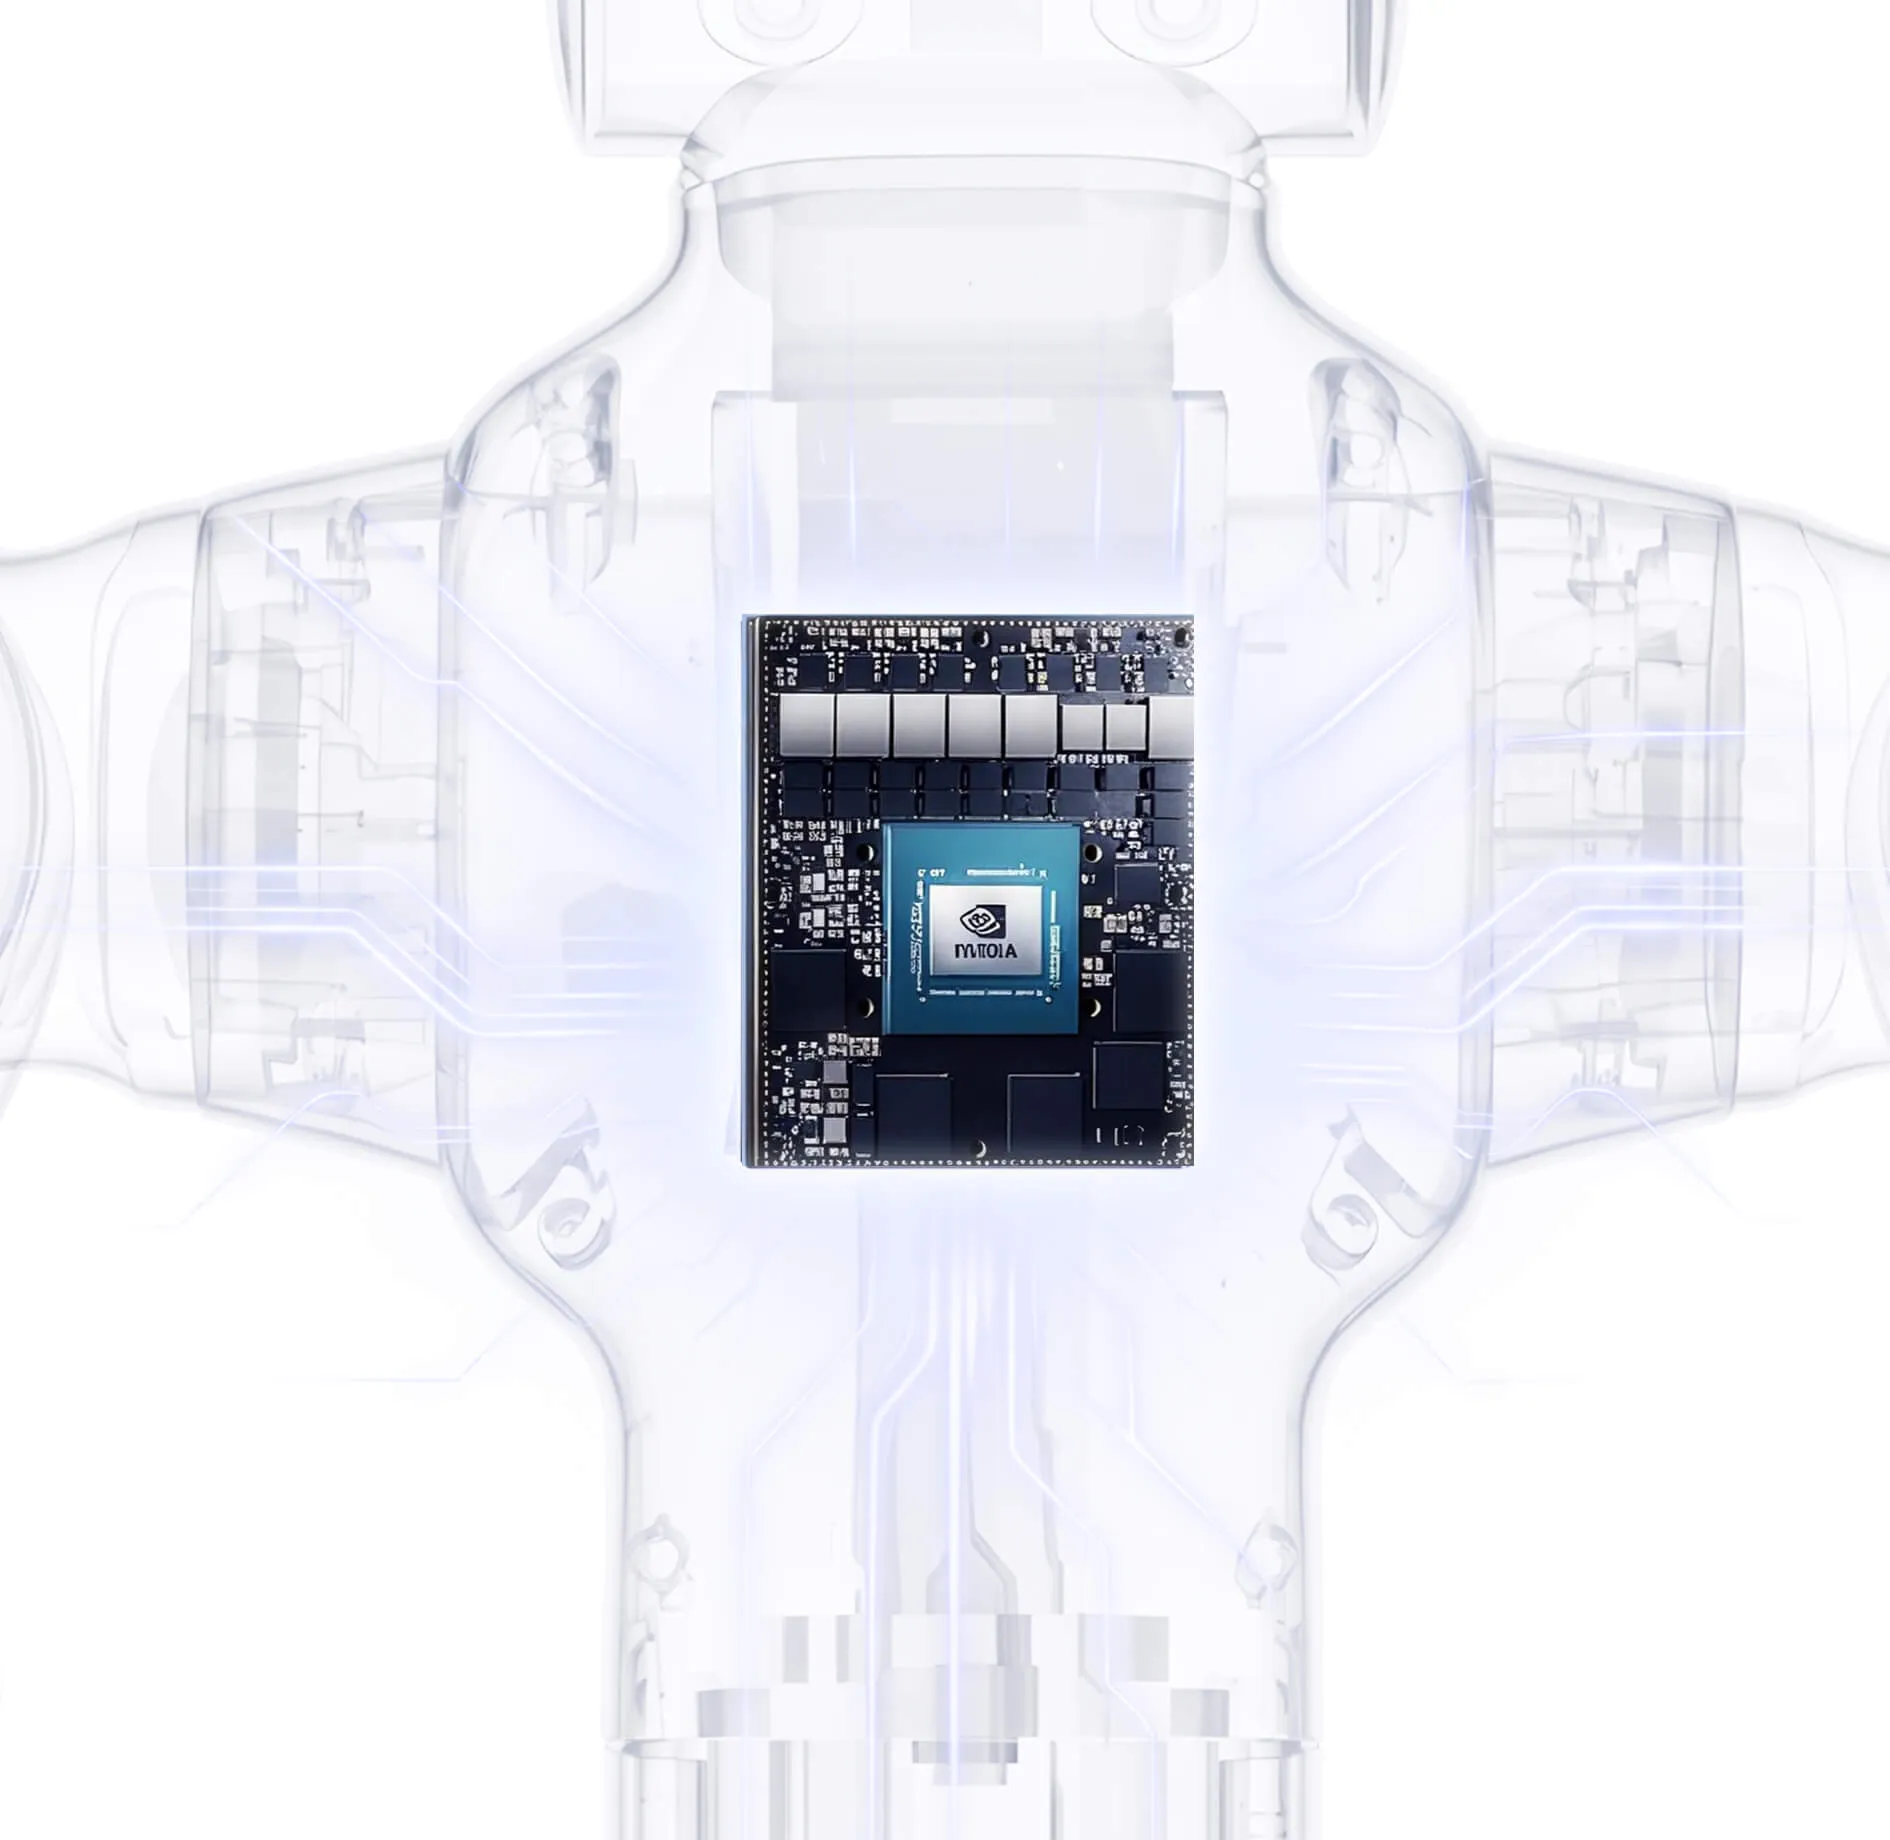
算力平台
NVIDlA Jetson Orin Jetson 64G (275 TOPS)(标配)
NVIDIA Jetson ThorT5000 1TB (2070 TFLOPS)(选配)
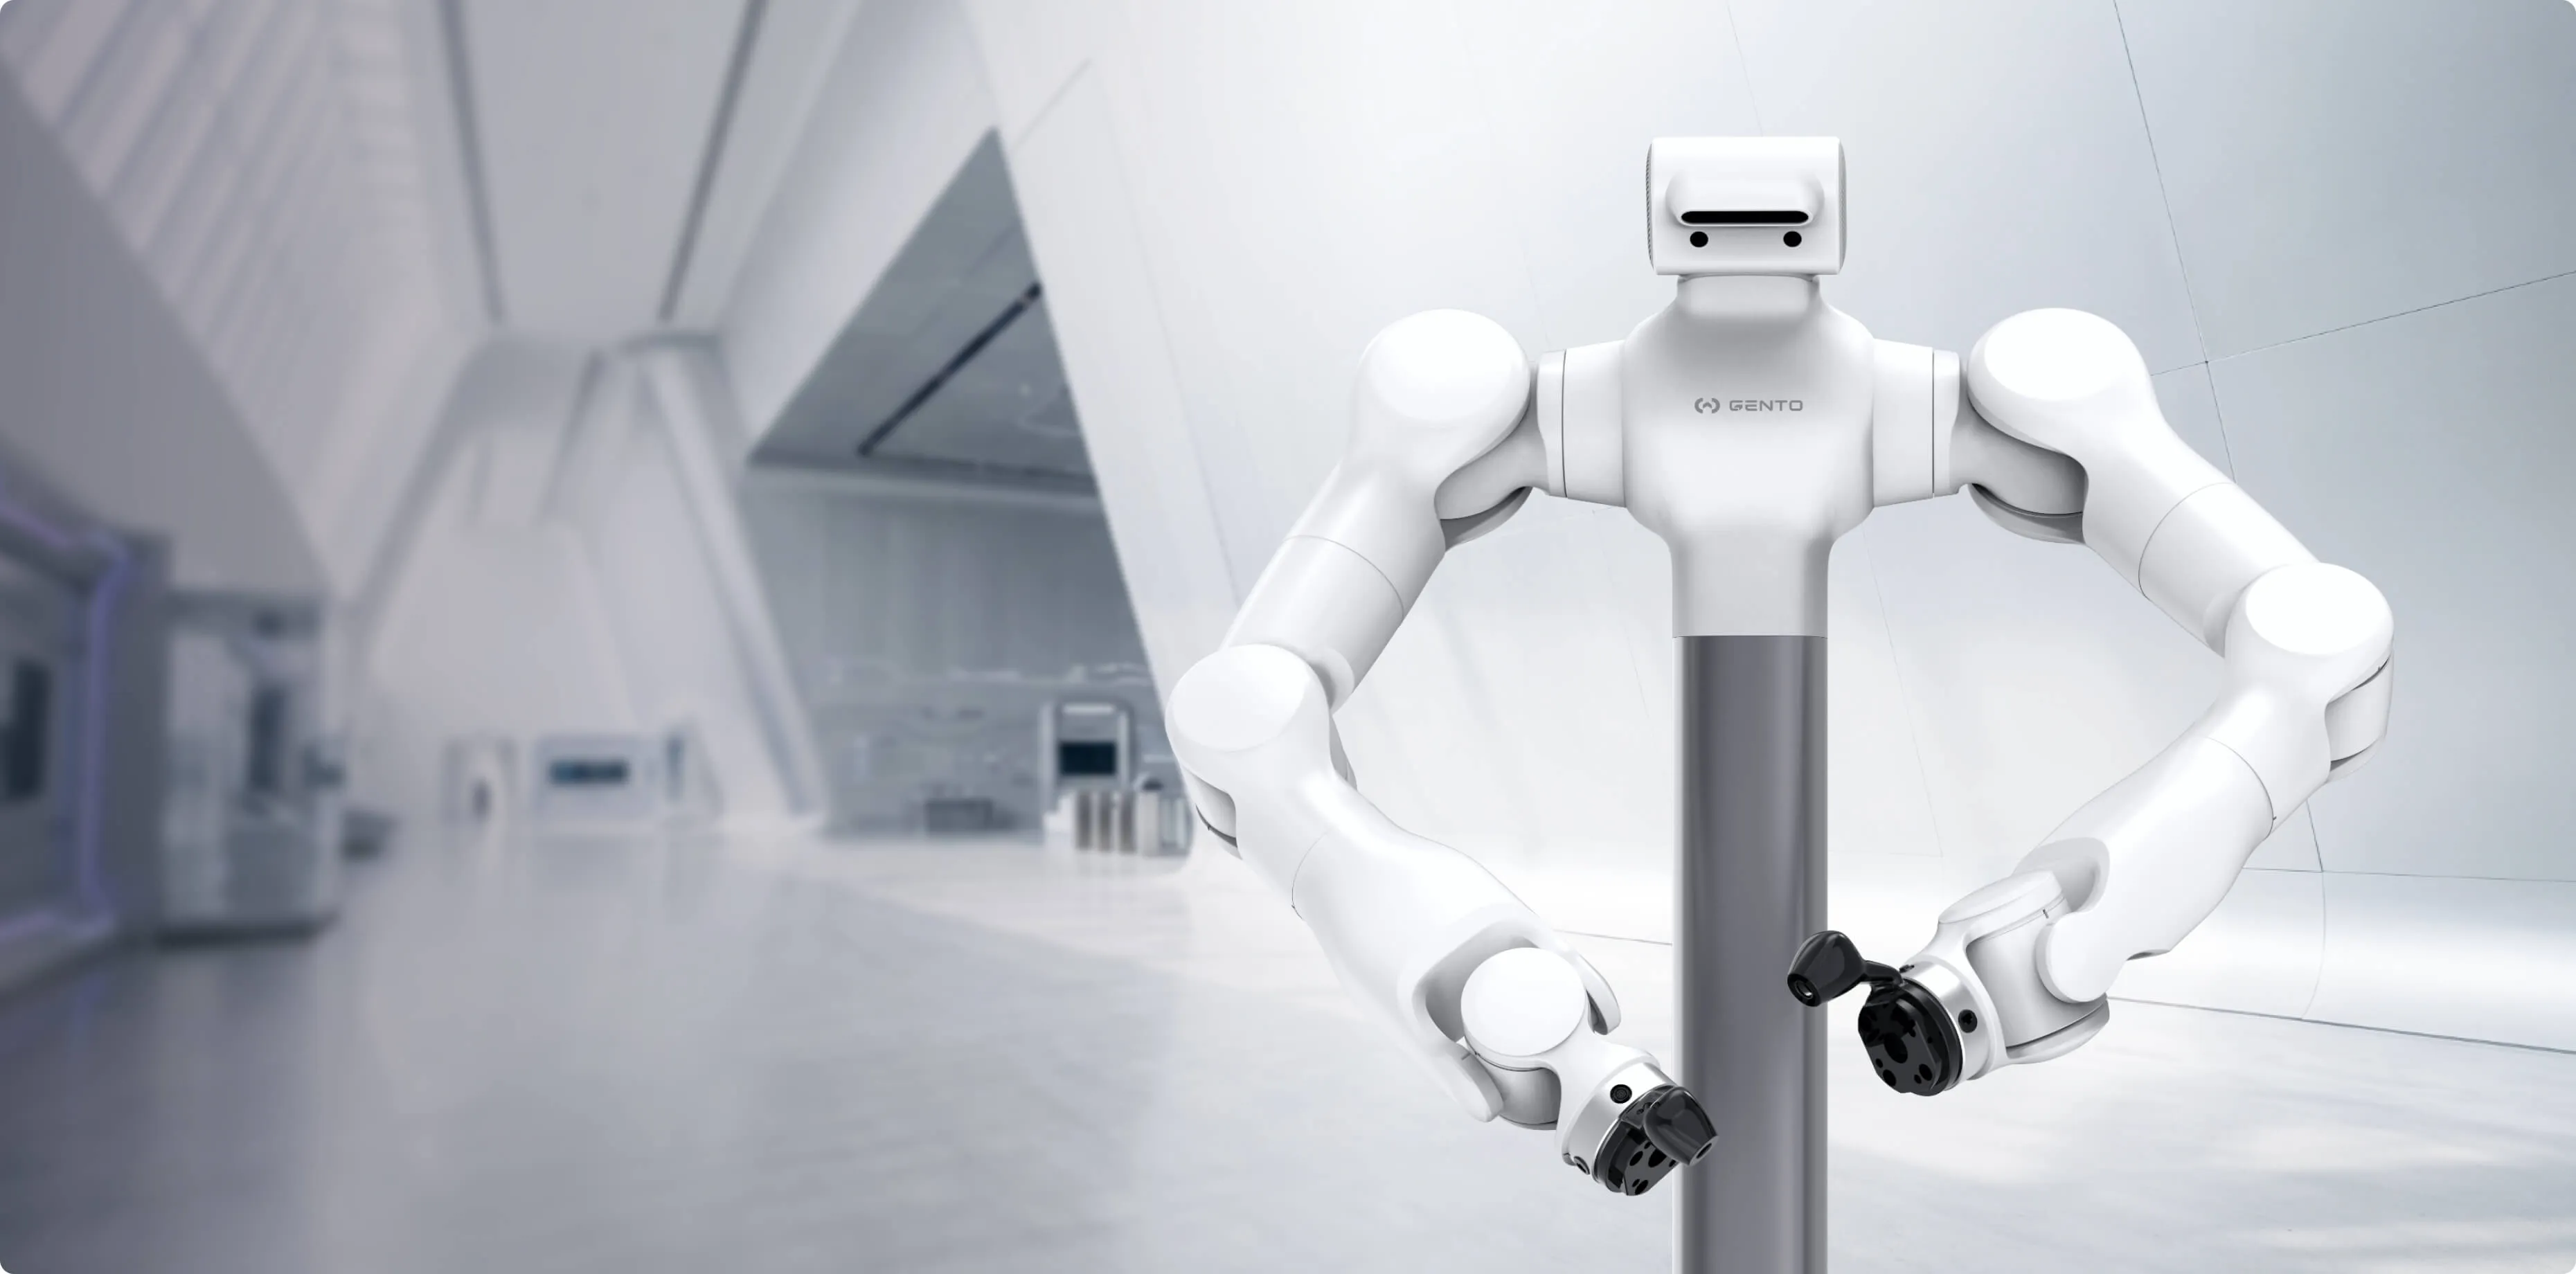
全身力控、安全交互与
工业级可靠性
-
14 DoF整机自由度(不含灵巧手,7 自由度 × 2 双臂)
-
0.6 - 1.8 m垂直工作空间
-
±0.03 mm重复定位精度
-
24 h不间断连续工作
面向全天候机器人作业的硬件模块
为每一个场景注入精准力量
Marvin Pro 产品规格
整机
不含灵巧手
14 自由度(7 自由度 × 2 双臂)
底座
固定高度刚性支撑底座
头部
固定(不可移动)头部,无运动自由度
垂直工作空间
0.6–1.8 m / 0.6–1.8 米
总重量
≈ 80 kg
标准配置
标配全臂力控双臂(位置 / 阻抗 / 混合力位控制)
双臂选项
M6S-Lite-CCS
615: Load 5 kg / Weight 8.0 kg
615:负载 5 kg / 重量 8.0 kg
680: Load 4 kg / Weight 8.7 kg
680:负载 4 kg / 重量 8.7 kg
750: Load 3 kg / Weight 8.8 kg
750:负载 3 kg / 重量 8.8 kg
Common: ±0.03 mm · 1.5 m/s · brakes on J1–J4
通用参数:±0.03 mm · 1.5 m/s · J1–J4 关节带抱闸
M6S-CCS
696: 6 kg, ±0.03 mm, 12.45 kg
696:6 kg,±0.03 mm,12.45 kg
809: 5 kg, ±0.04 mm, 12.7 kg
809:5 kg,±0.04 mm,12.7 kg
Common: 2 m/s, brakes on J1–J7
通用参数:2 m/s,J1–J7 关节带抱闸
感知
标配
标配 5 个相机 —— 头部 D435 RGBD ×1 + SH5WG RGB ×2,腕部 SH5WG 或 D405GA ×2
选配
末端执行器六维力/力矩传感器
算力
标配
NVIDIA Jetson Orin 64G (275 TOPS)
选配
NVIDIA Jetson Thor T5000 1TB (2070 TFLOPS)
电气
供电
AC 220V 市电供电(支持海外电压)
运行
24 小时不间断运行
电池
无电池模块
通信
实时总线
1 kHz EtherCAT
有线接口
RS485 / CAN / EtherCAT
网络 / 无线
WiFi / 以太网