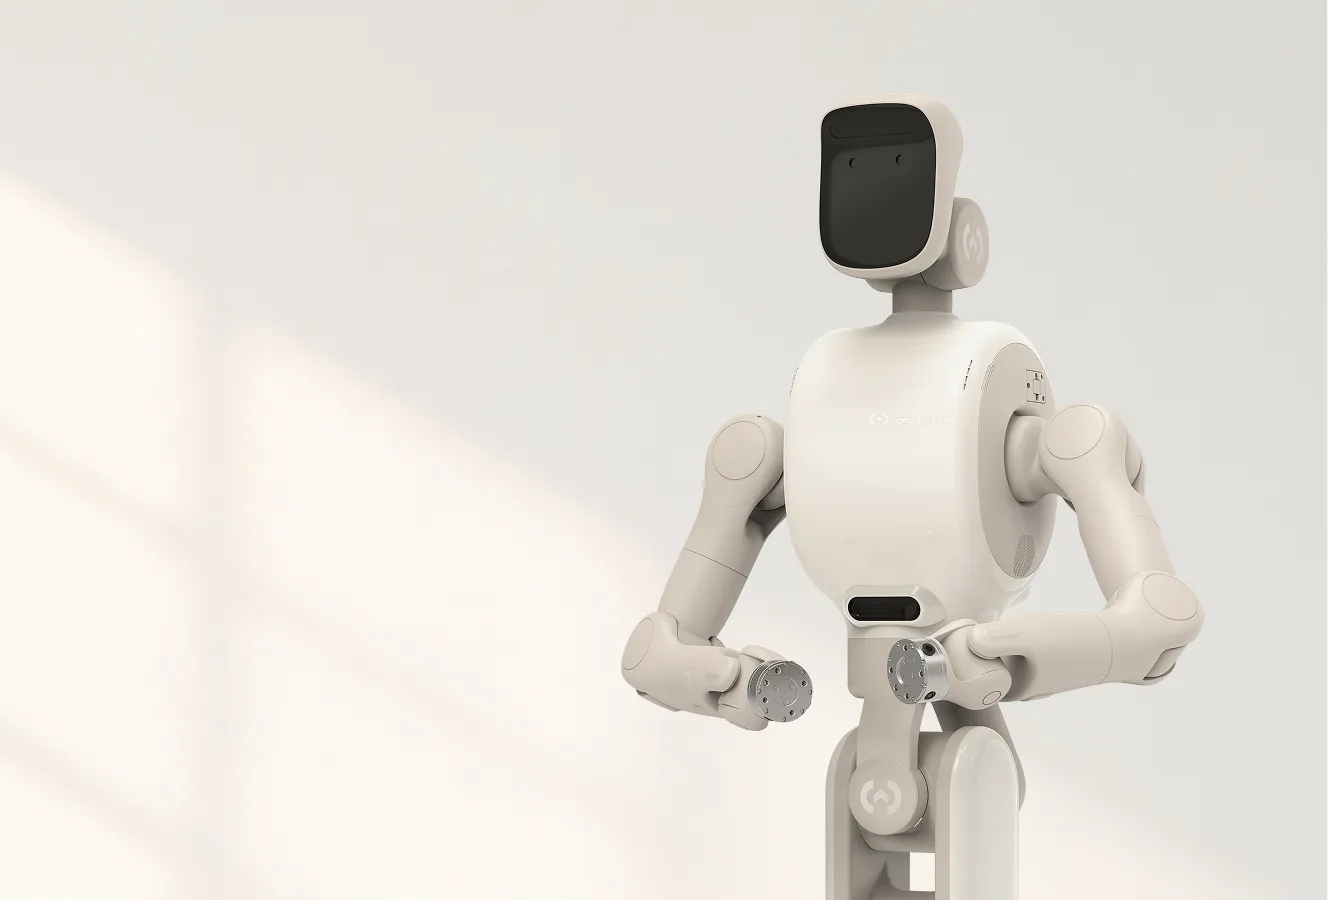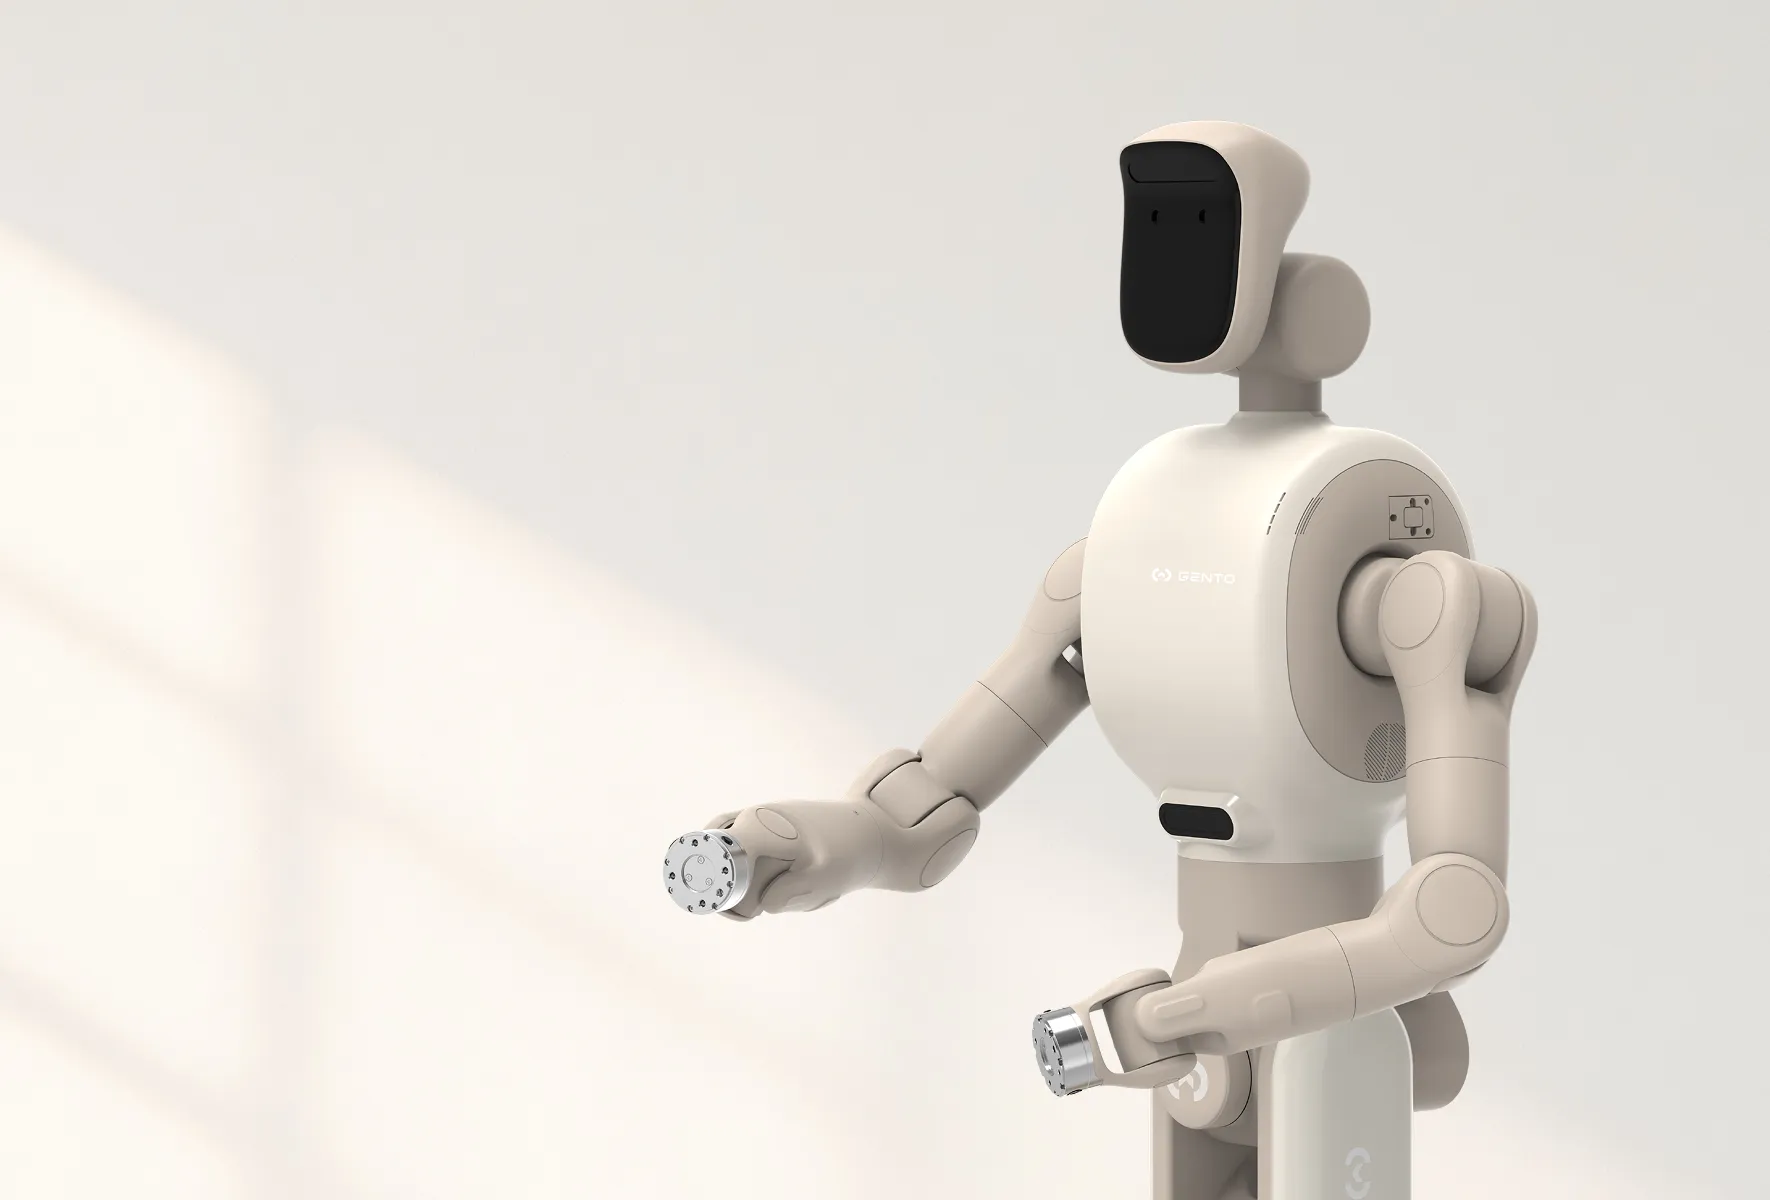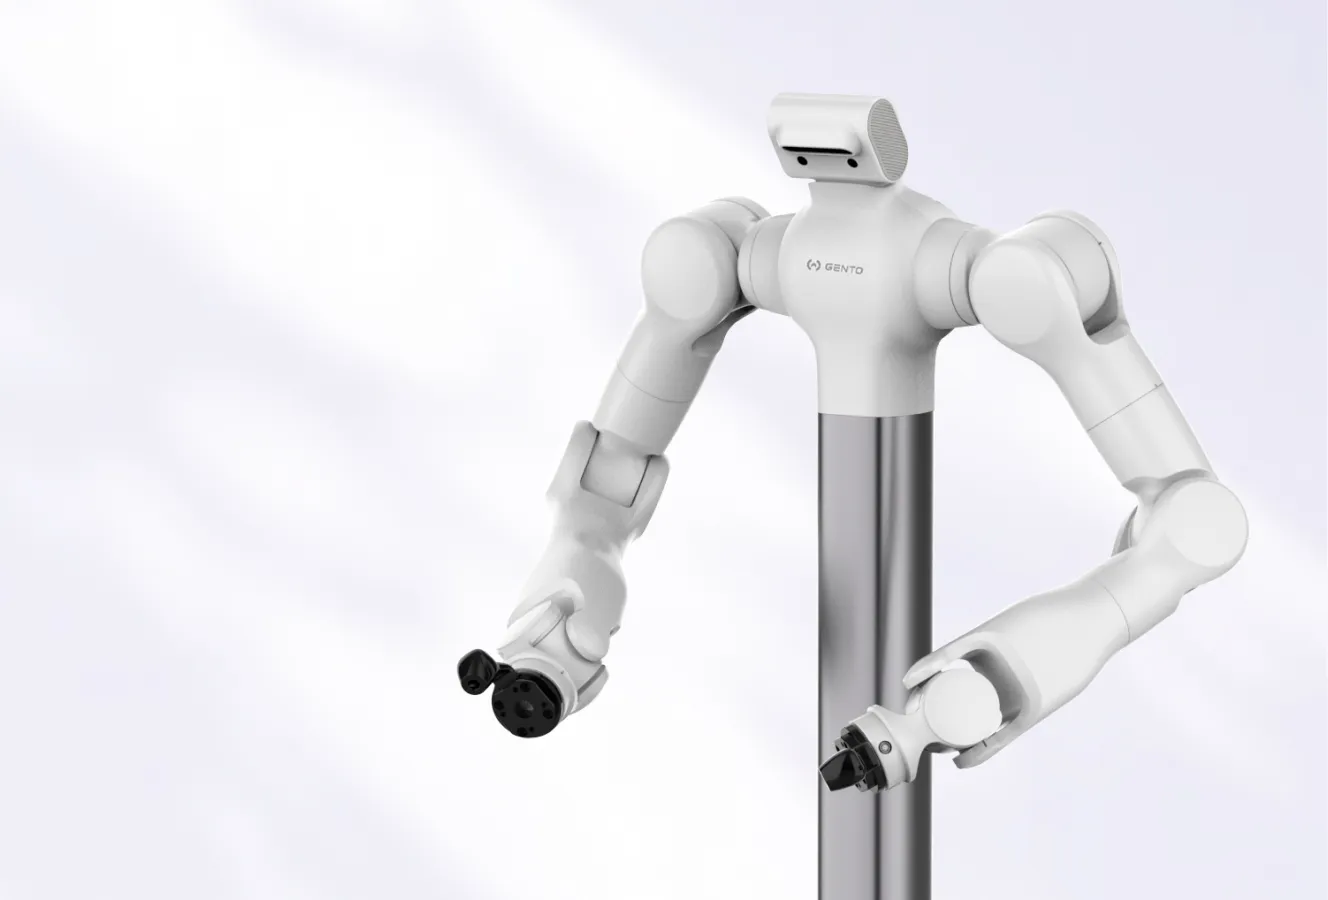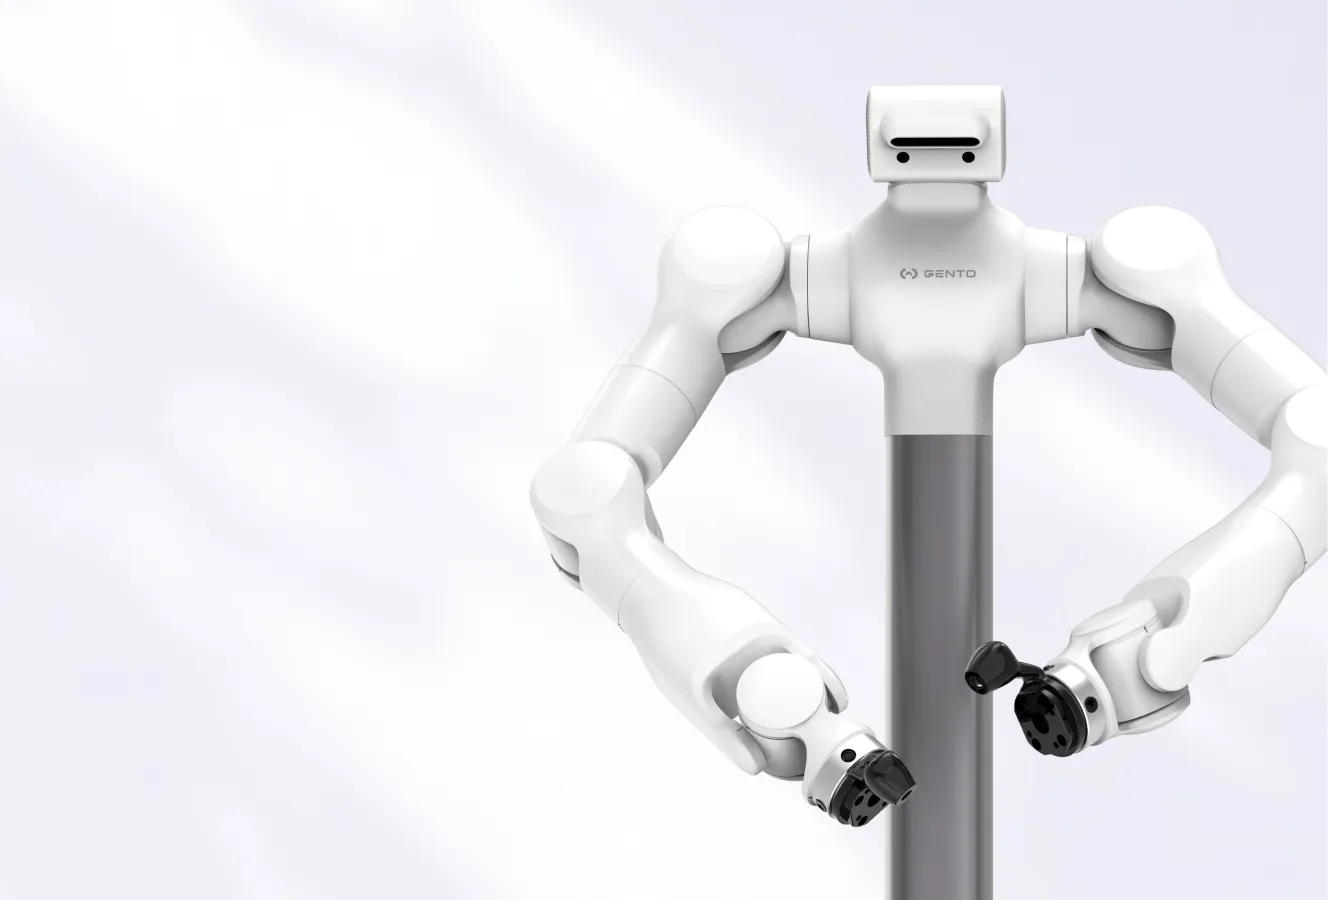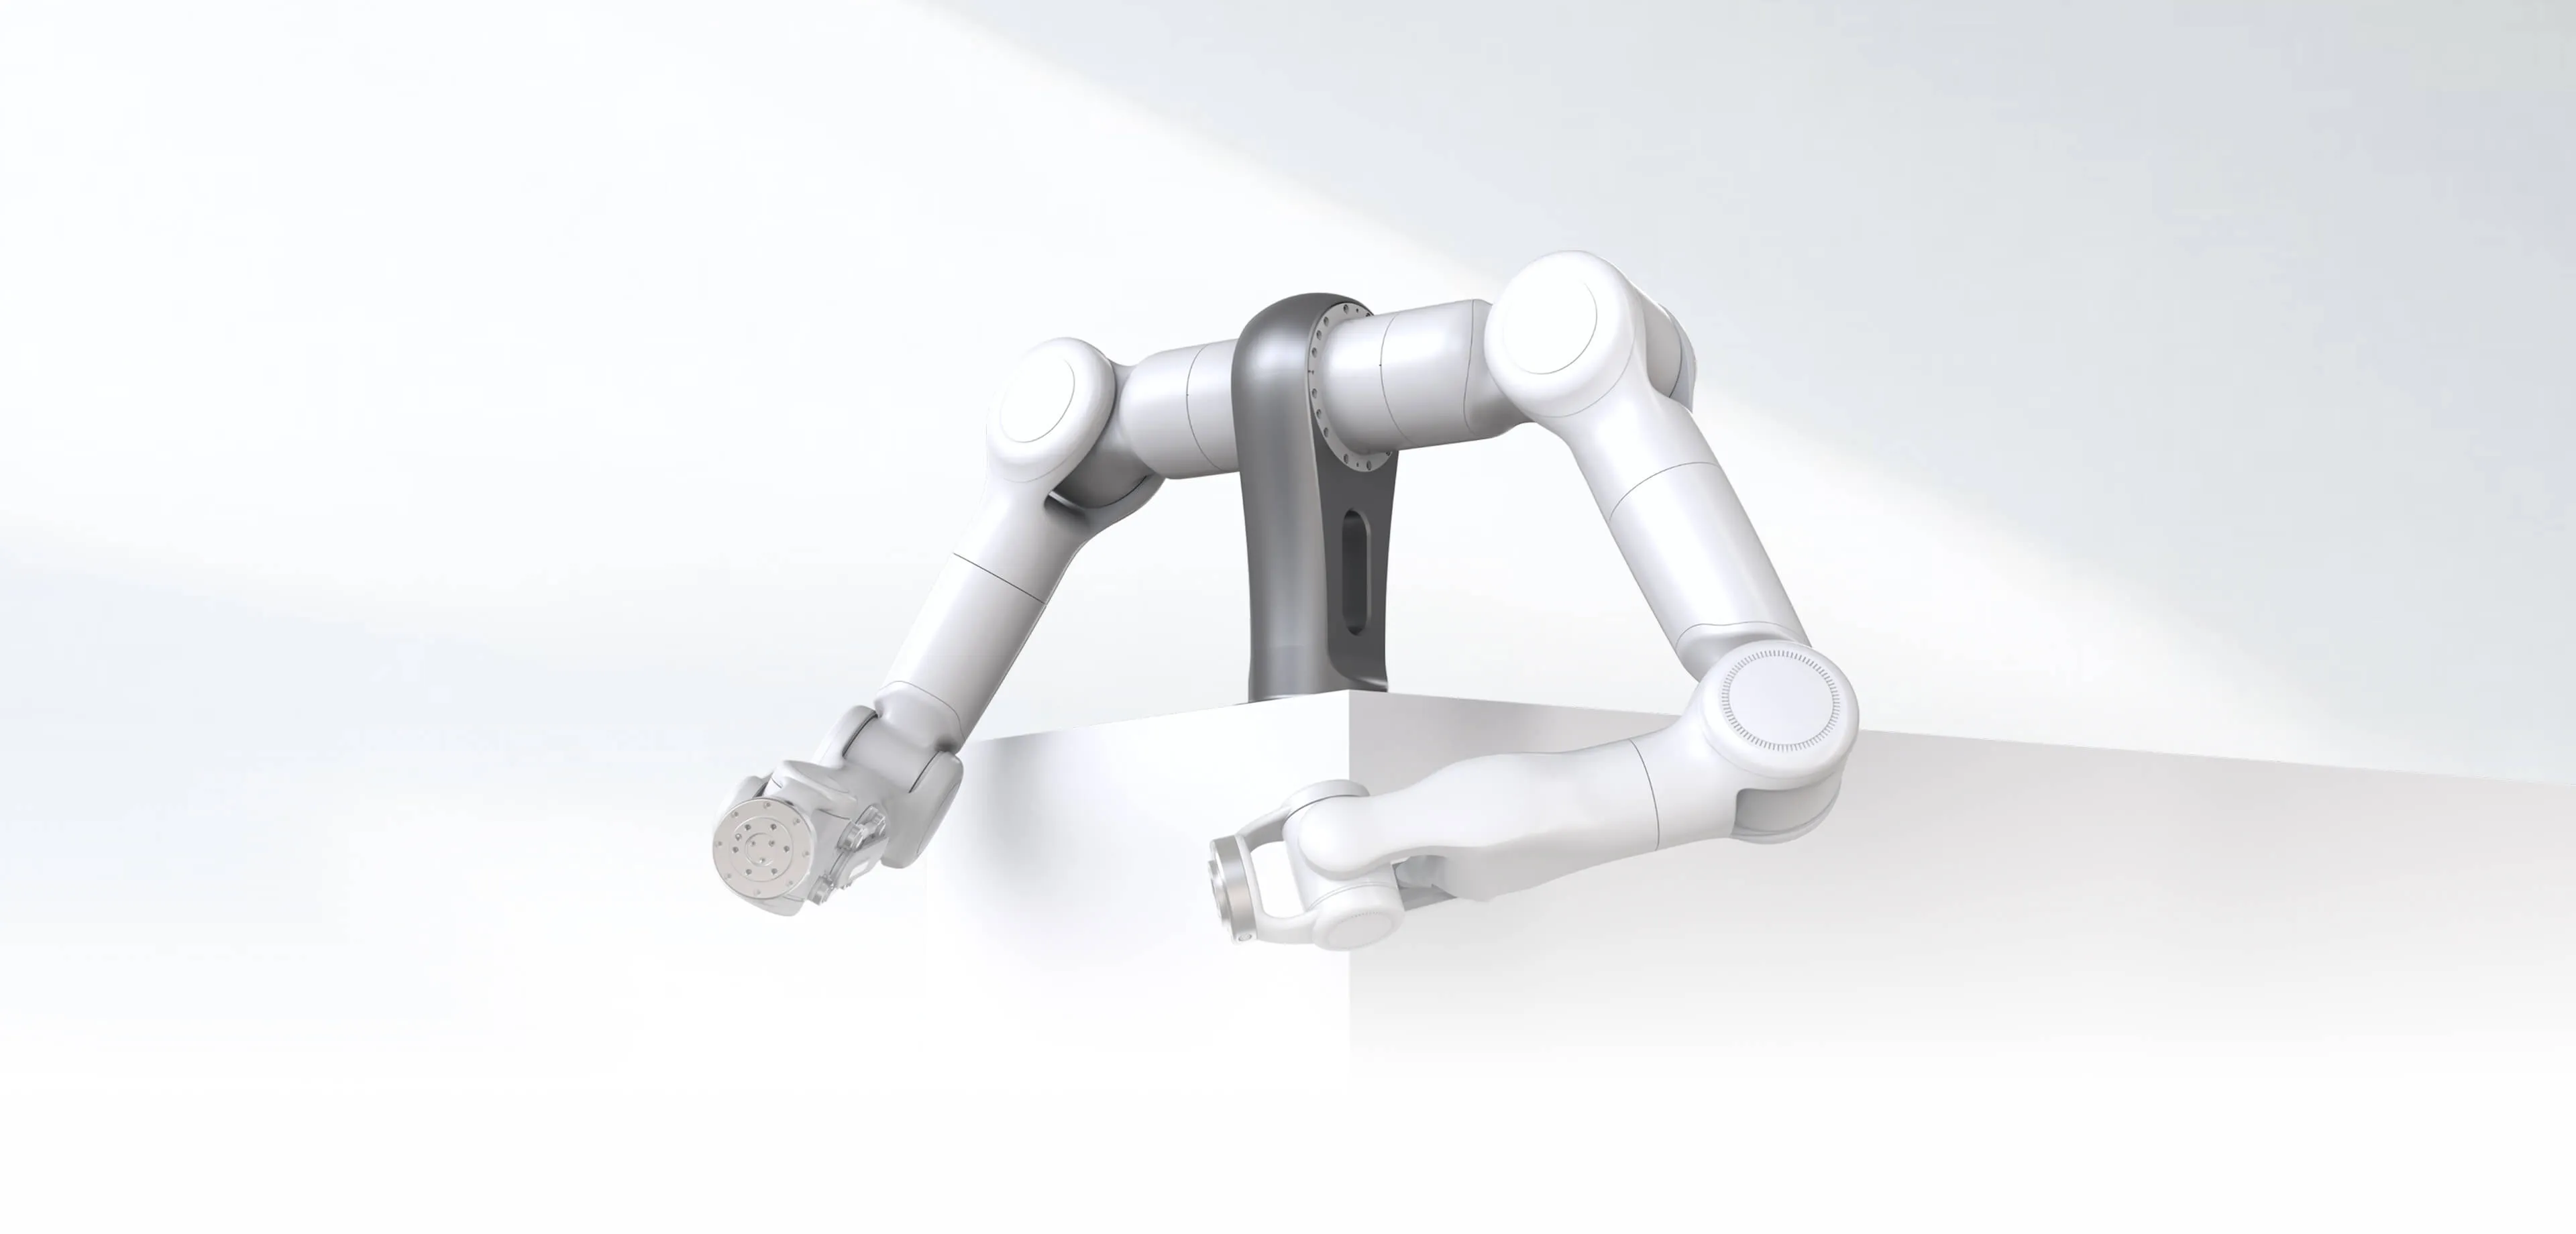
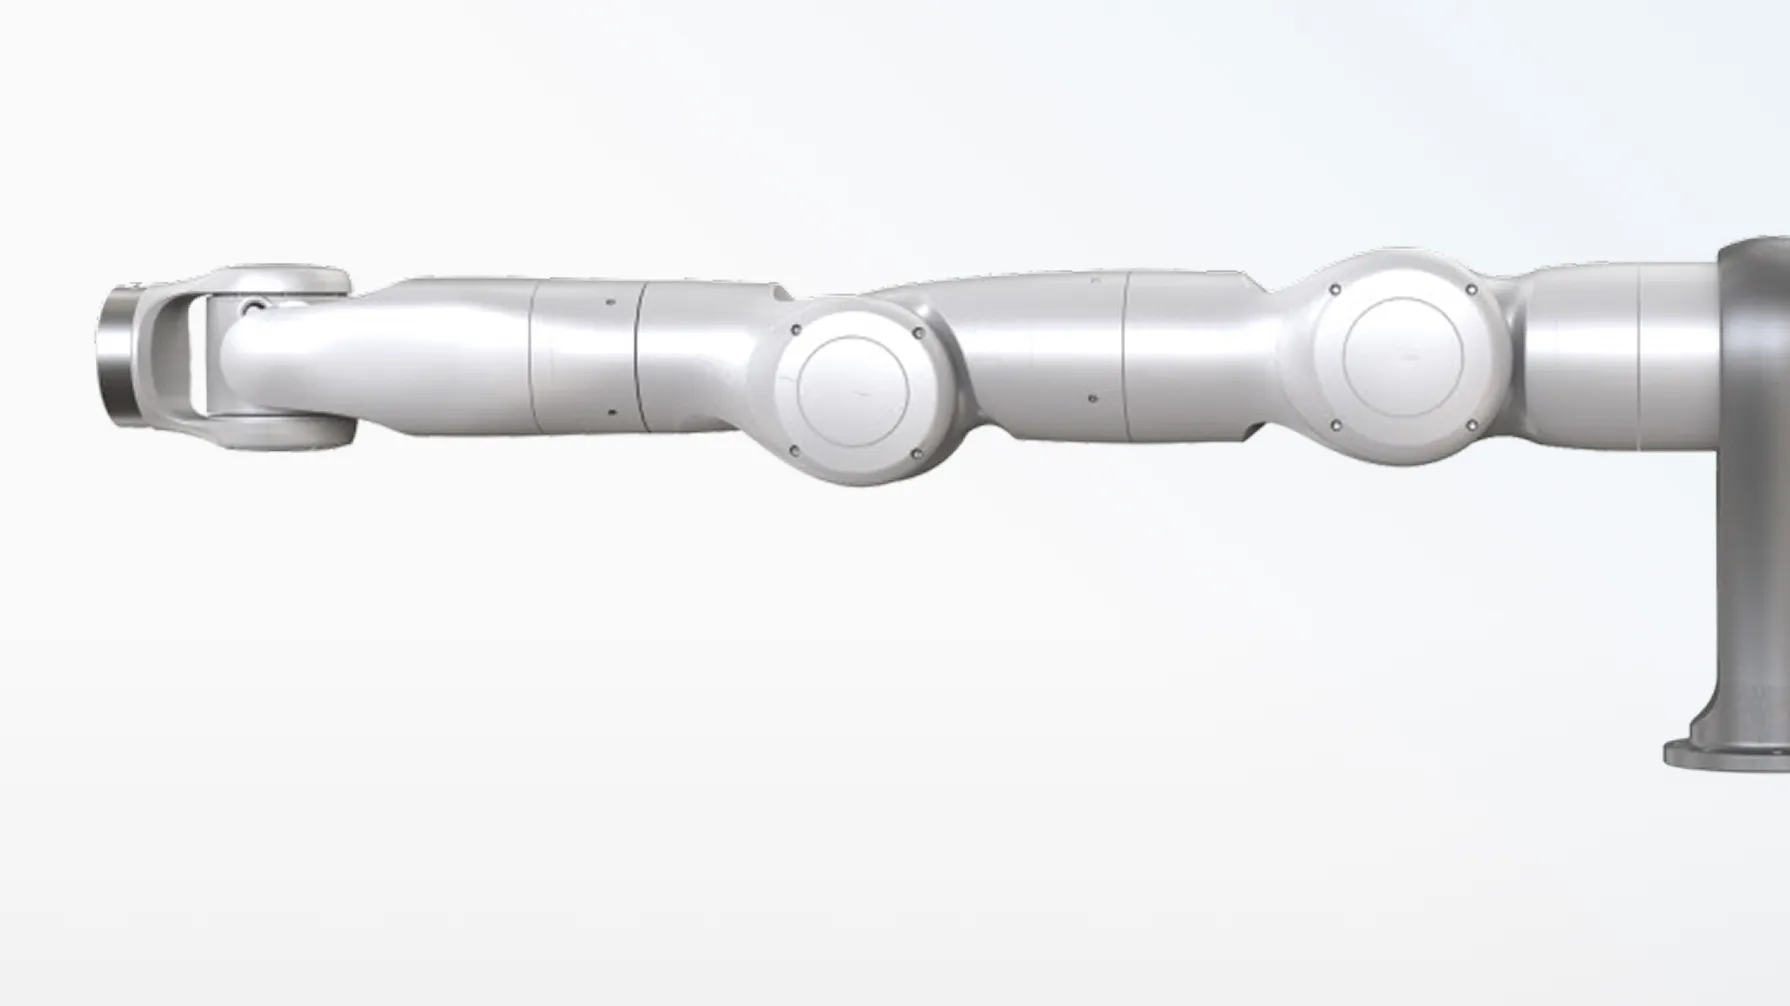
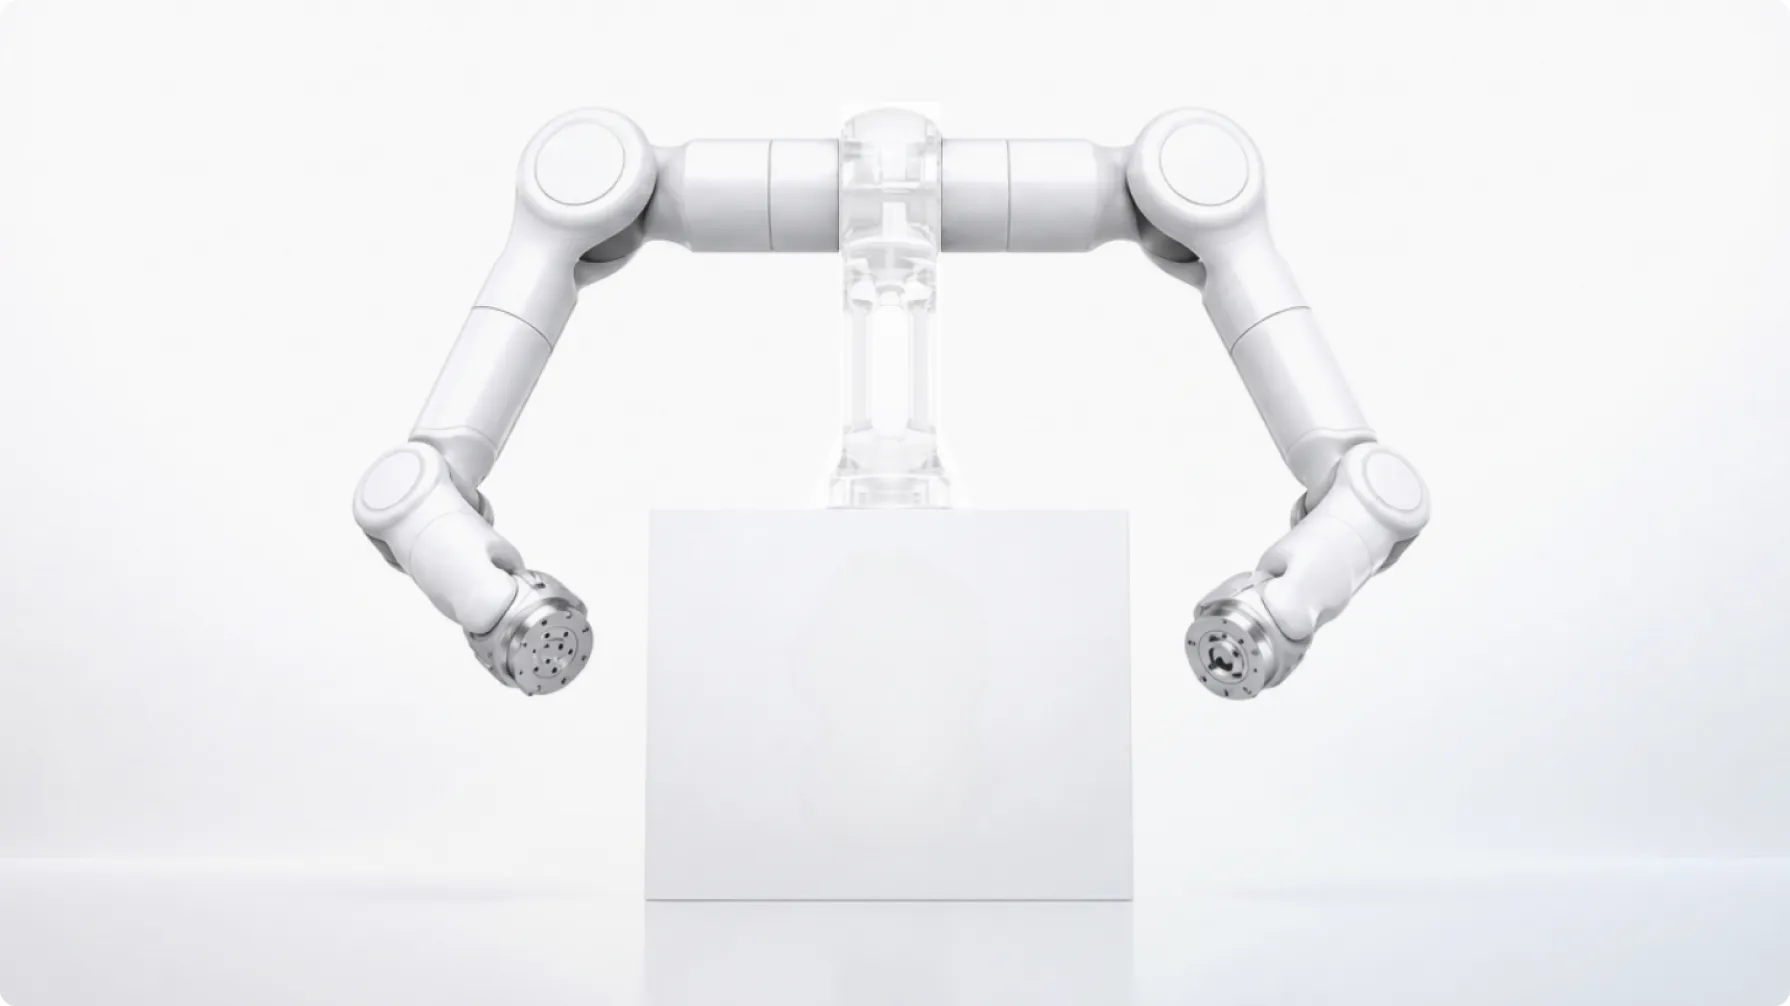
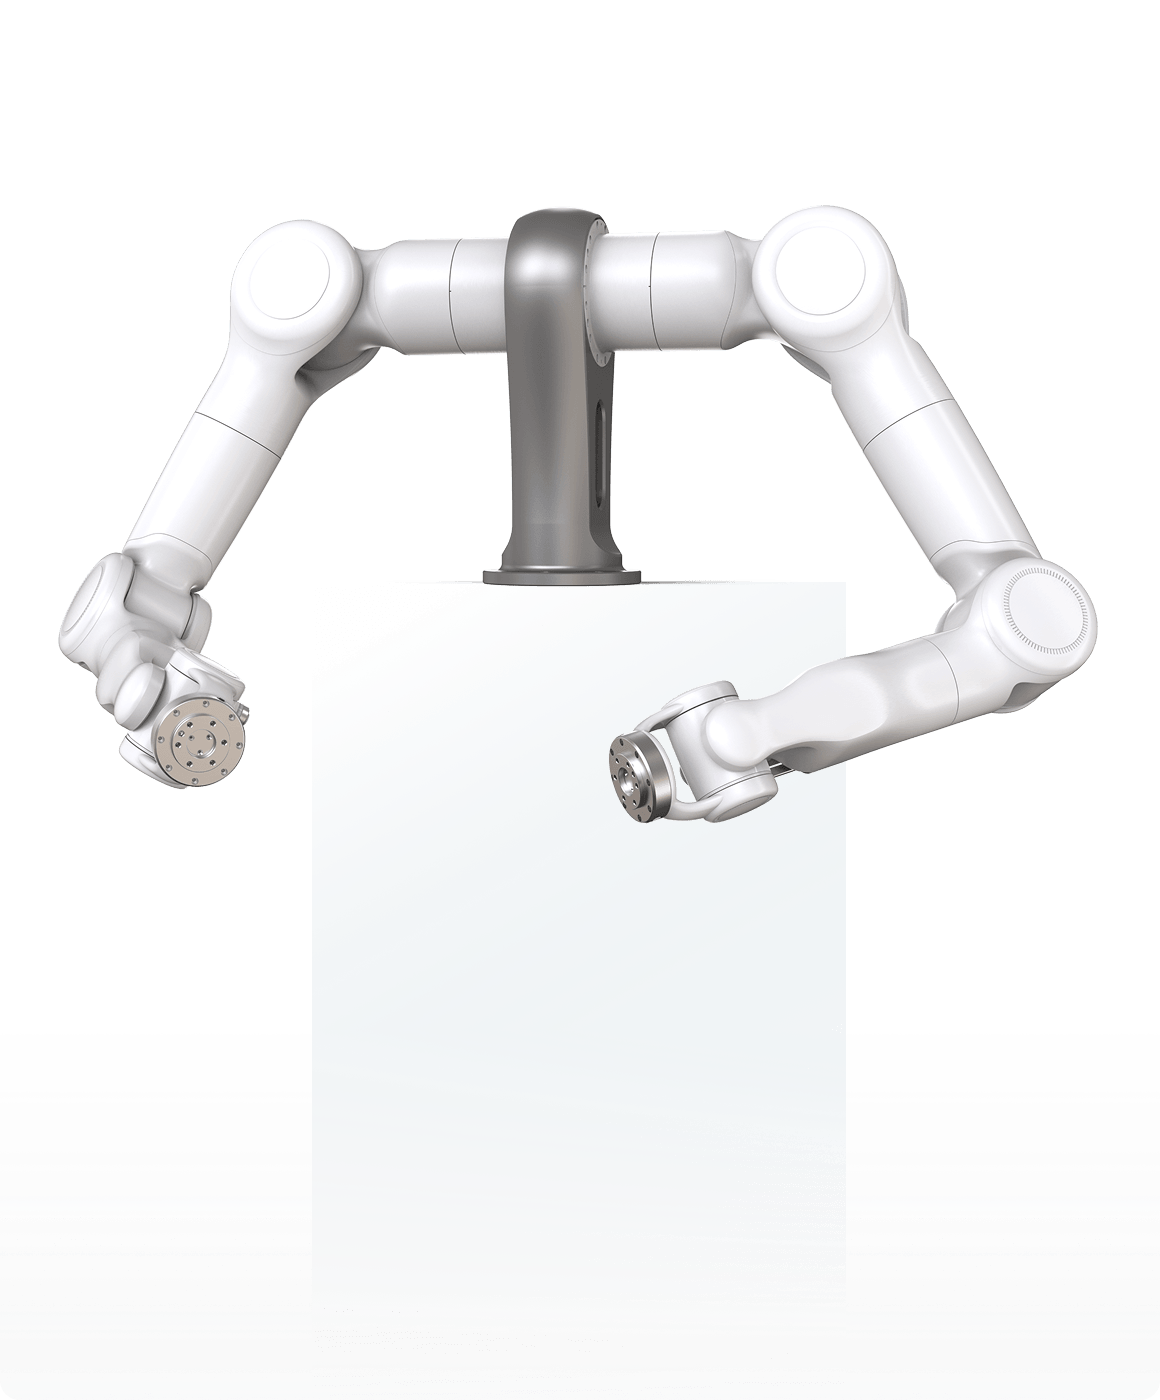
具身智能最理想的操作平台。拟人构型、轻量化、柔顺力控、工业可靠、简单易用。
能够像人类一样探索世界,依托全身力控与阻抗技术,使机器人能够安全地与人和环境交互。
-
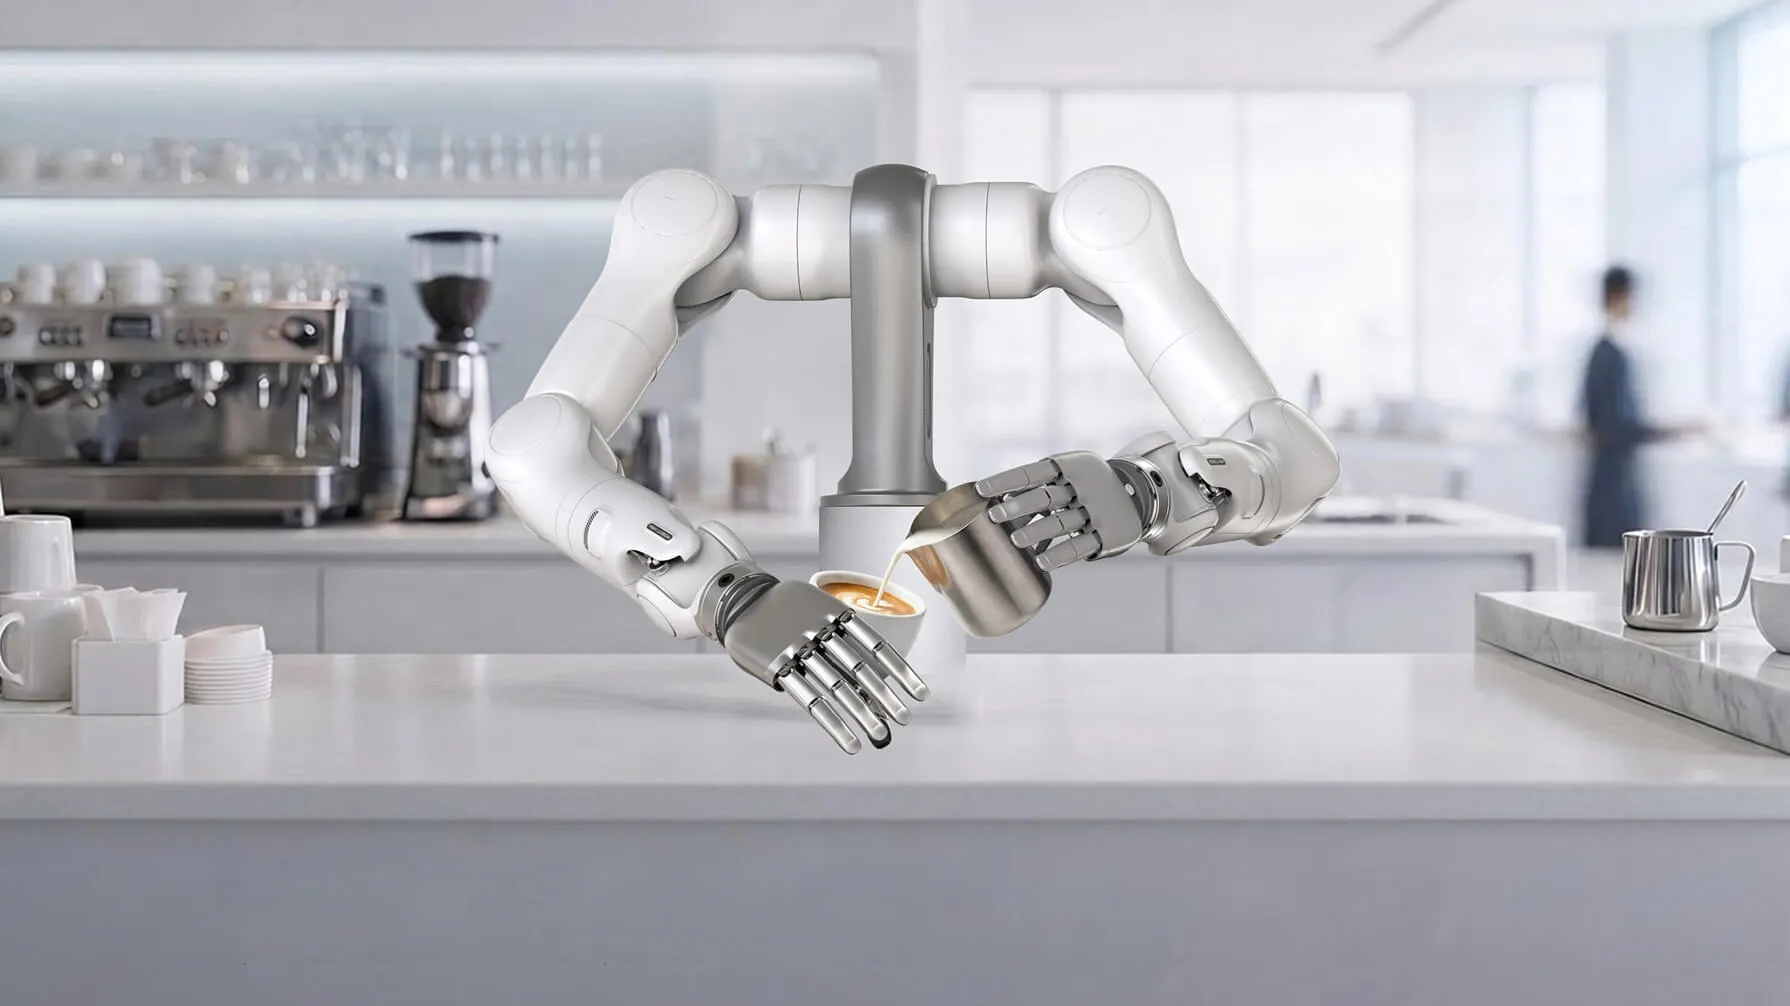 拟人构型 · 灵活如人臂
-
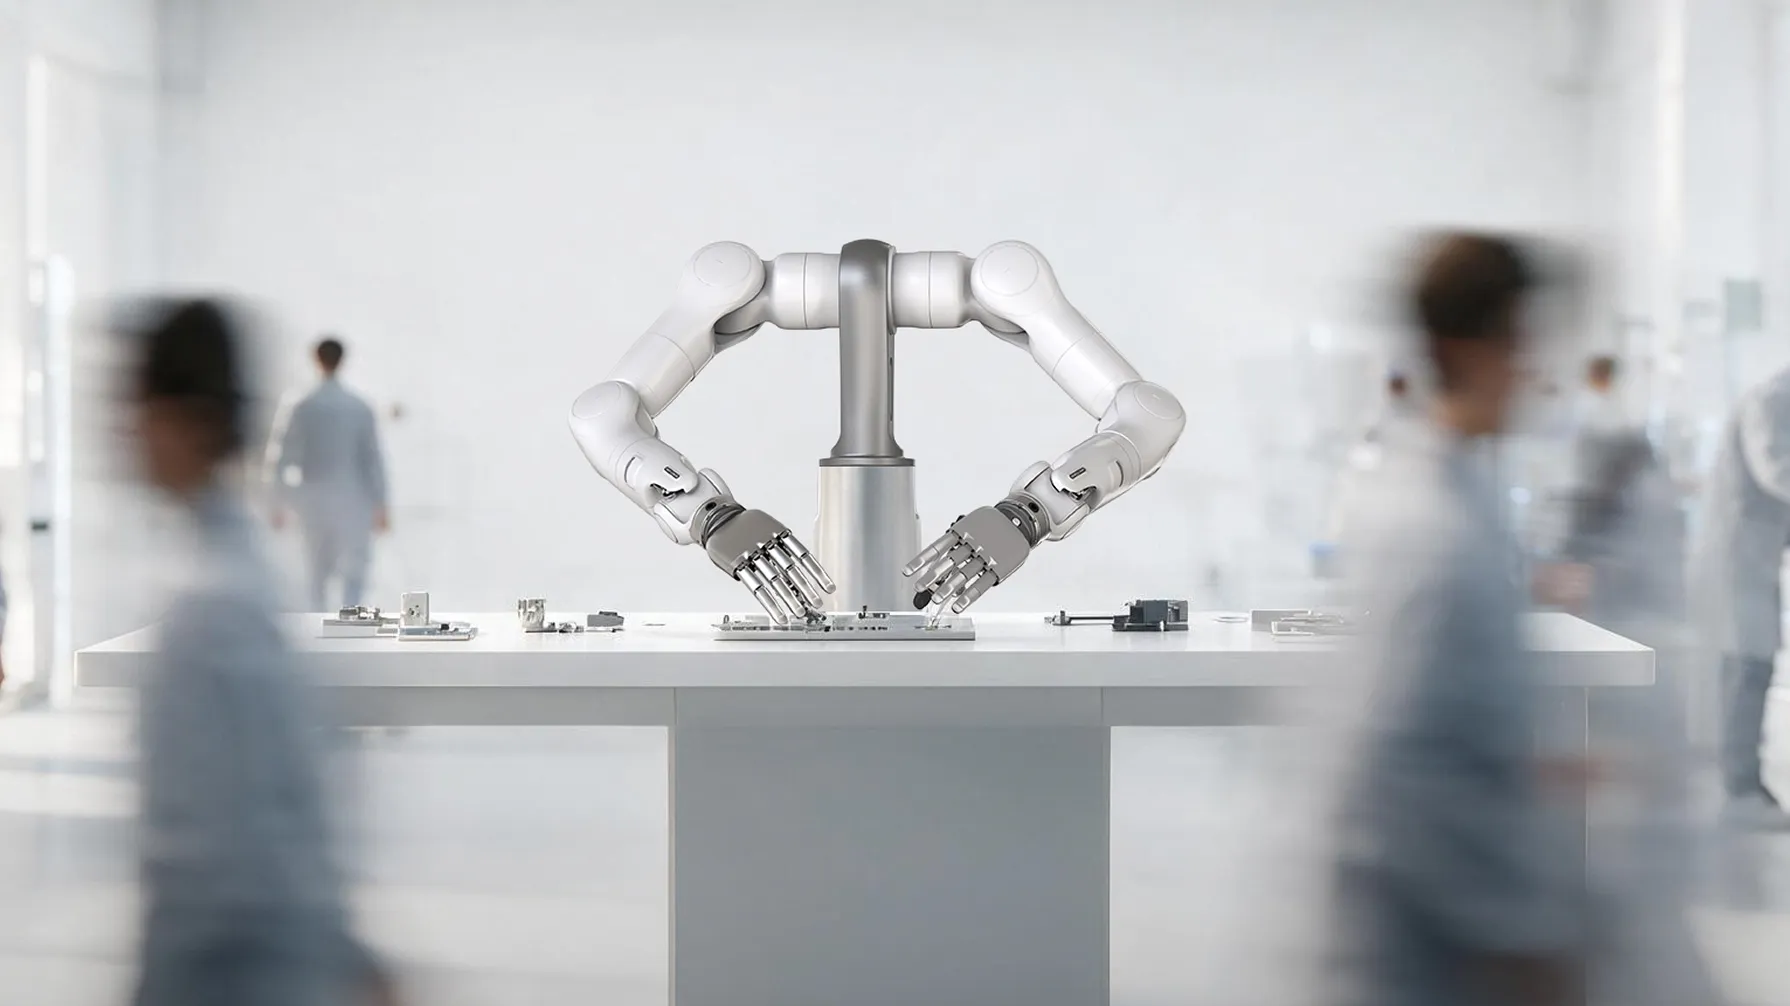 柔顺力控 · 安全无忧
-
 工业级性能 · 可靠无忧
-
 简单易用 · 快速部署
优势详情
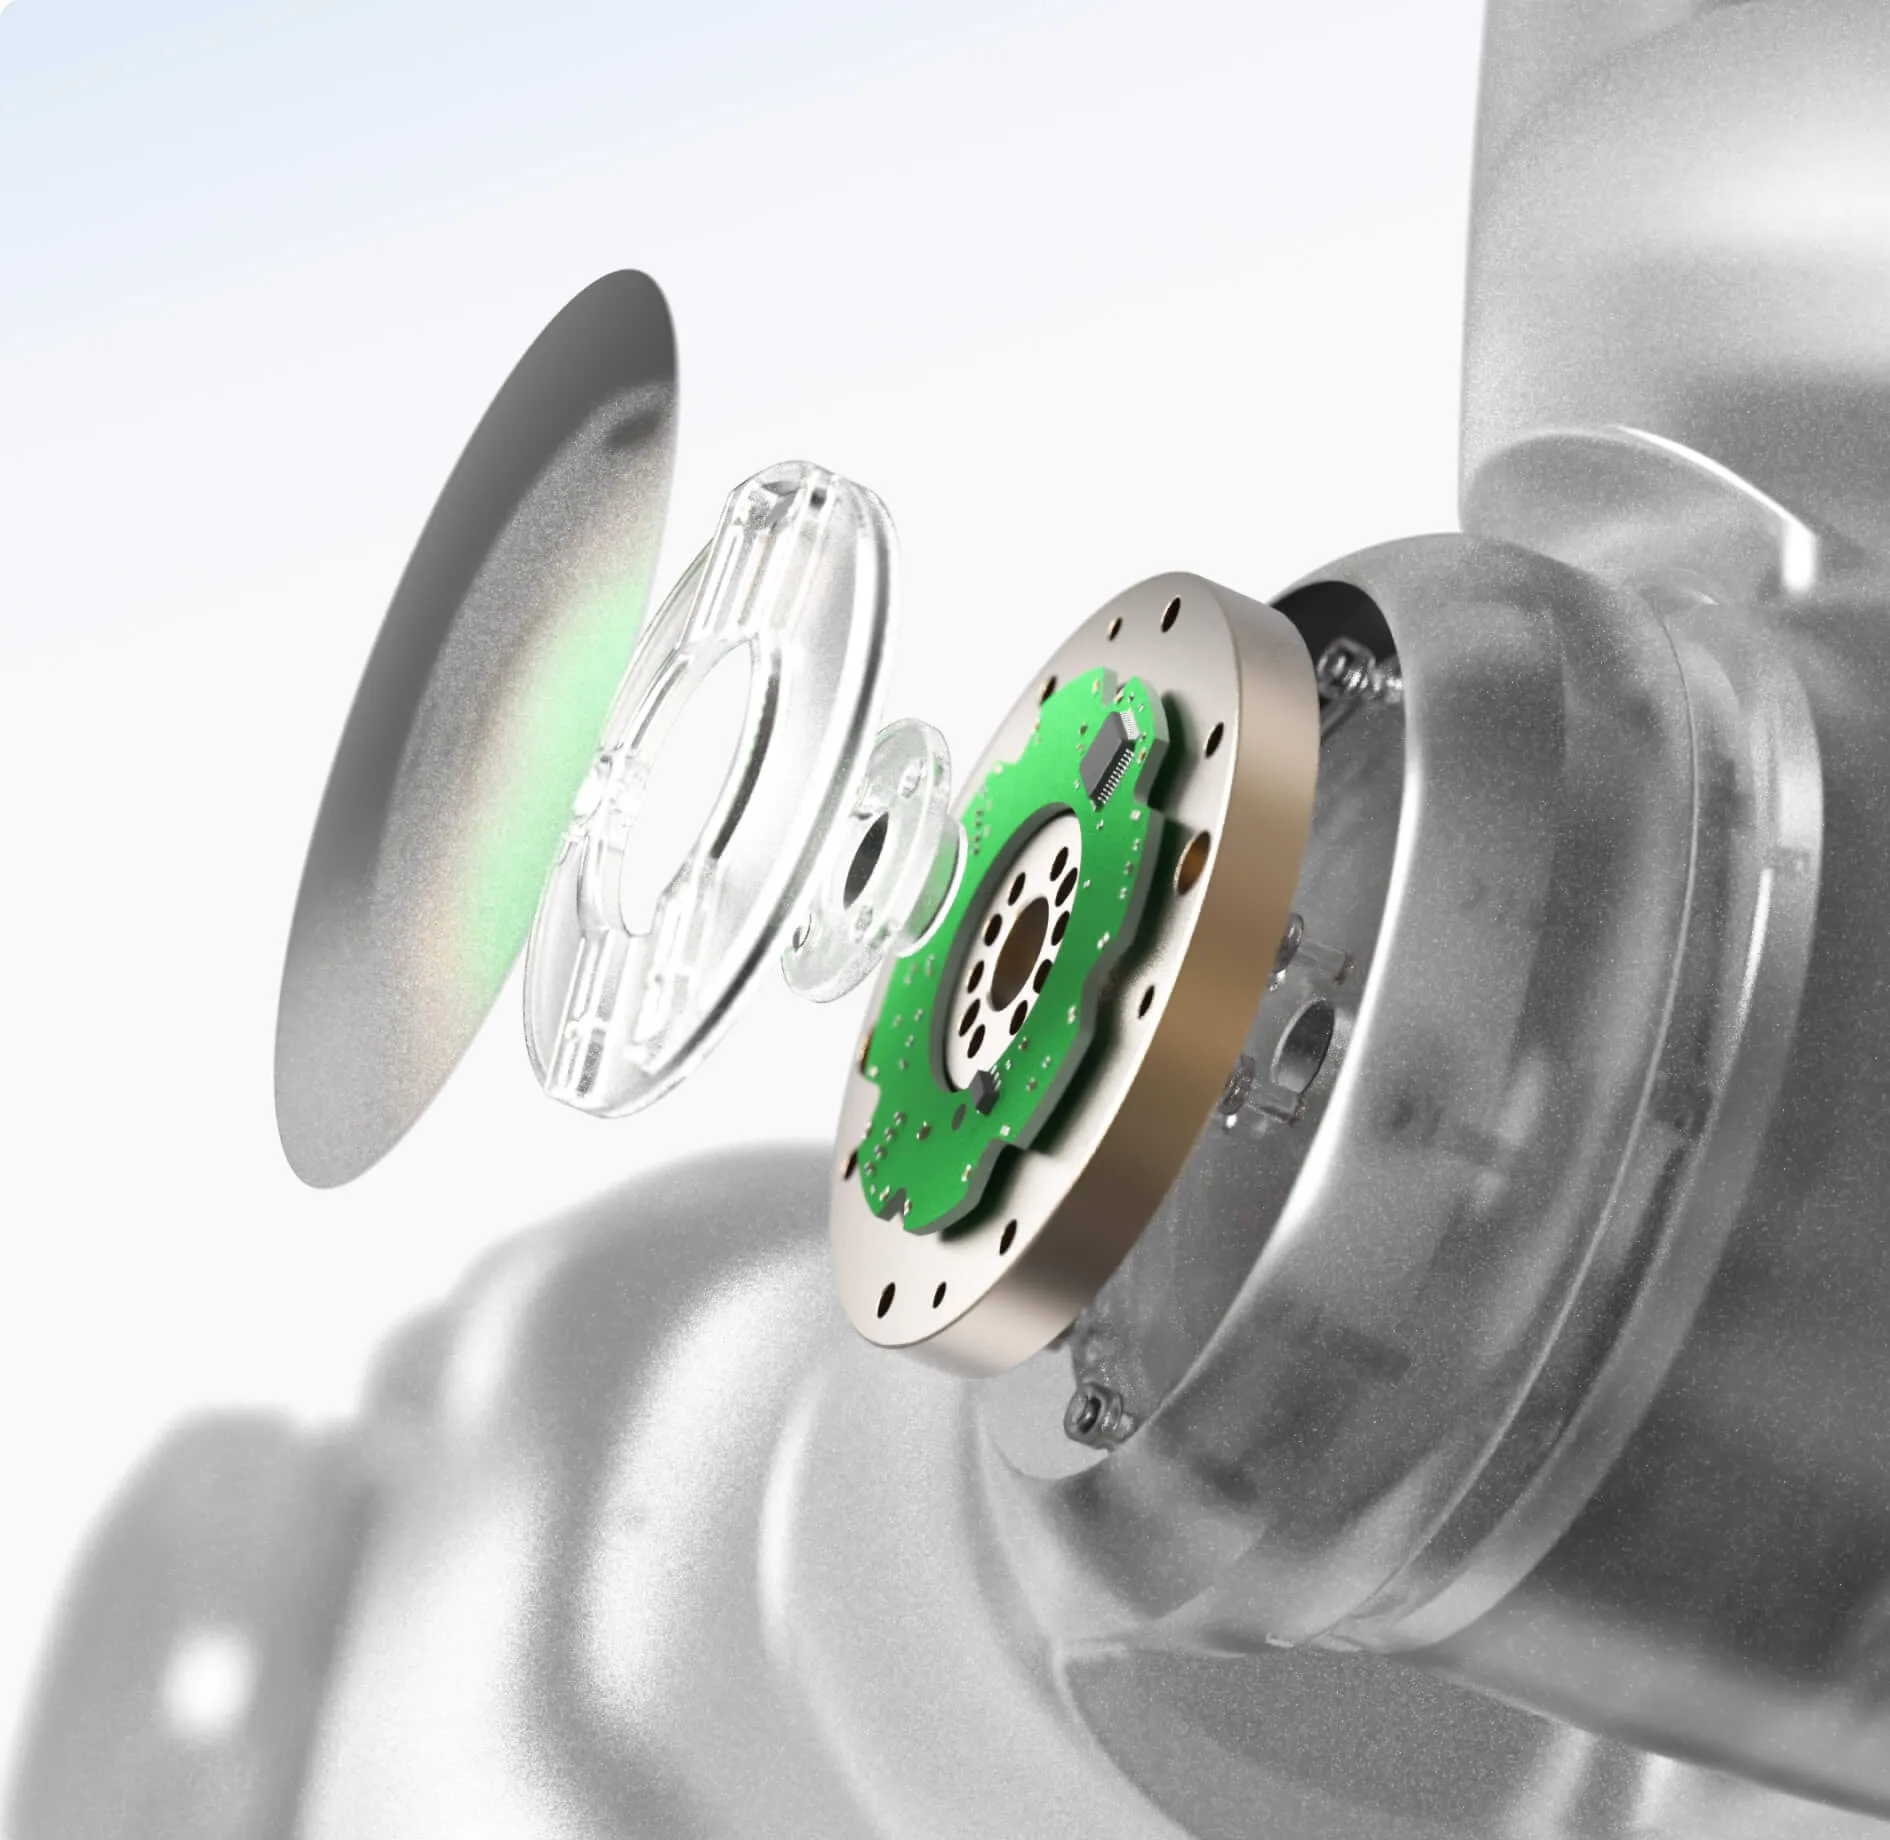
核心技术:MEMS 关节扭矩传感器
灵敏度是传统方案的 10 倍
稳定性优秀,硅基技术确保卓越性能
刚性是其他技术路线的 2 倍
特殊不锈钢基材与结构设计,4 倍稳定
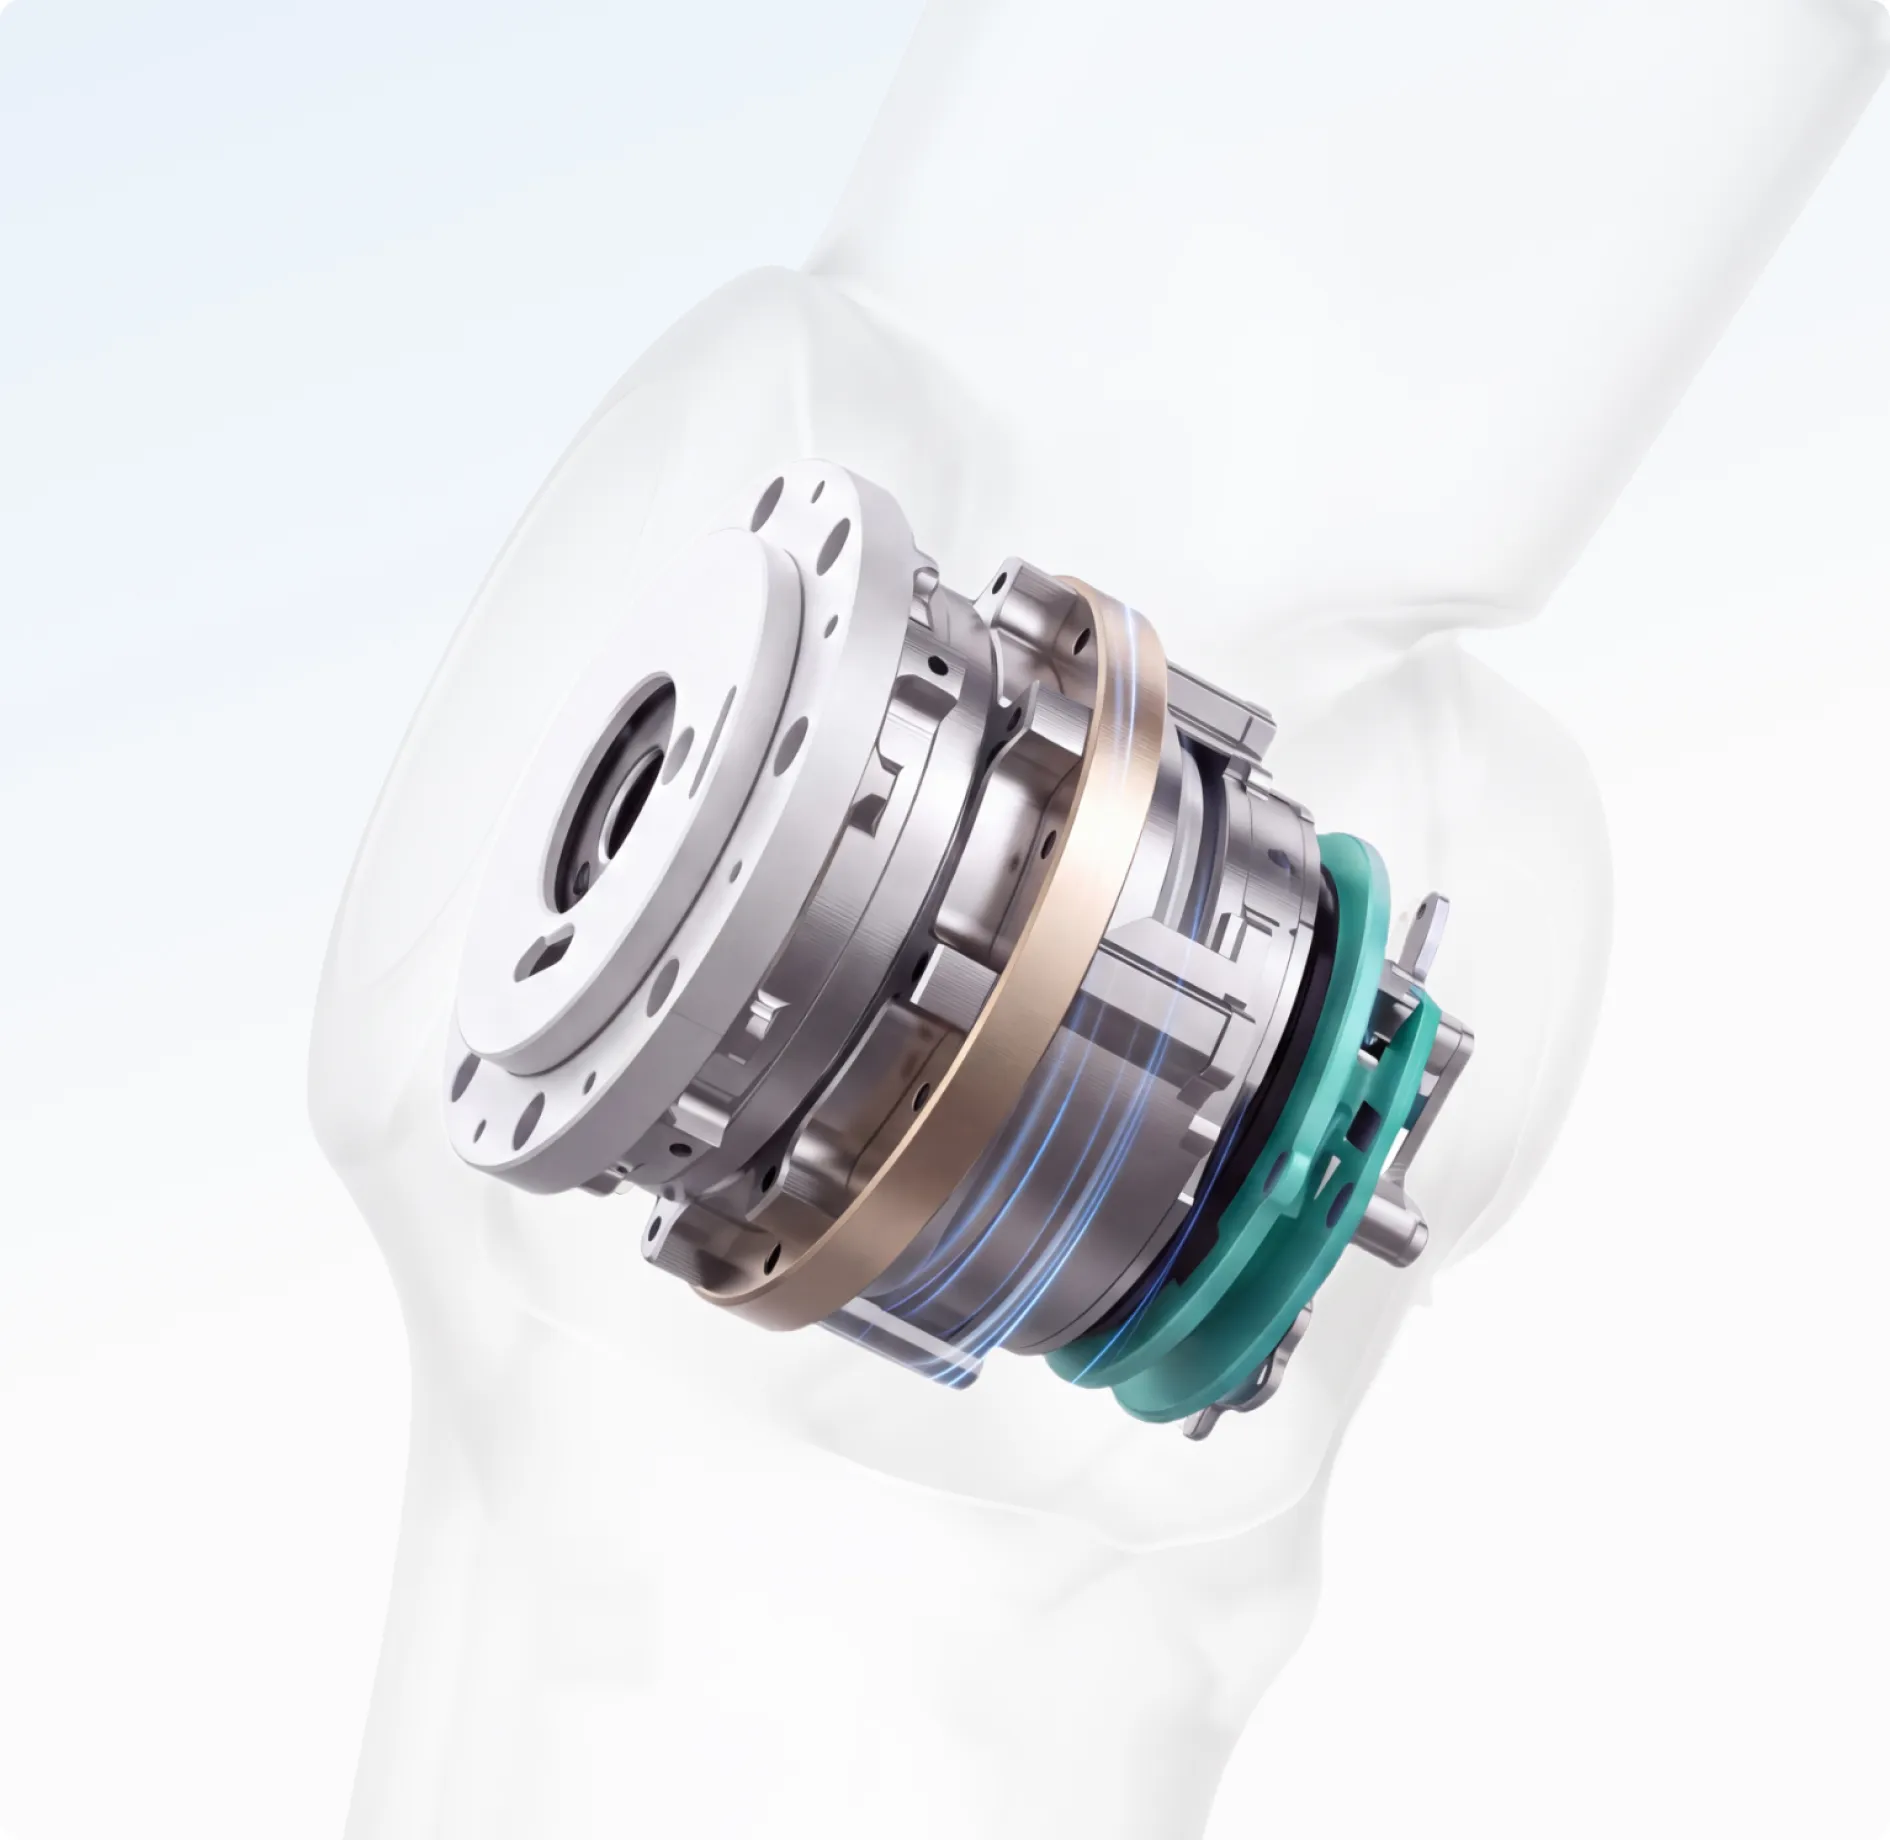
轻量化一体化关节模组
模块化快速搭建手臂,简单高效
同负载级别力控模组最轻
内置 EtherCAT 通讯驱动器,四环控制(位置、速度、力矩、电流)
驱动器上直接实现 8k 力矩闭环控制
内置双绝对值编码器全闭环控制,无电池零点记录
内置摩擦式制动保持器,停机无漂移,开机无抖动
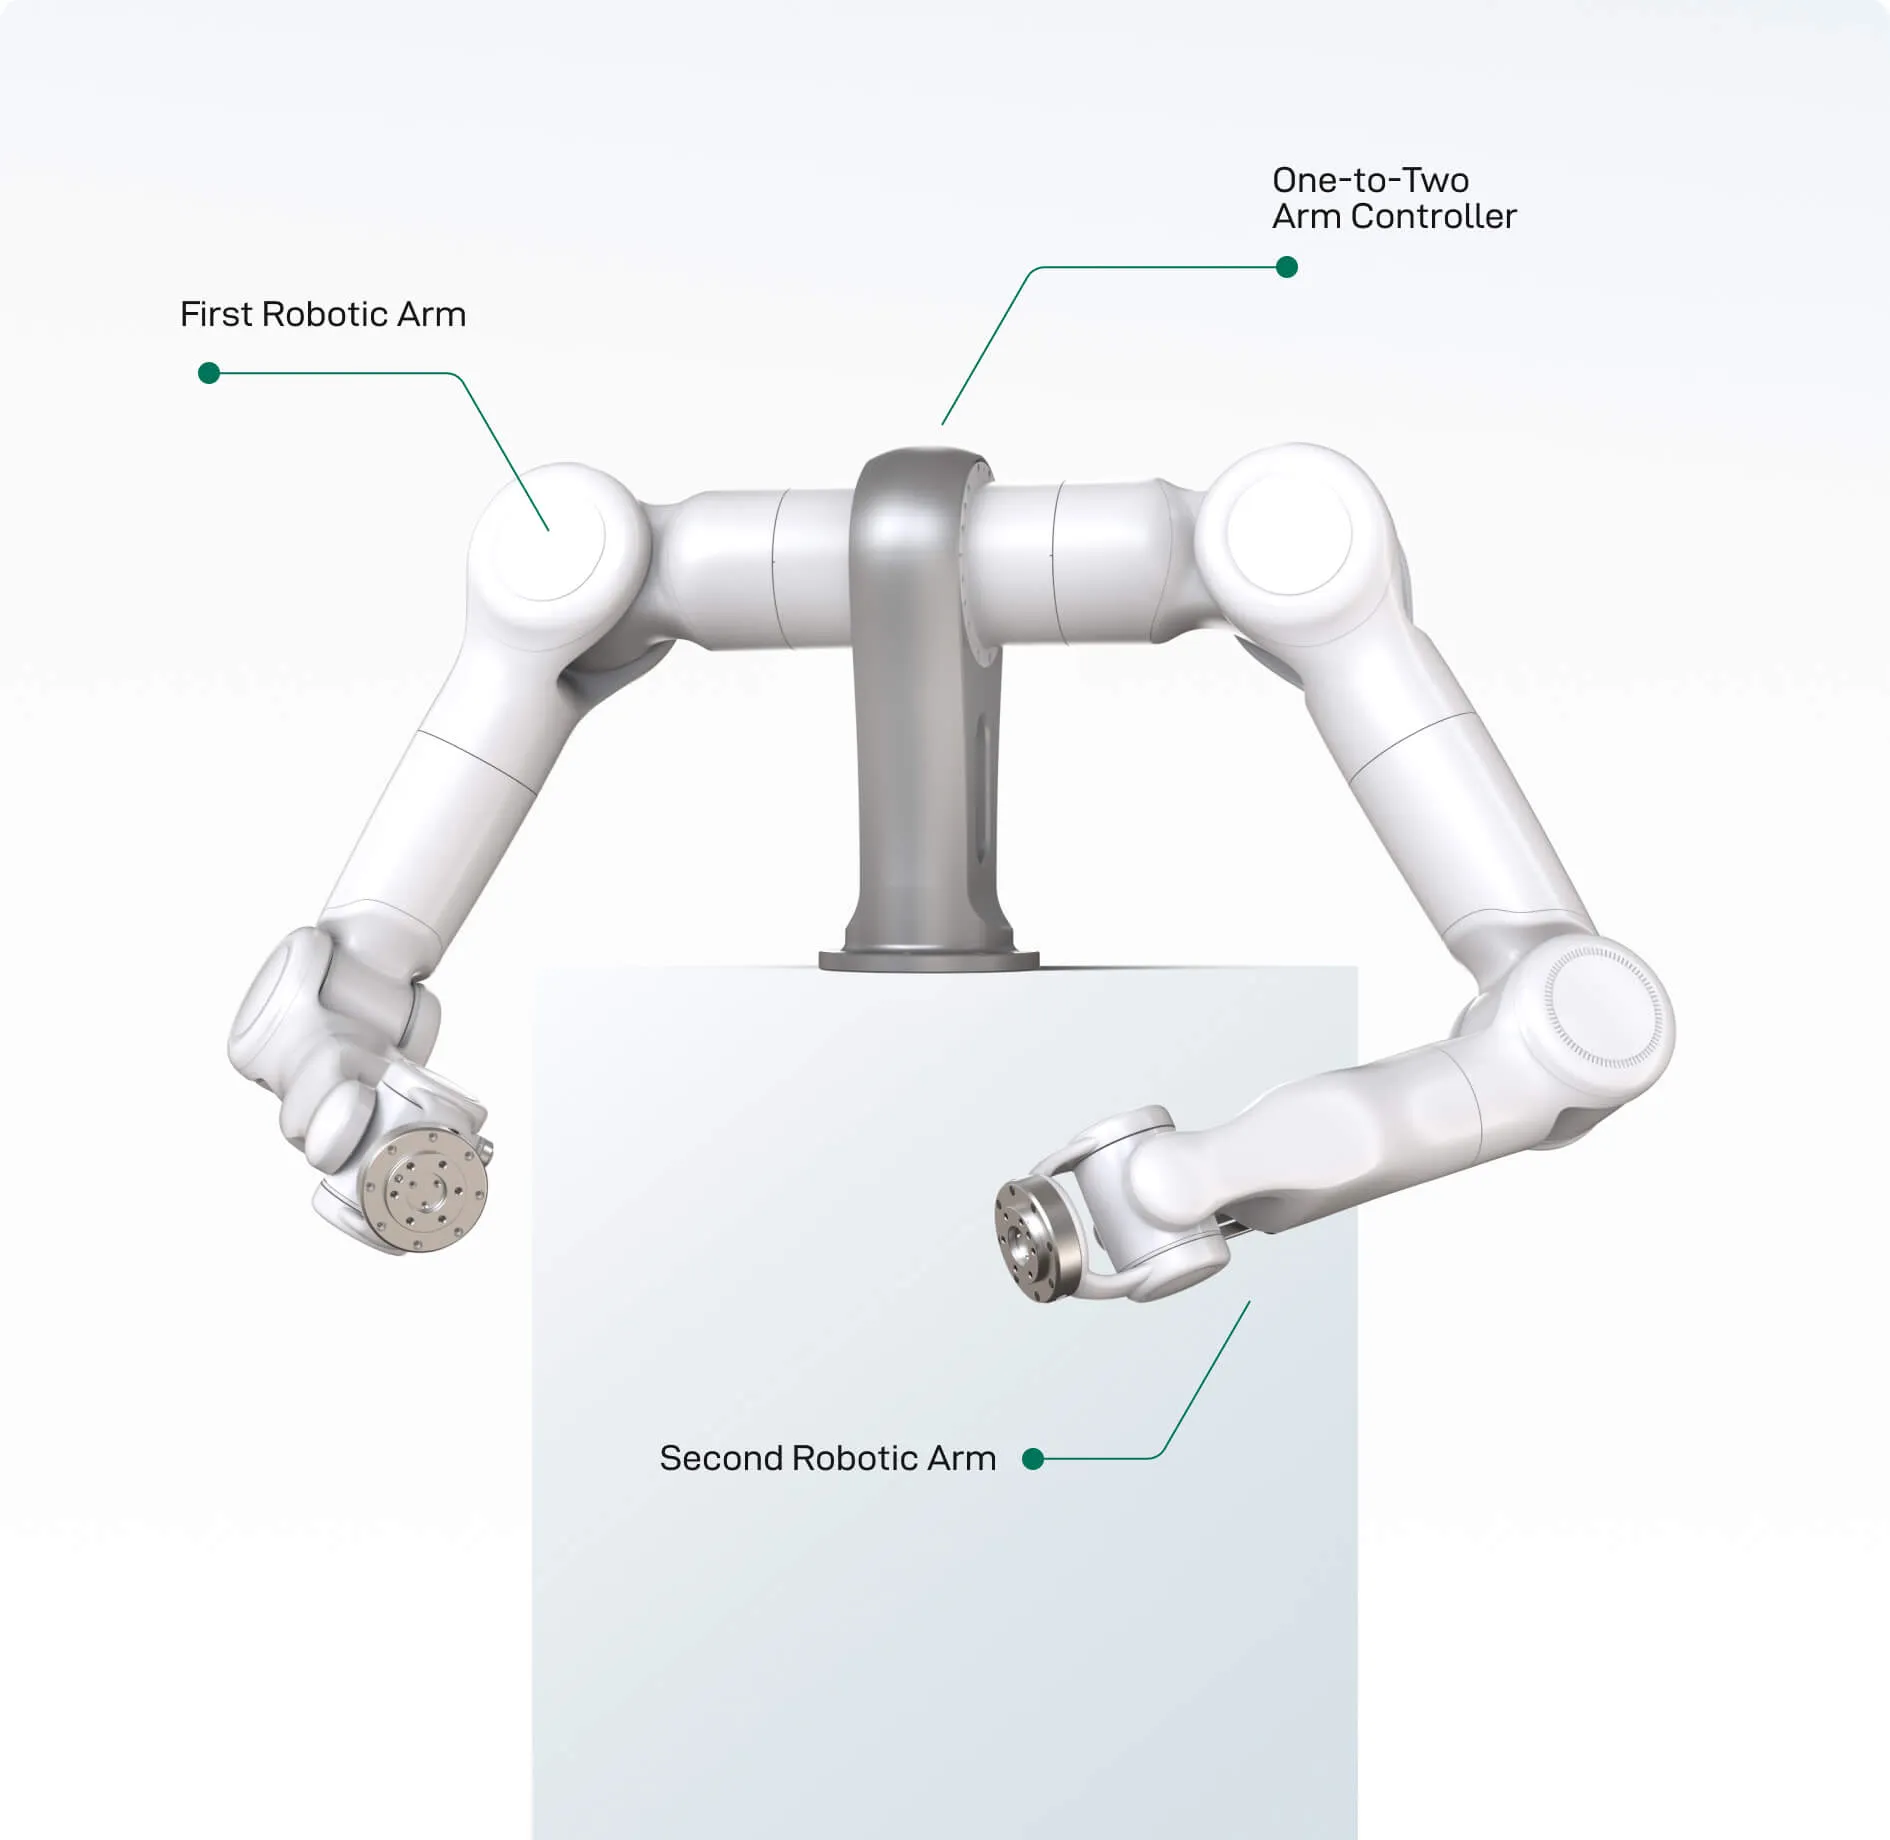
天机一拖二控制器
一个控制器控制两条手臂,体积小,方便部署
提供二次开发接口,将复杂功能接口化,降低开发门槛
Marvin.SDK 提供典型应用 Demo 示例
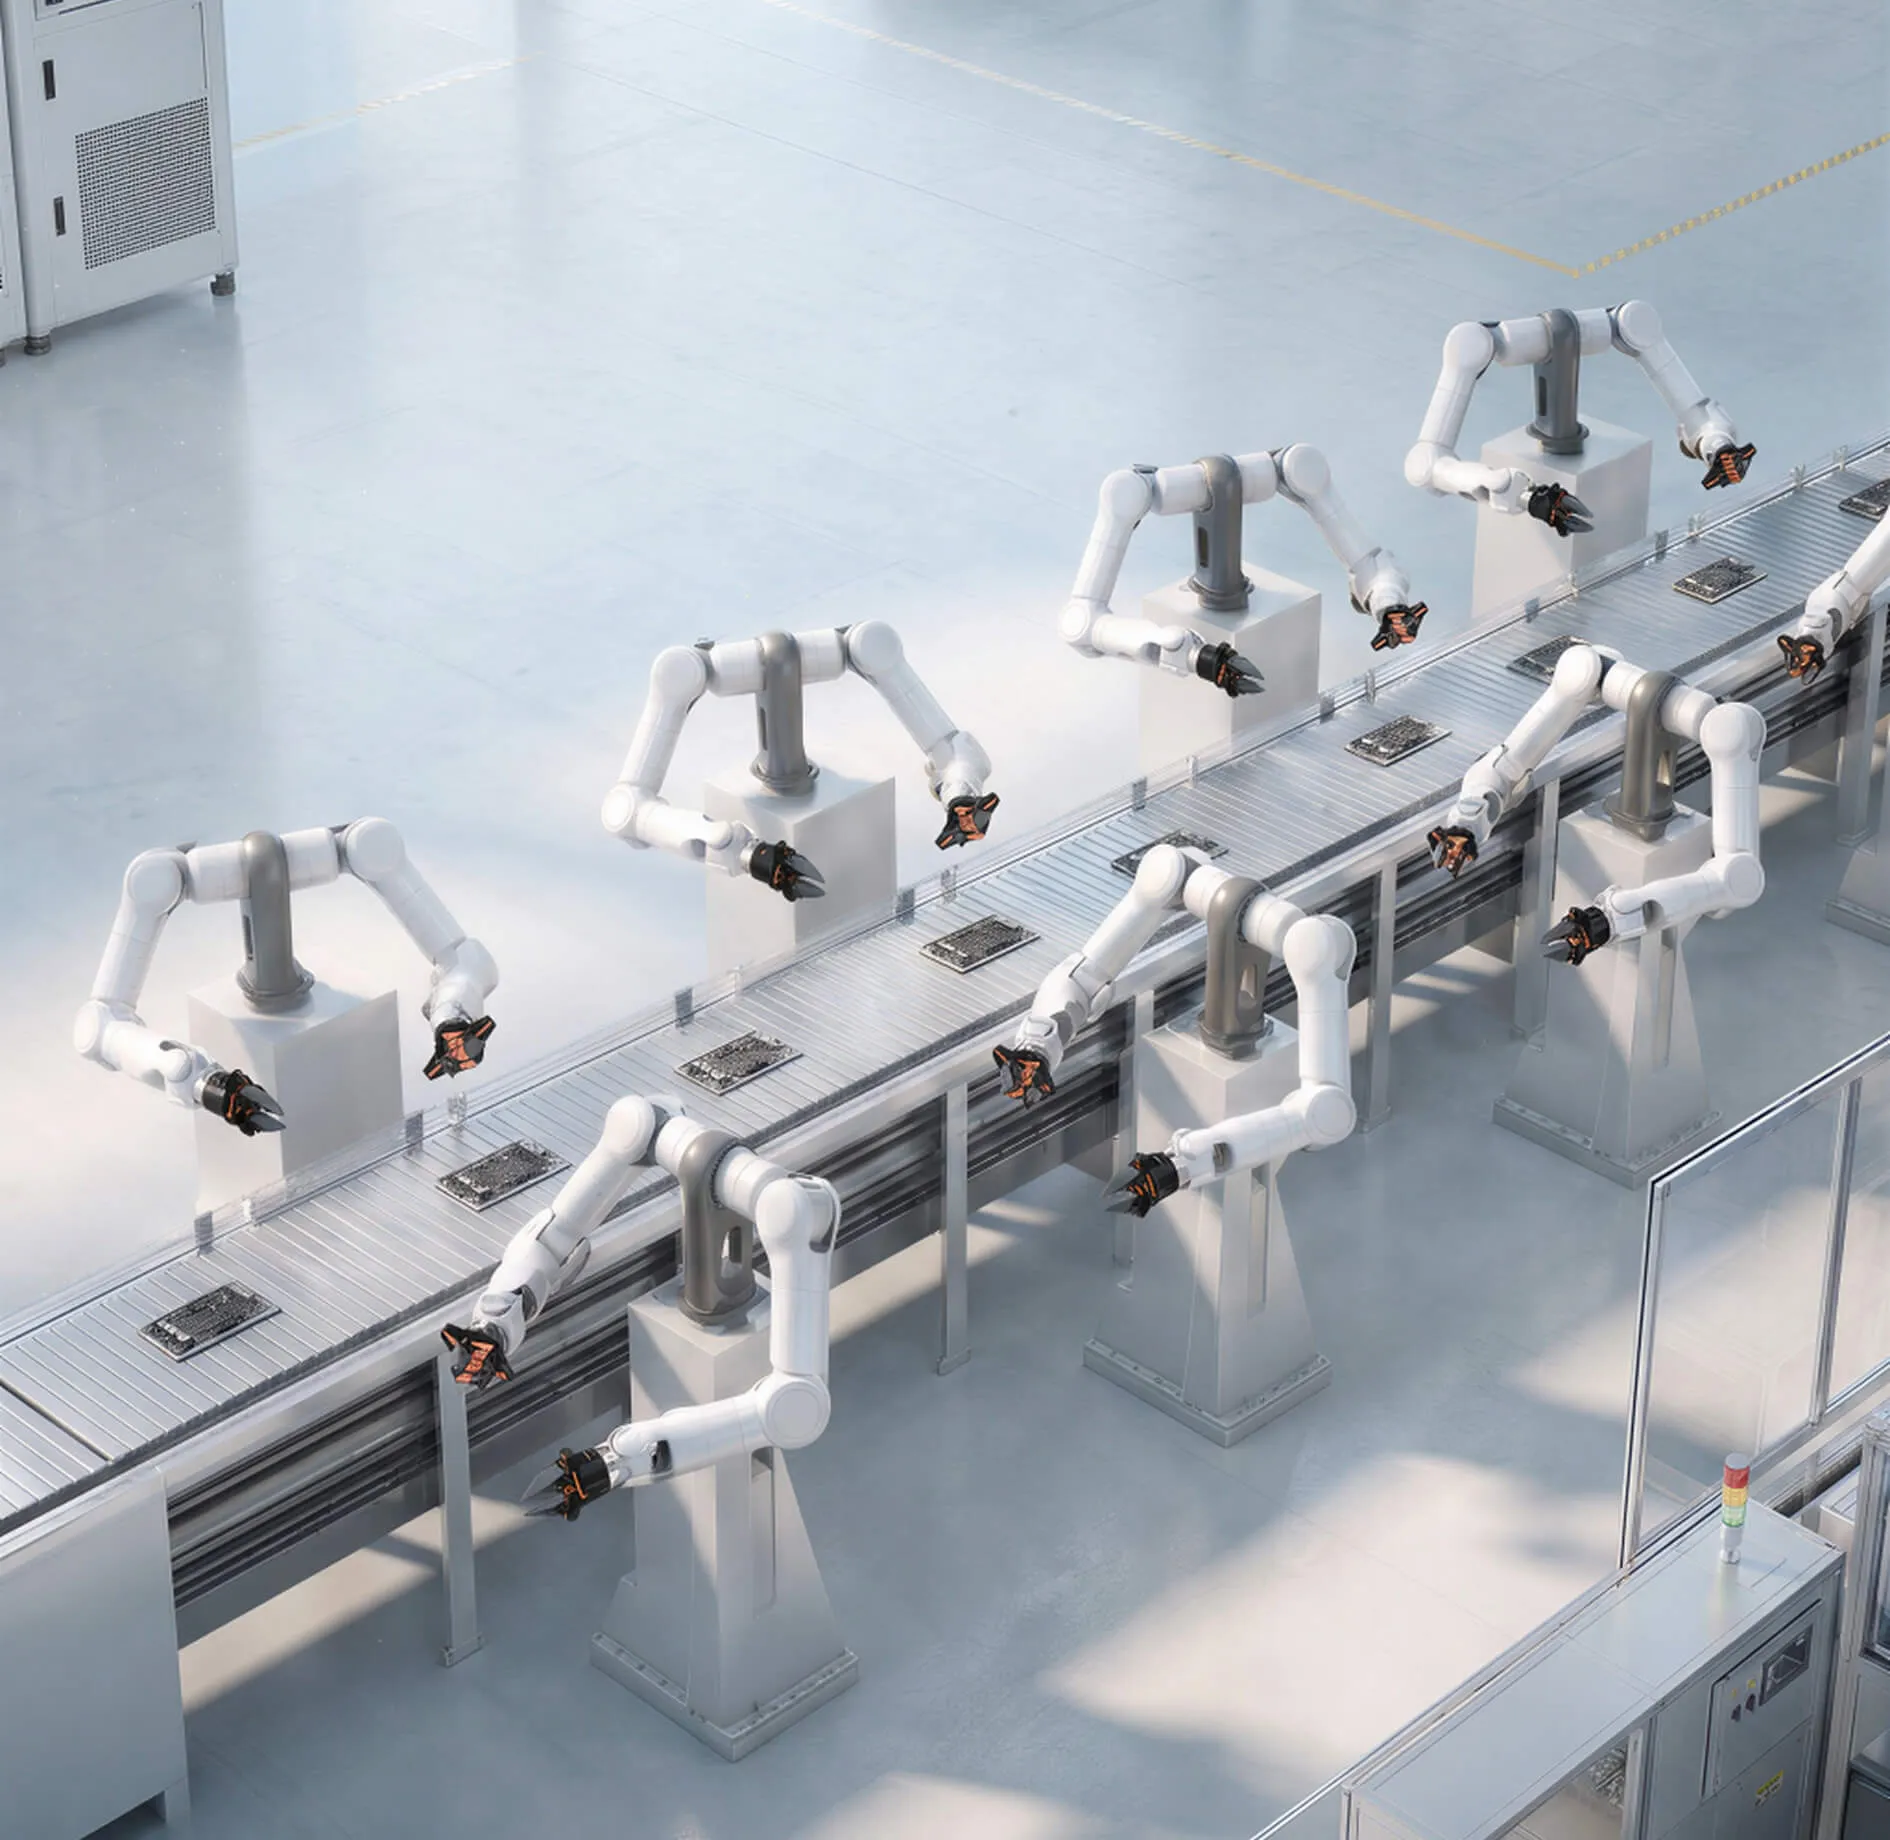
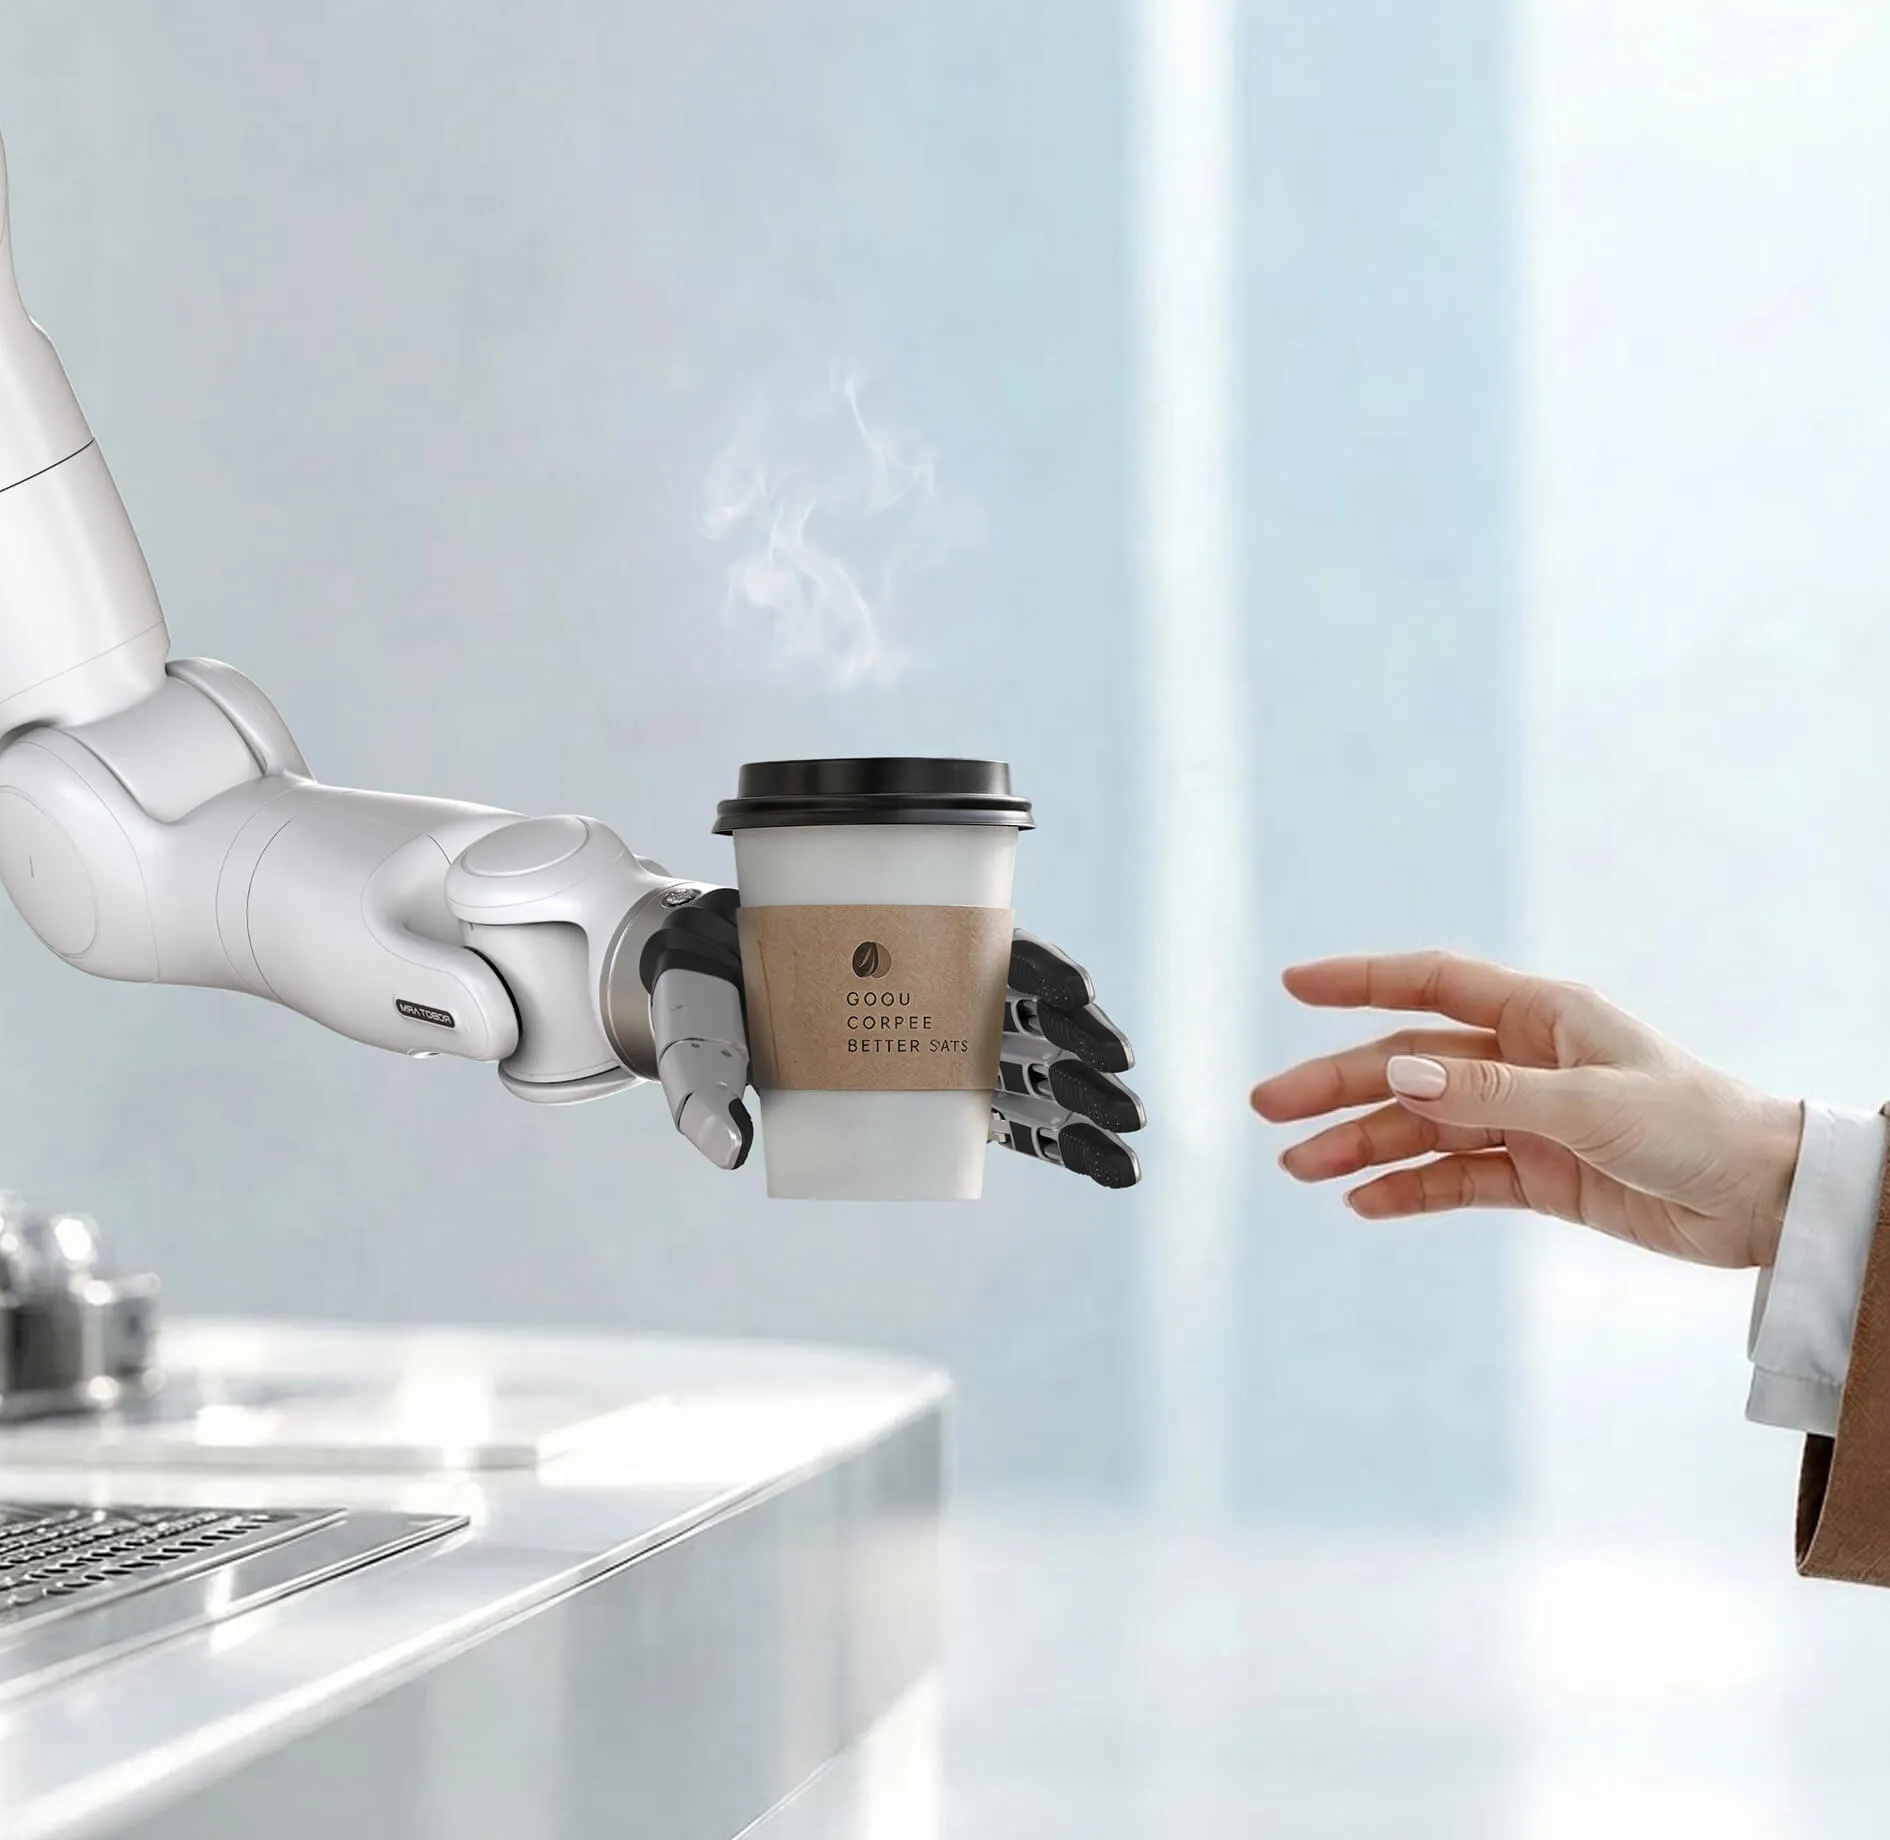
阻抗控制动态跟踪算法
人机交互场景中表现自然顺应性,减少冲击力
未知环境中适应外部变化,提高任务执行效率和可靠性
精密柔性组装场景中,柔性调整避免损坏操作对象
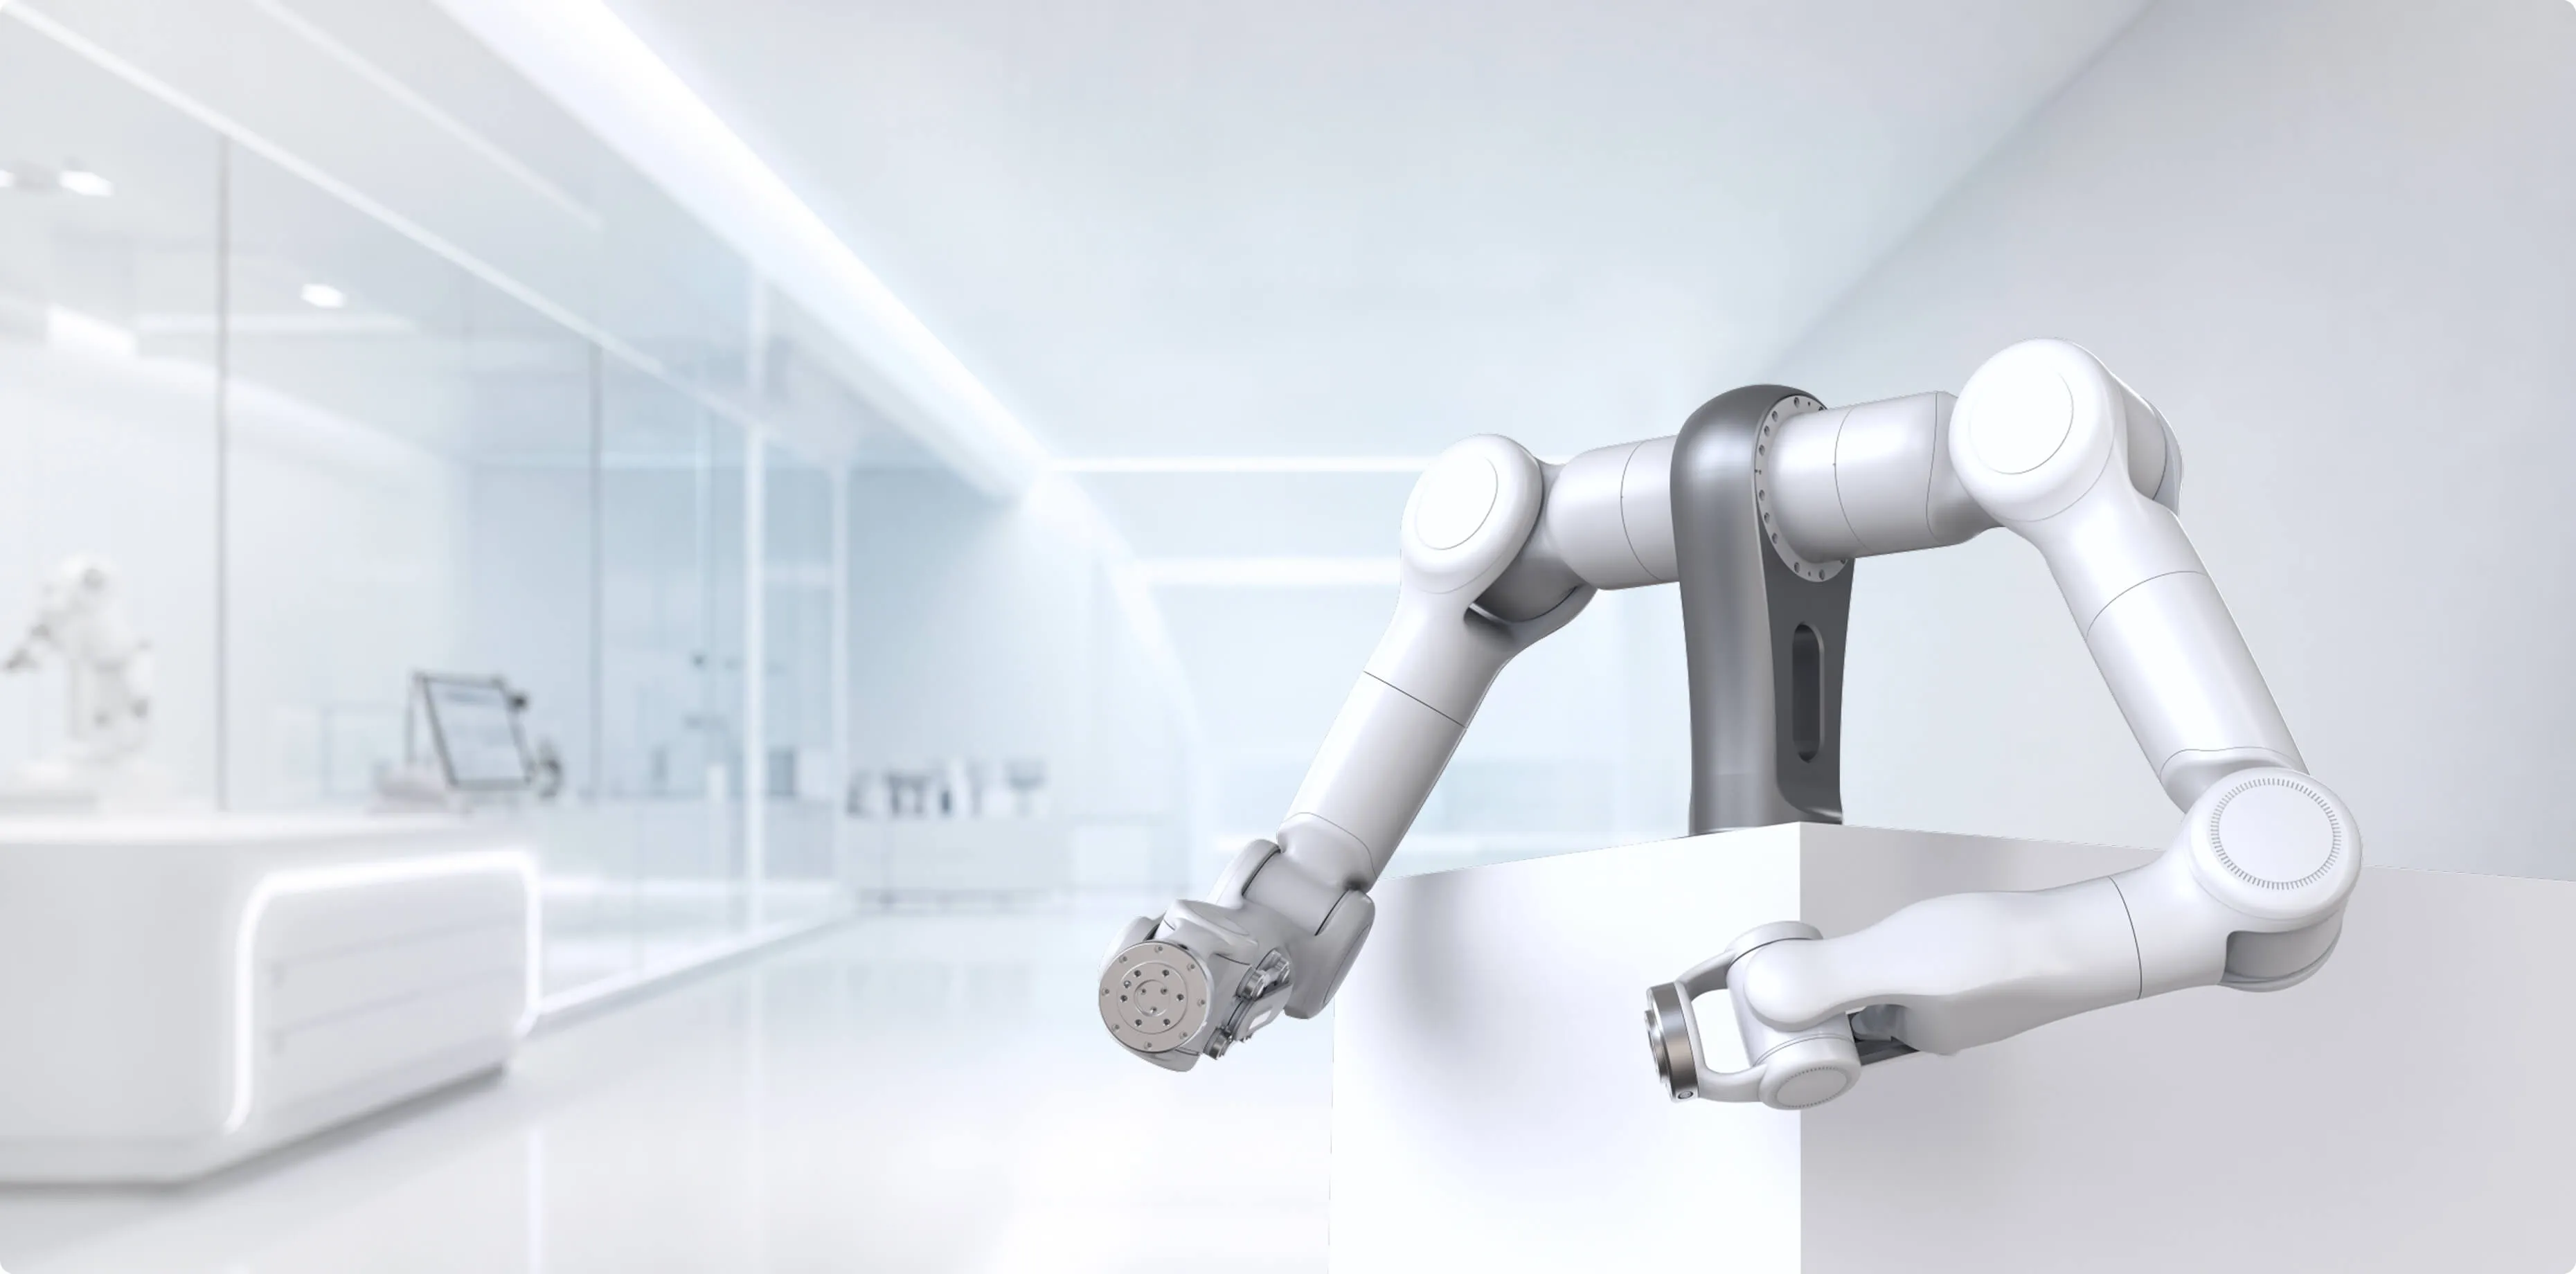
十字交叉手腕设计
实现手腕运动完全拟人化和高度灵活性
避免传统设计自由度退化问题,运行特征与人体腕关节生物力学结构相同
更小回转半径,抓取姿态调节对腕关节空间位置影响更小
显著提升远程遥操作时的操控自然度与场景适应性
全关节力控,安全交互,以及工业级可靠性
-
7单臂关节数量
-
6 kg单臂额定负载
-
696 mm工作半径(J2 轴线到末端法兰)
-
12.45 kg本体重量(单臂)
为了适应不同行业的需求,
我们提供多种型号
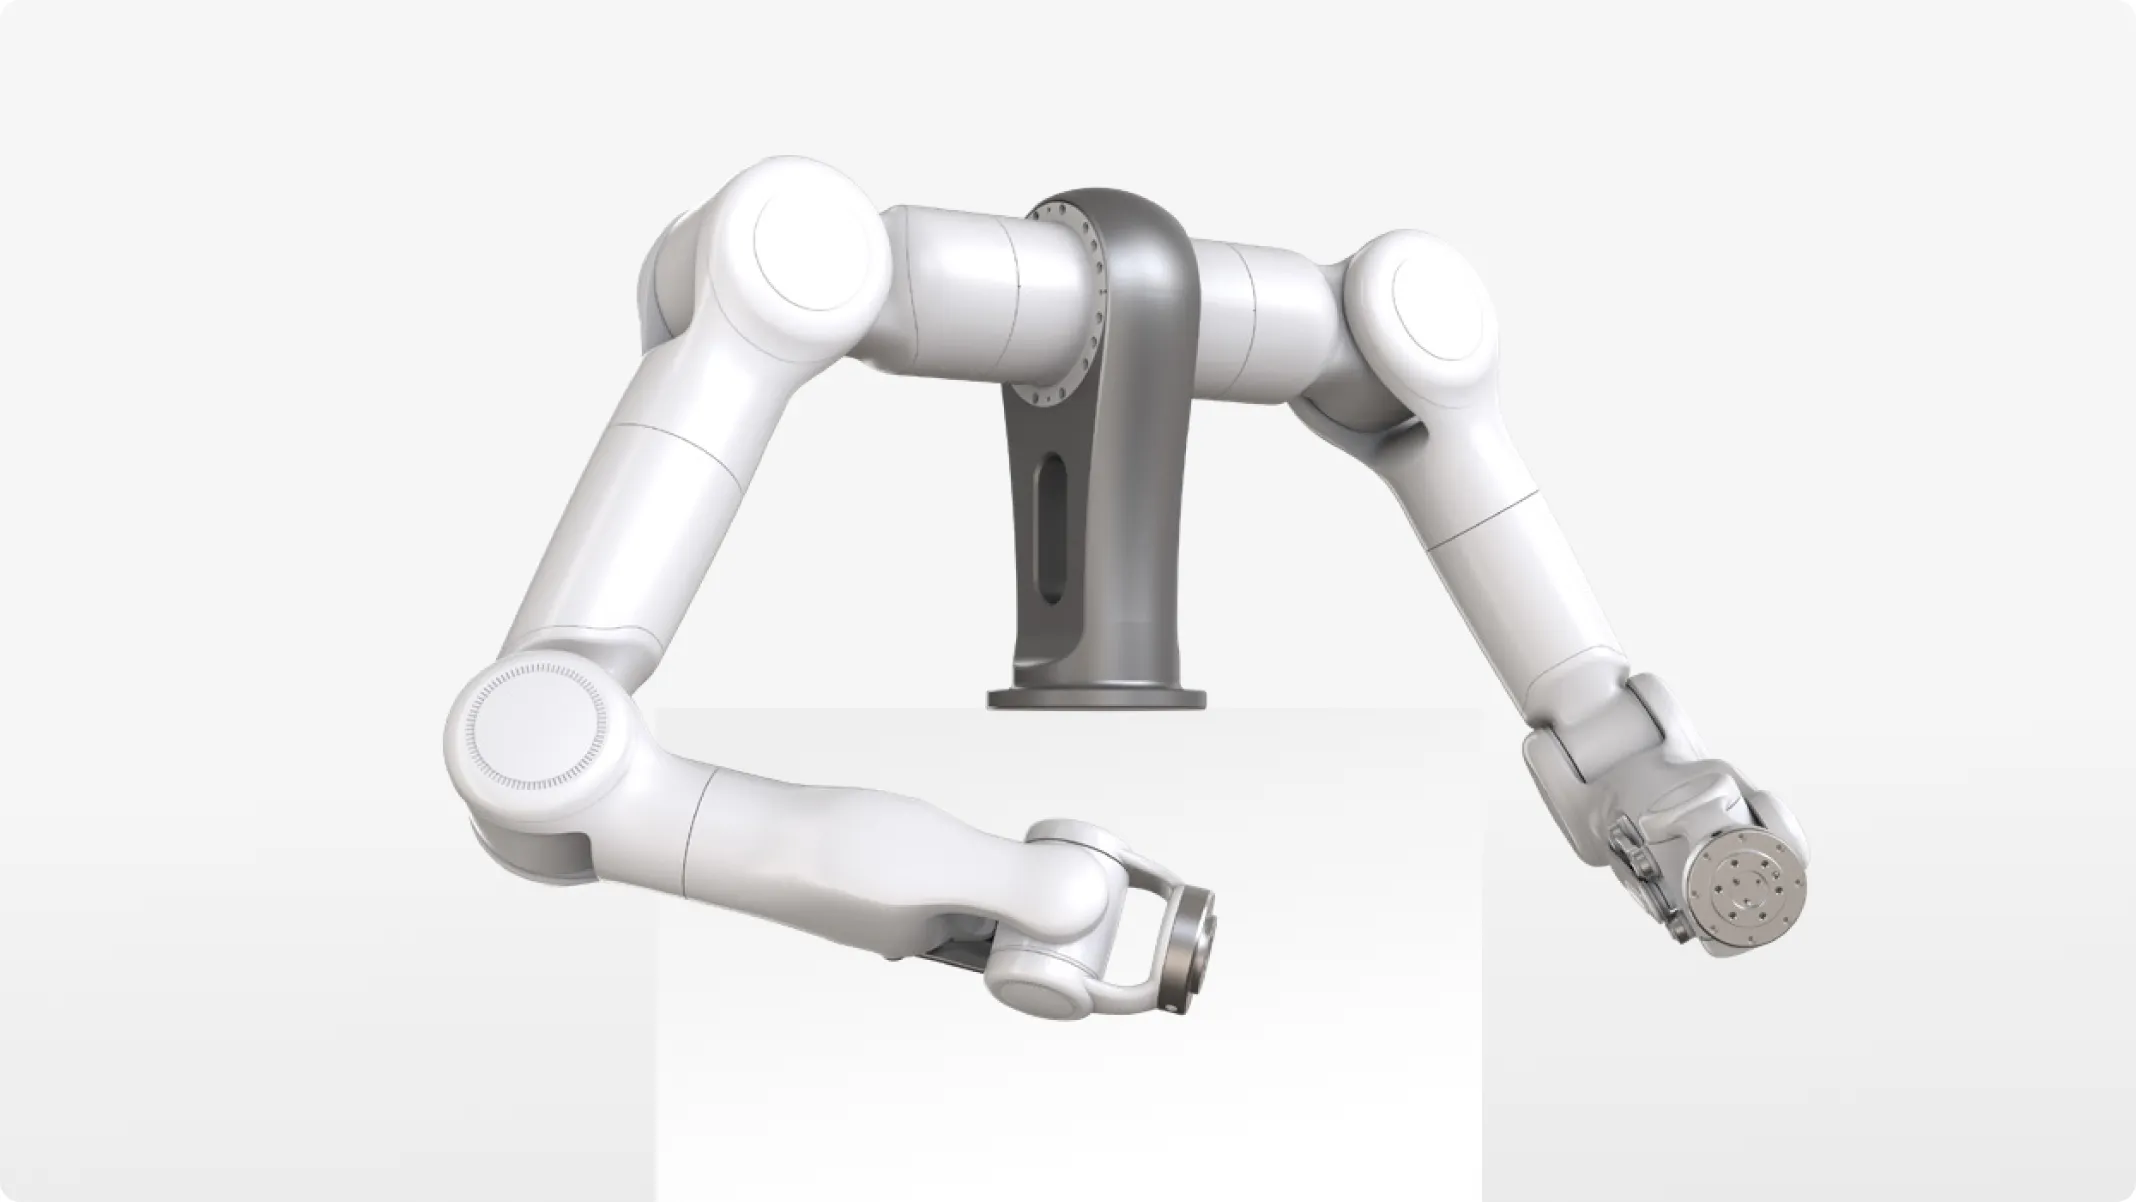
M20S
全球首款 20kg 负载的人形力控手臂,专为重载搬运、大型部件装配及机床上下料(machine tending)打造。
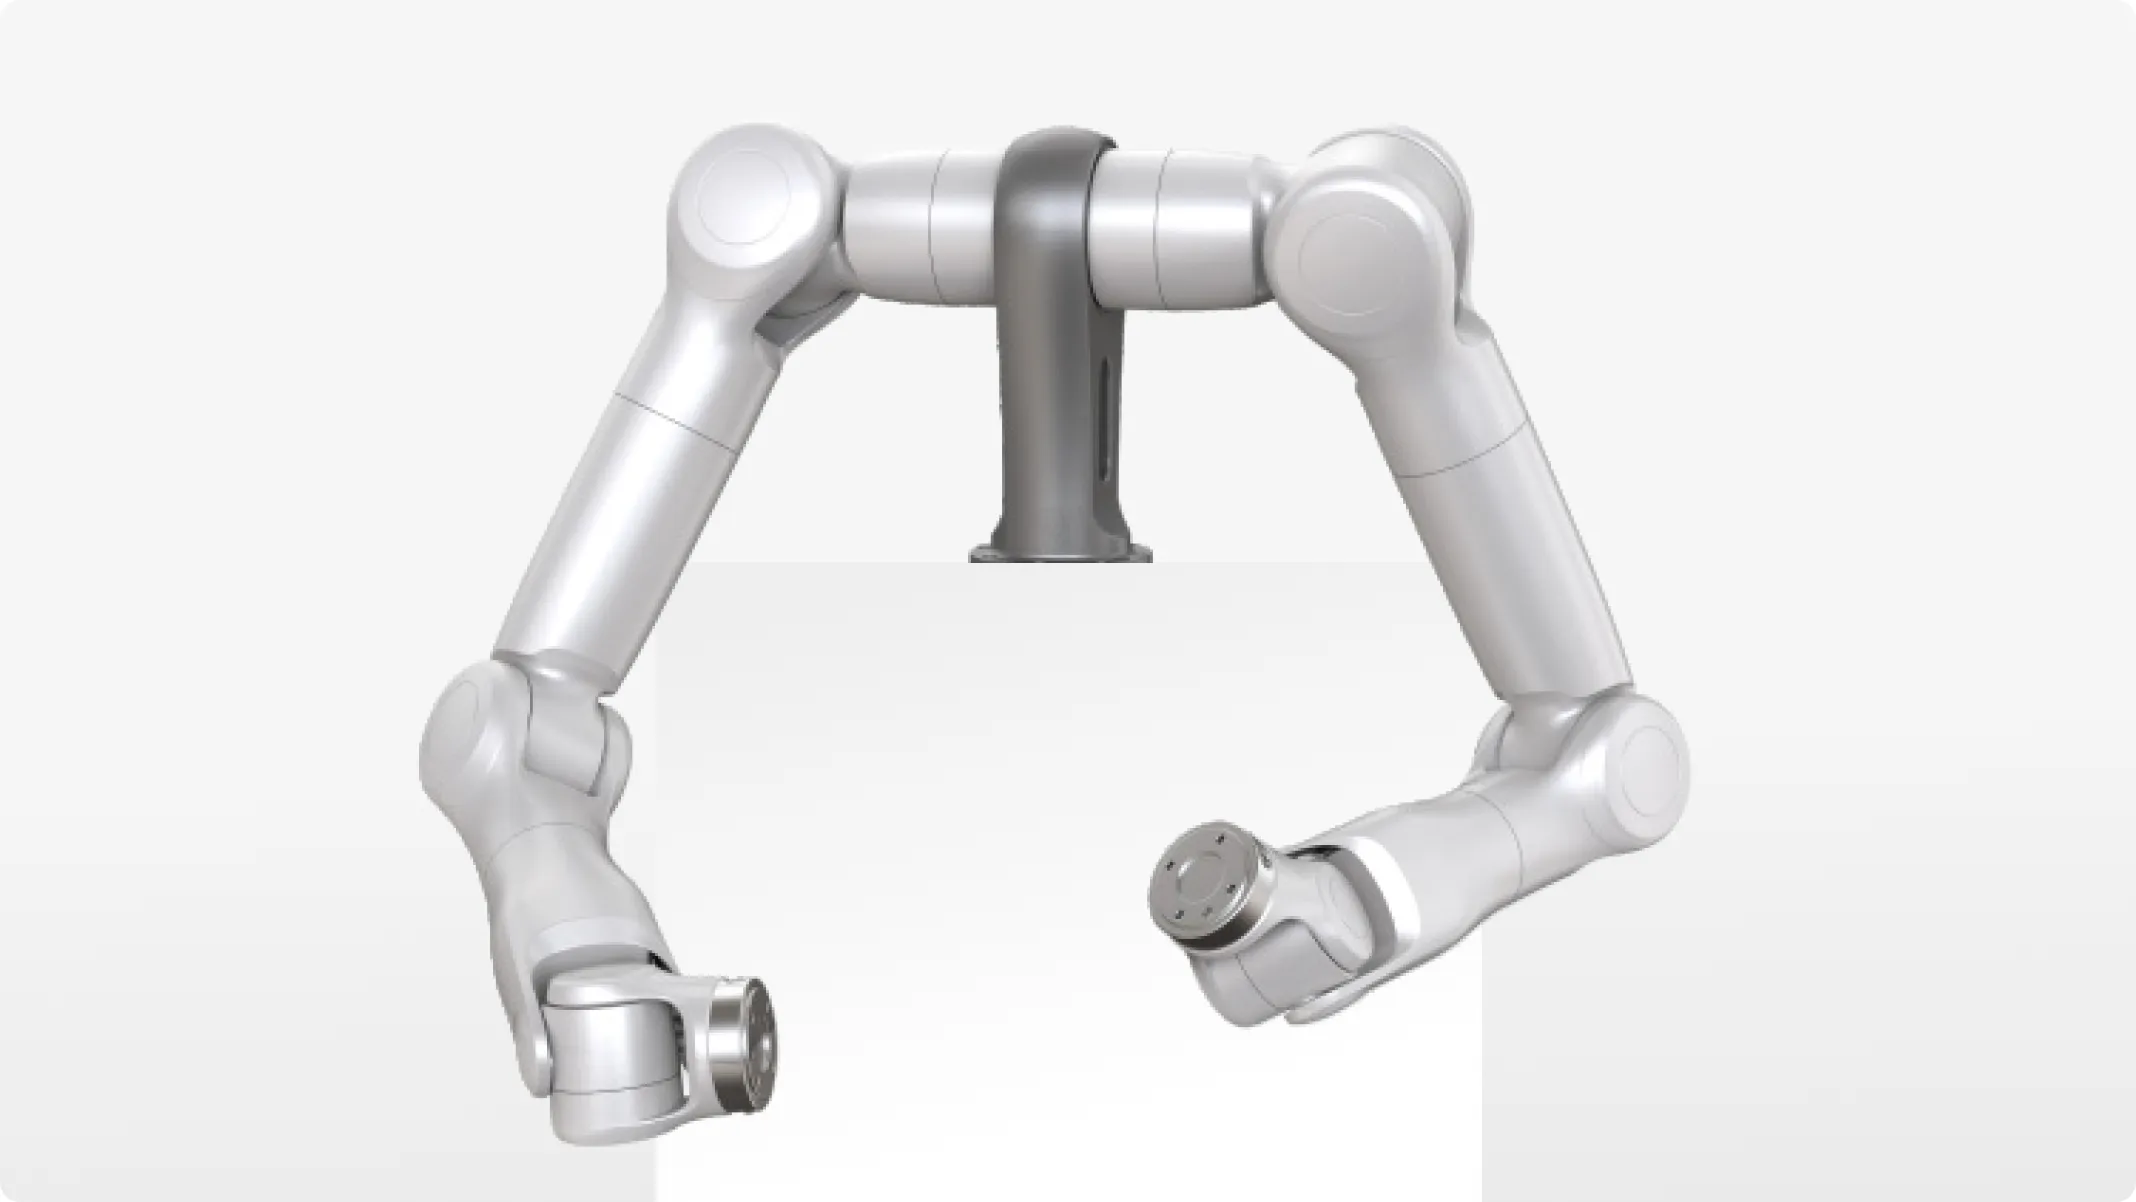
M3S Long
专为长臂展设计,可在超大工作半径内实现精准的轻量化操作。
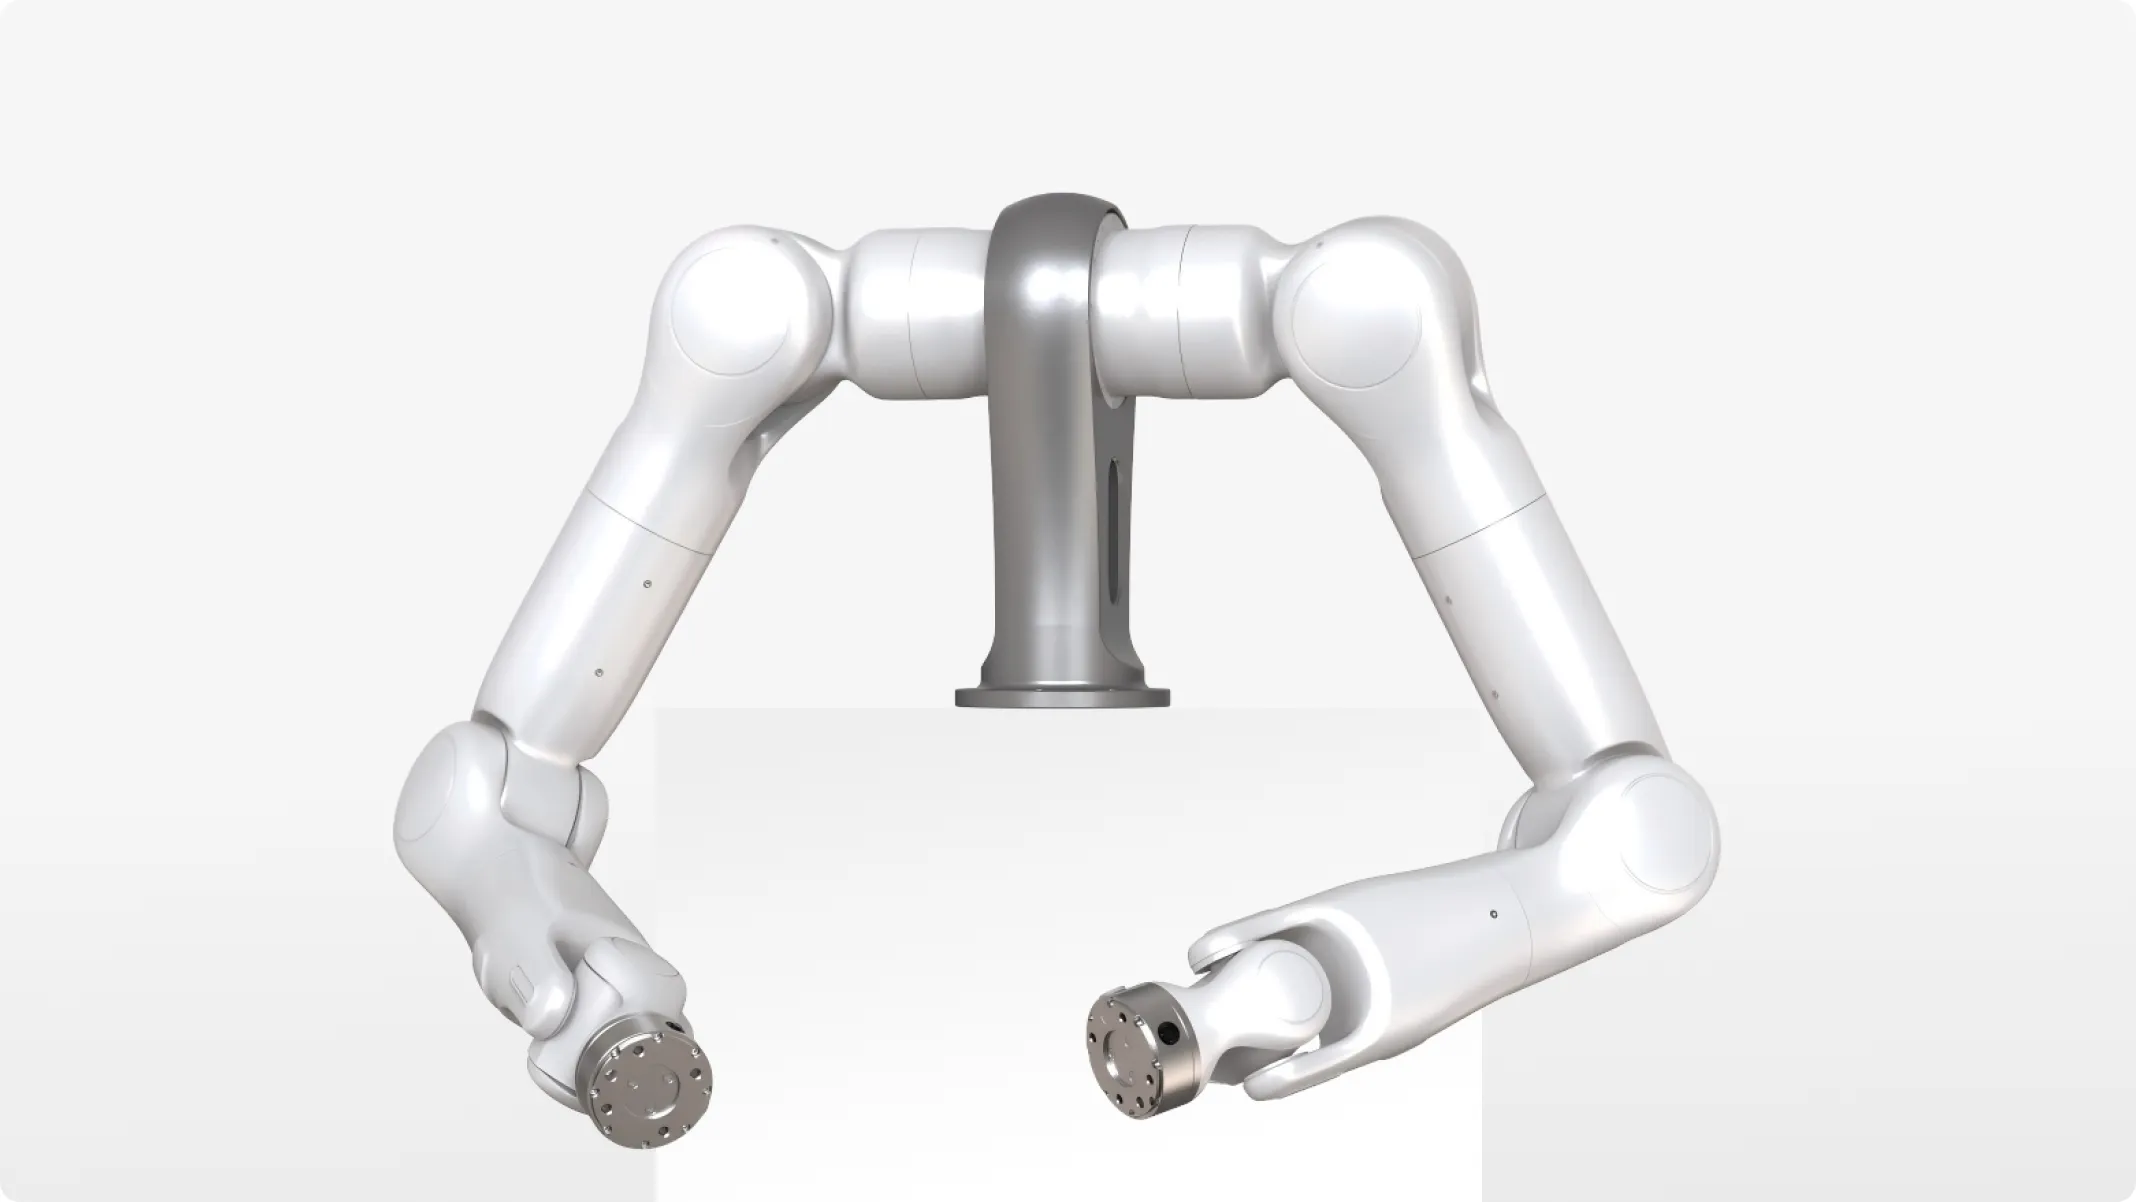
M6S Lite
理想的入门级之选,体积小巧且低功耗,完美适用于空间受限及轻量级应用场景。
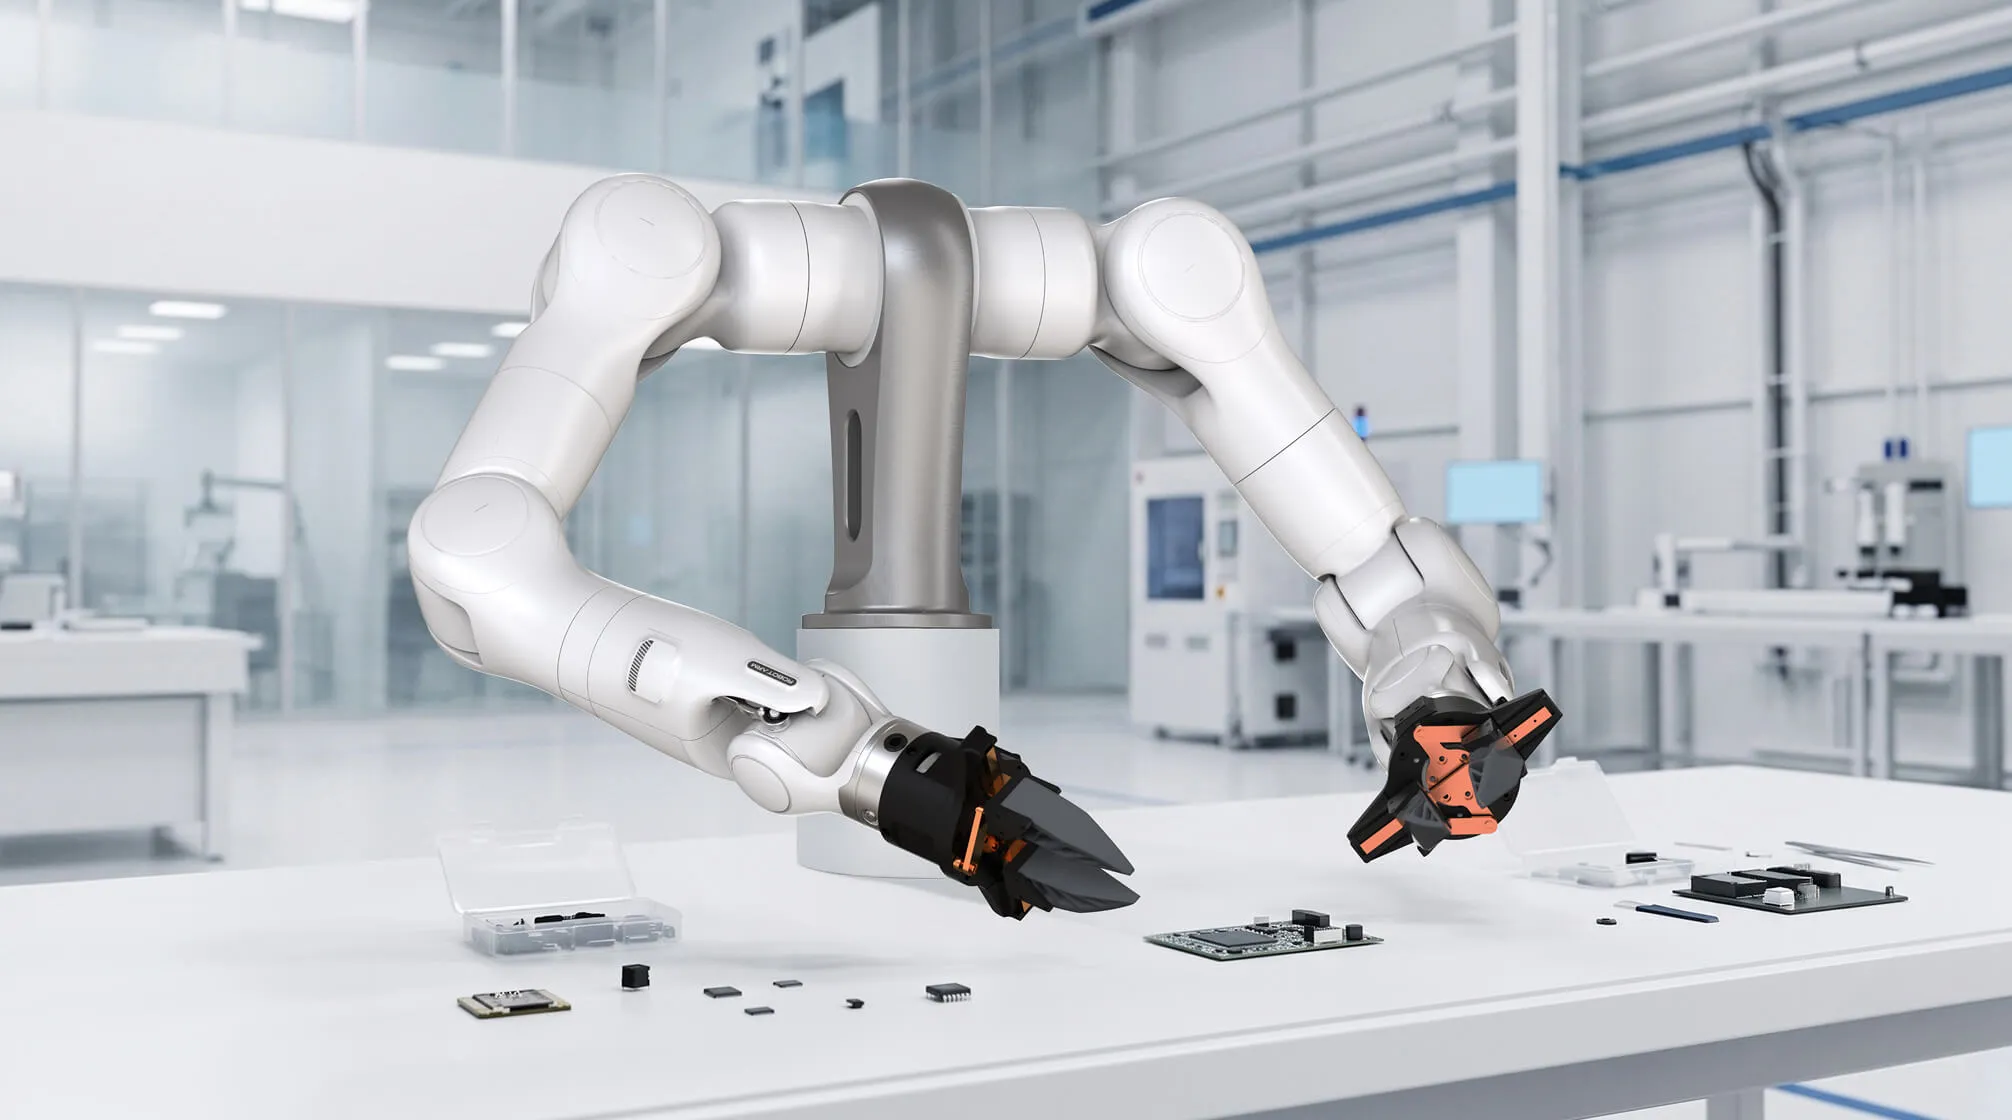
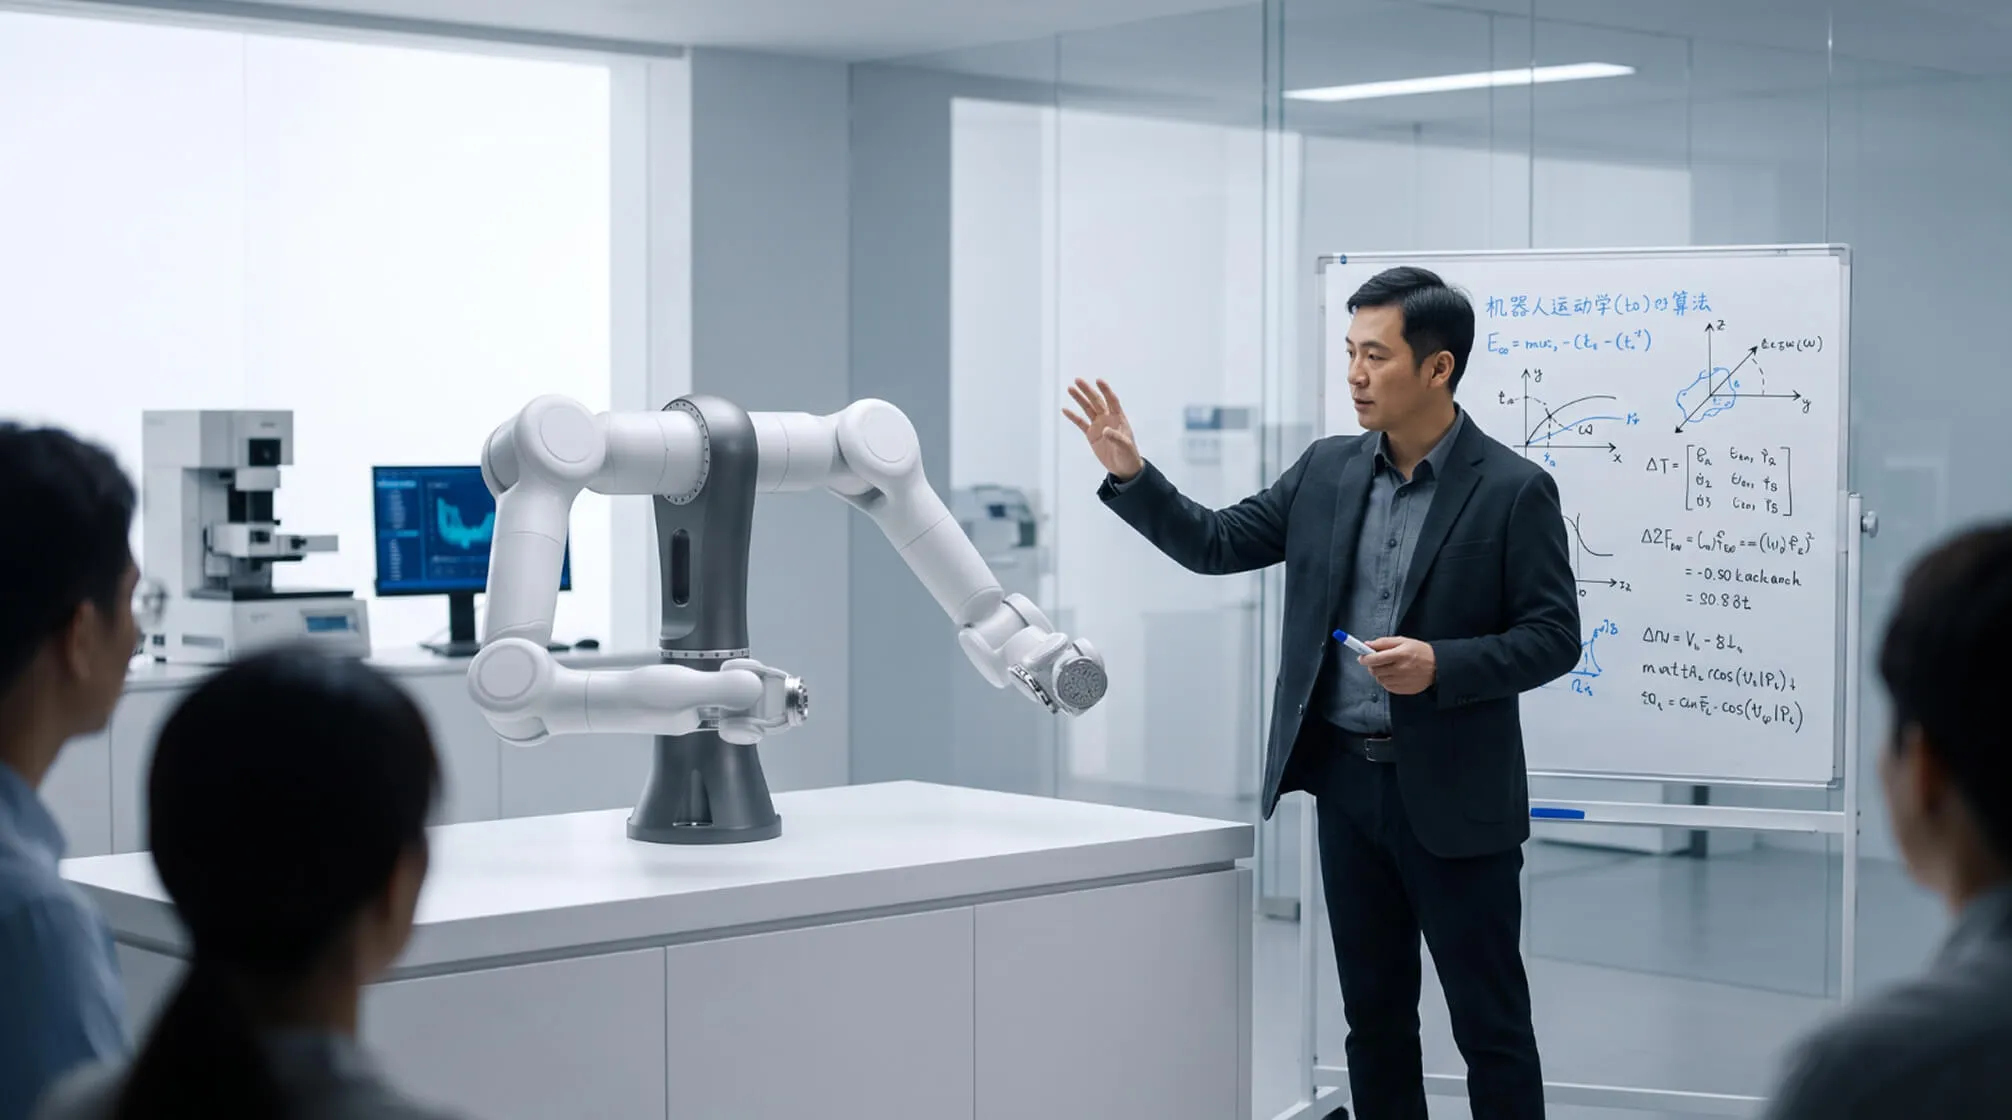
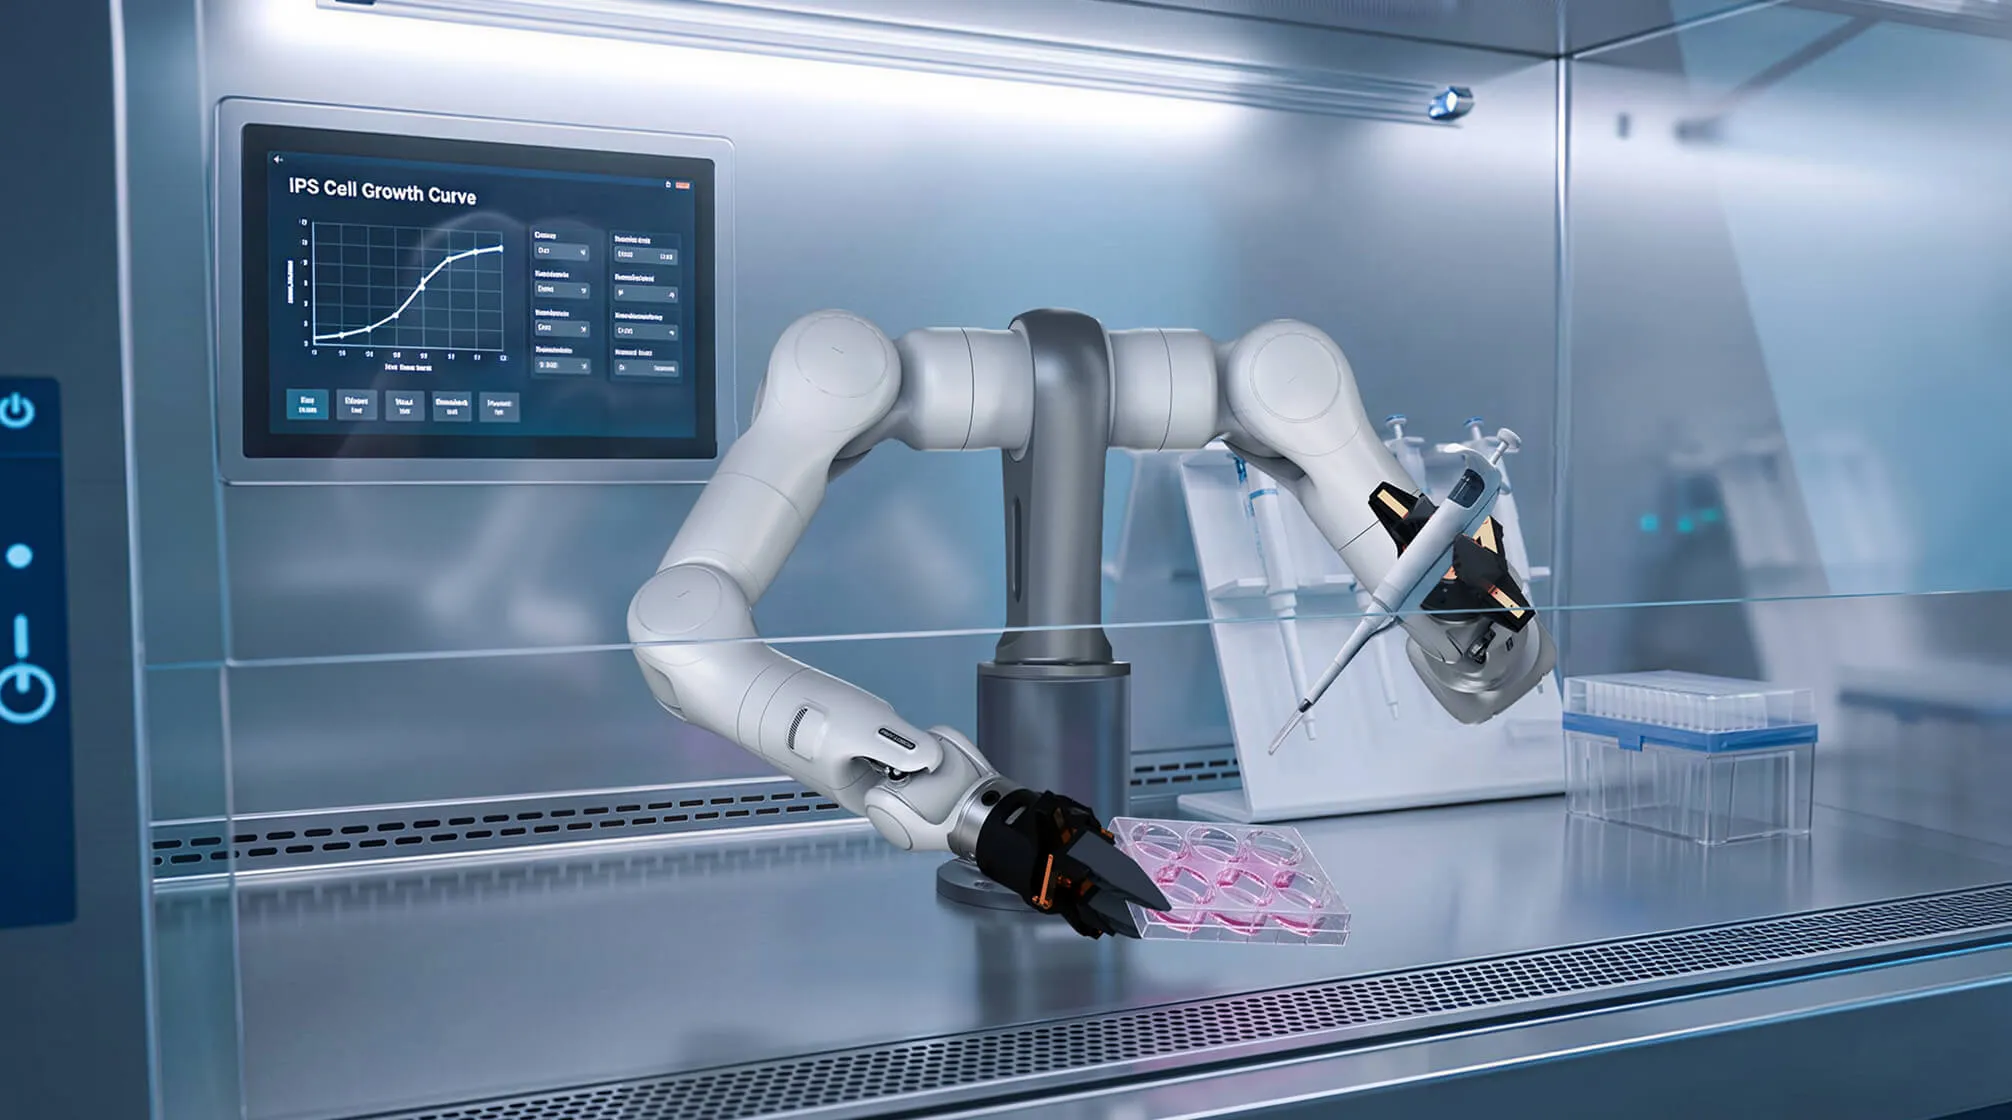
应用场景
为每一个场景注入精准力量
技术参数
Marvin 产品规格
额定负载
3 – 20 kg
工作半径
615 – 1050 mm
重复定位精度
±0.03 – ±0.1 mm
最大 TCP 速度
1.5 – 2 m/s
本体重量(单臂)
8.45 – 35.6 kg
防护等级
IP50 / IP65