遥操系统
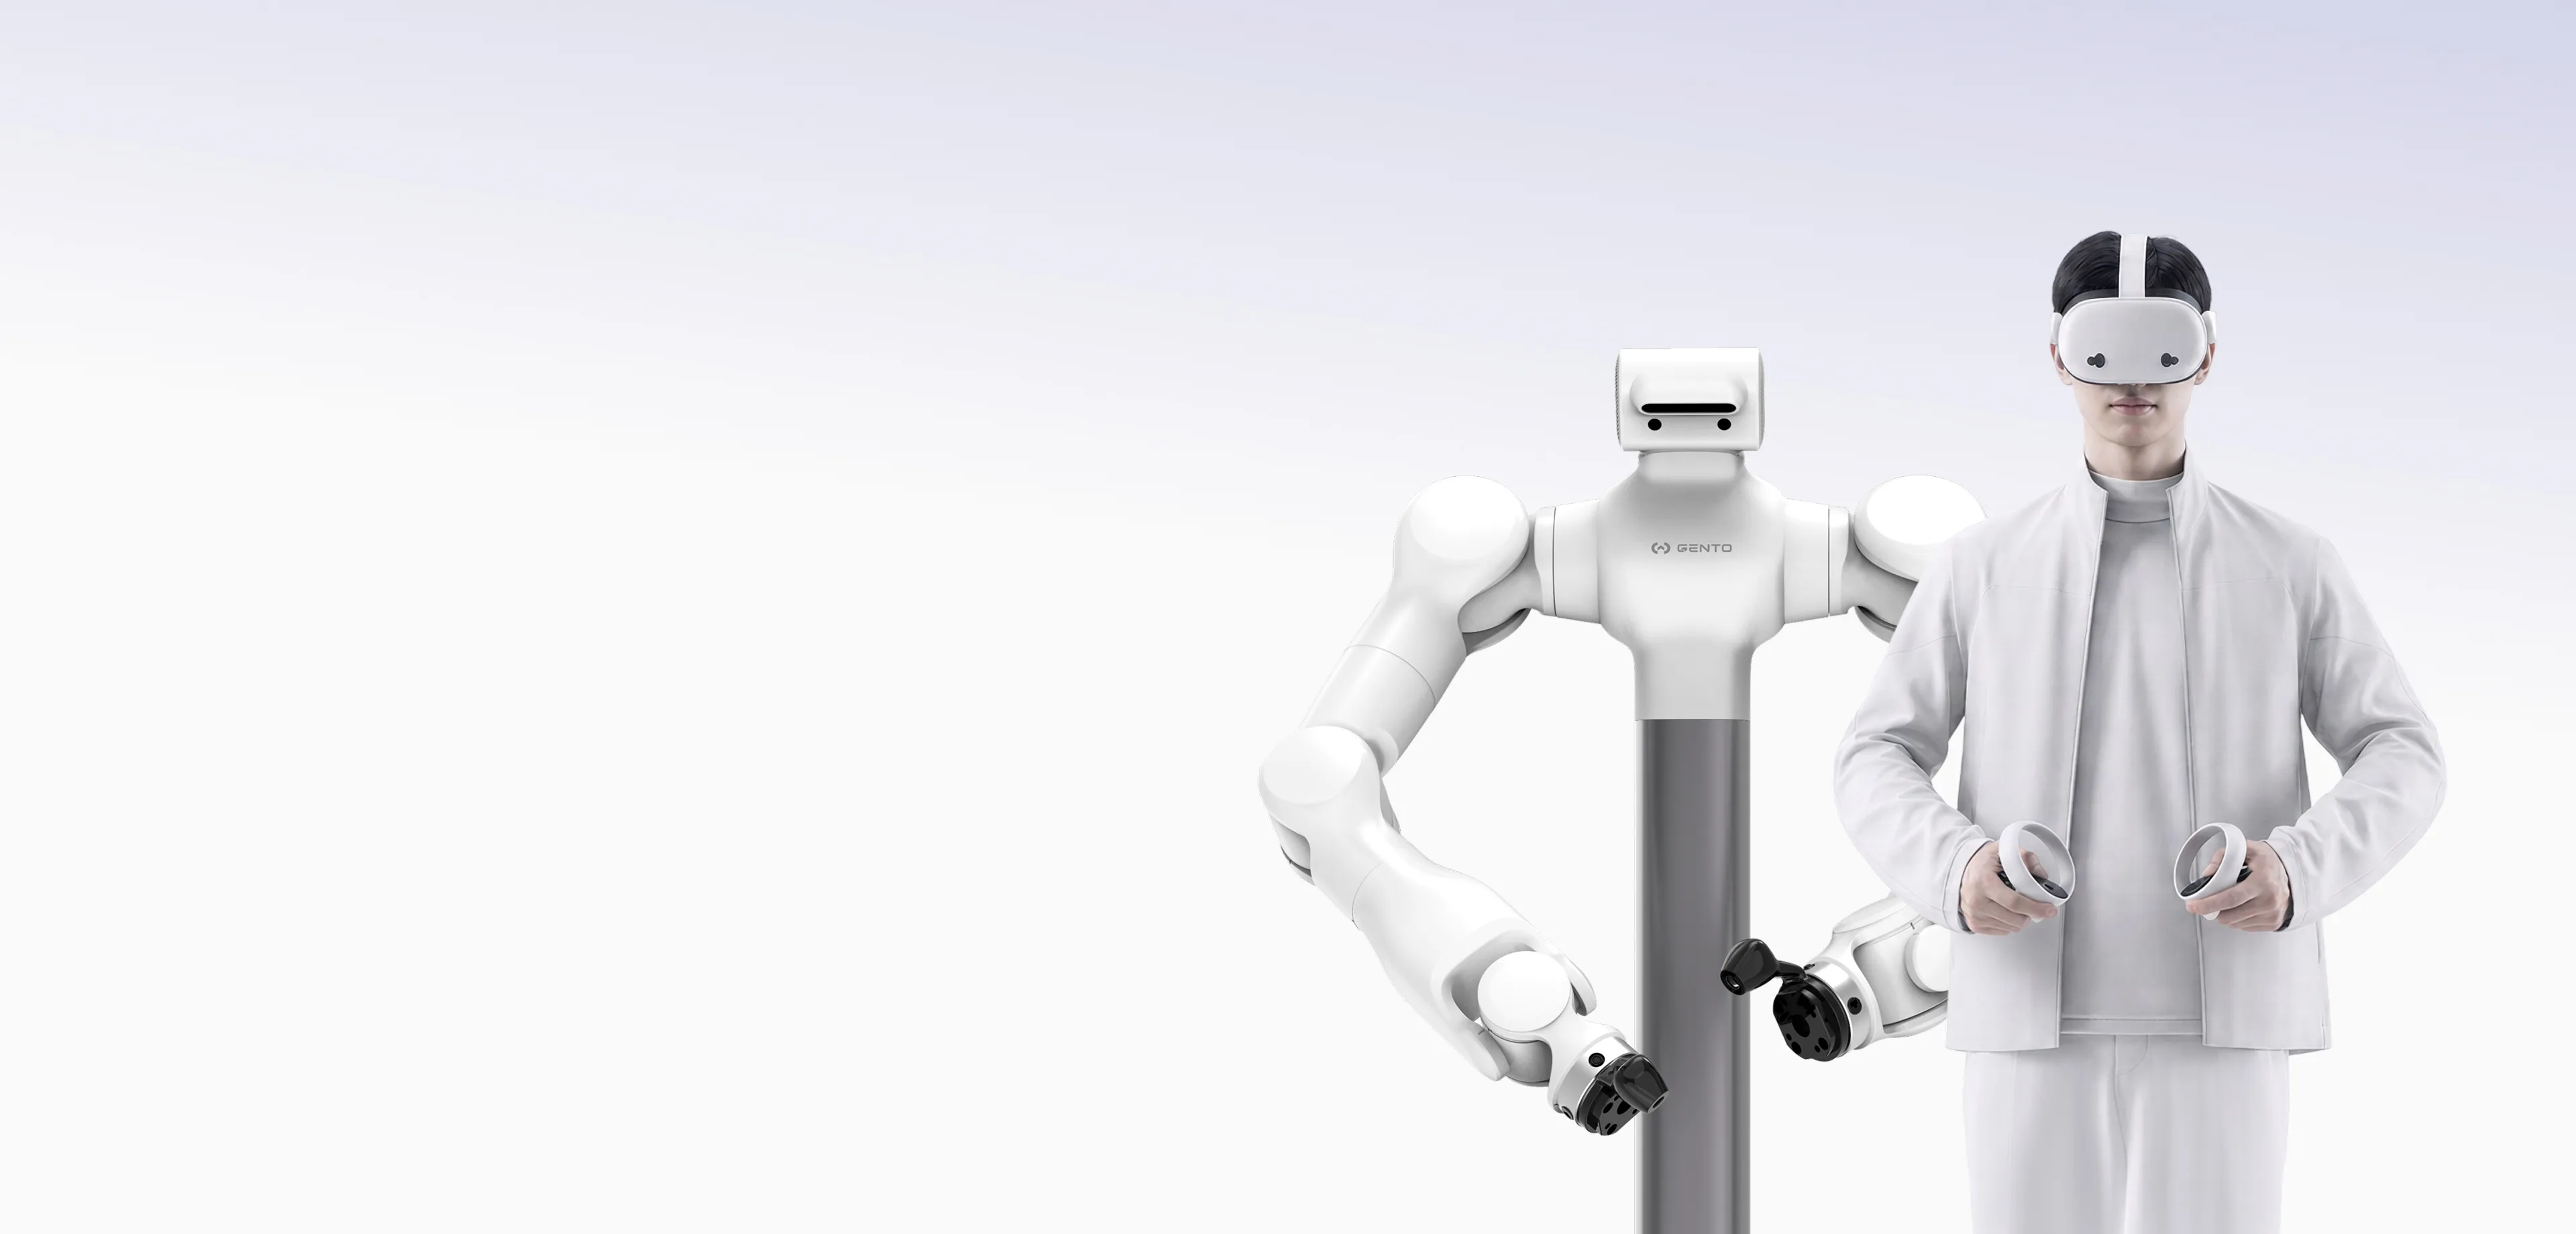
面向机械臂与夹爪的远程操作与数据采集一体化平台。通过 VR 头显与数据手套采集操作者动作与视觉信息,基于 ROS 2 实现指令发布与状态反馈,并通过 MARVIN SDK 与 UDP 驱动底层执行。
-
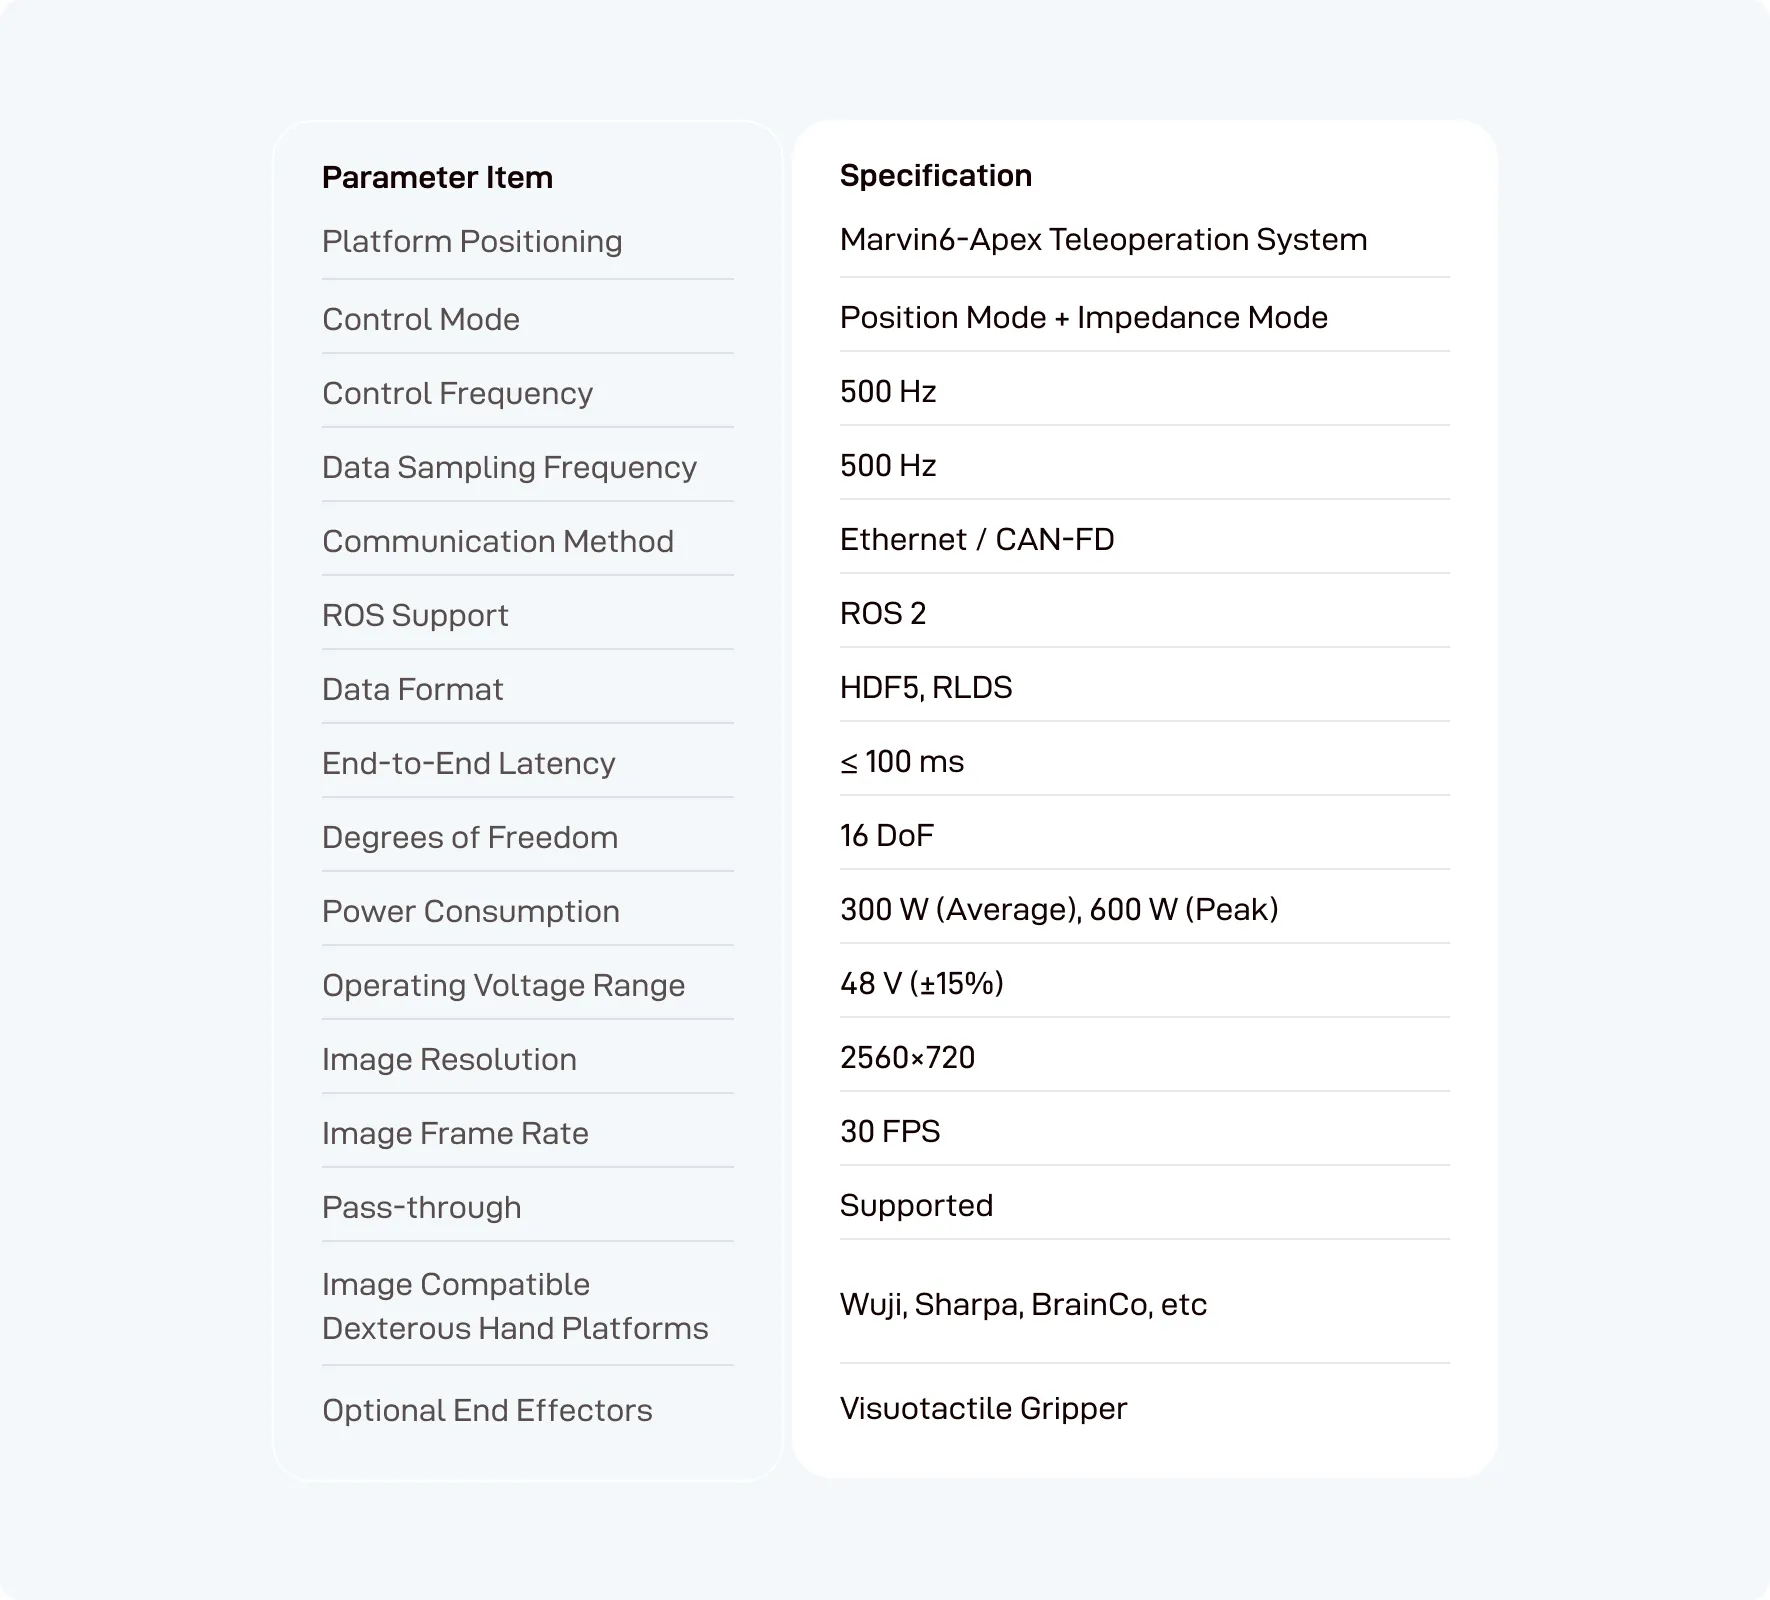
遥操作系统规格数据
系统同步记录机械臂数据(MCAP)与视频数据,按时间戳对齐,生成结构化多模态数据,支持 LeRobot 训练格式转换与 Rerun 可视化。
技术